
XiaoMi-AI文件搜索系统
World File Search Systemcali

人类负责的缩放政策,2024年10月15日
背景。AI安全级别标准(ASL标准)是一套安全培训和部署Frontier AI模型的技术和运营措施。这些目前分为两类:部署标准和安全标准。随着模型功能的增加,对更强大的保障措施的需求也将在更高的ASL标准中捕获。目前,我们所有的模型都必须符合ASL-2部署和安全标准。要确定何时已经足够先进的模型以使其部署和安全措施得到加强,我们使用能力阈值的概念和所需的保障措施。功能阈值告诉我们何时需要升级保护措施,相应的必要保障措施告诉我们应适用什么标准。
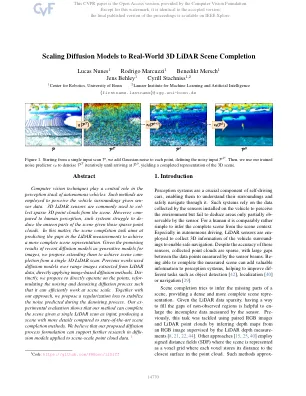
将扩散模型缩放到现实世界3D激光雷达场景完成
计算机视觉技术在自动驾驶汽车的感知堆栈中起着核心作用。使用此类方法来感知给定数据的车辆周围环境。3D激光雷达传感器通常用于从场景中收集稀疏的3D点云。然而,根据人类的看法,这种系统努力鉴于那些稀疏的点云,因此很难塑造现场的看不见的部分。在此问题中,场景完成任务旨在预测LiDAR测量中的差距,以实现更完整的场景表示。鉴于最近扩散模型作为图像的生成模型的有希望的结果,我们建议将其扩展以实现单个3D LIDAR扫描的场景。以前的作品使用了从LiDAR数据提取的范围图像上使用扩散模型,直接应用了基于图像的扩散方法。差不多,我们建议直接在这些点上操作,并介绍尖锐的和降解的扩散过程,以便它可以在场景规模上有效地工作。与我们的方法一起,我们提出了正规化损失,以稳定在denoising过程中预测的噪声。我们的实验评估表明,我们的方法可以在单个LIDAR扫描中完成场景,作为输入,与最新场景完成方法相比,产生了更多详细信息的场景。我们认为,我们提出的扩散过程公式可以支持应用于场景尺度点云数据的扩散模型中的进一步研究。1

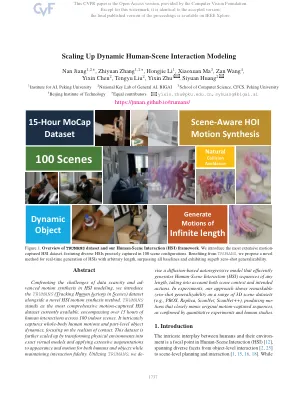
扩展动态的人类场景相互作用建模
已经取得了显着的迈进,该领域显然是由于缺乏高质量数据集而导致的。早期数据集(如Pigraphs [39]和Prox [16])启动了探索,但受到可扩展性和数据质量的约束。MOCAP数据集[14,30]使用Vicon等复杂的设备优先考虑高质量的人类运动限制。但是,他们通常缺乏捕获多样化和沉浸式的HSI。通过RGBD视频录制的可扩展数据集提供了更广泛的实用程序,但受到人类姿势和对象跟踪质量较低的阻碍。合成数据集的出现[1,3,4,55]提供了成本效率和适应性,但无法封装完整的现实HSI频谱,尤其是在捕获动态3D触点和对象跟踪时。为了应对这些挑战,这项工作首先引入了trumans(t rack hum a um a u u u u u u u u u u u u u u a ctio n s in s cenes)数据集。Trumans成为最广泛的运动捕获HSI数据集,涵盖了15个小时以上15个小时的室内场景中的各种相互作用。它捕获了全身的人类动作和部分级别的对象动力学,重点是接触的现实主义。通过将物理环境复制到准确的虚拟模型中,可以进一步增强此数据集。外观和运动的广泛增强都应用于人类和物体,以确保相互作用的高度有限。接下来,我们设计了一个计算模型,通过将场景和动作作为条件同时采取行动来应对上述挑战。我们对杜鲁士数据集和运动合成方法进行了全面的交叉评估。特别是,我们的模型采用自回归的条件扩散,场景和动作嵌入作为征用输入,能够产生任意长度的运动。为了整合场景上下文,我们通过在本地化的基础上查询全局场景的占用来开发有效的场景感知者,这在导航杂乱的场景时表现出了3D感知的碰撞避免的强大效率。为了将框架的动作标签合并为条件,我们将时间特征集成到动作片段中,使模型在粘附在给定的动作标签时随时接受指令。场景和动作条件的这种双重整合增强了我们方法的可控性,为在3D场景中合成合理的长期运动提供了细微的界面。将trumans与现有人物进行比较,我们证明了杜鲁士人明显提高了最先进的方法的性能。此外,我们的方法在定性和定量上进行了评估,超过了现有的运动综合方法,其质量和零击性能力在看不见的3D场景上,非常接近原始运动捕获数据的质量。除了运动合成之外,杜鲁士人已经针对人类的姿势和接触估计任务进行了基准测试,证明了其多功能性并将其确立为一系列未来的研究努力的宝贵资产。

阵列元素定位声纳浮标原型 - DTIC
特性由阵列的孔径决定。但是,由于稀疏阵列中的元素数量减少,平均旁瓣电平高于相同孔径的全采样阵列的预期值。假设主瓣幅度为 M,正如预期的那样,对于一个由 M 个标准化和完全局部化的元素组成的阵列,每个元素在主响应轴方向上贡献一个同相矢量。然而,在远离主响应轴的给定方向上,由于元素位置随机,矢量并不同相,而是表现出统计随机相位。单位矢量与随机相位相结合,产生一个均方根 (rms) 幅度为 rm 的旁瓣电平。因此,对于随机阵列,平均旁瓣与主瓣的功率比为 M/MI = 1/M (Lo, 1964, 1965)。

将南澳大利亚的电池存储扩展到新维度
在政府资助AU 100万美元的狮子的情况下,家庭电池计划(HBS)已提供了澳大利亚政府拥有的金融银行Clean Ener Gy Finance Corporation提供的赠款和低入的休息贷款,以自2018年10月以来,以与与网络连接的South Australia居民提供。如果需要,这种有助于购买家用电池和新的太阳能系统。这些电池通过存储通过太阳能电池板产生的多余功率来起作用,该电池可以在其他时间(例如在阴天或太阳下降时或在网格上达到峰值时)使用。目的是通过存储国内

基于精确脉冲时间的触摸定位事件计算
精确的脉冲定时和时间编码在昆虫的神经系统和高阶动物的感觉外围中得到广泛应用。然而,传统的人工神经网络 (ANN) 和机器学习算法无法利用这种编码策略,因为它们的信号表示是基于速率的。即使在人工脉冲神经网络 (SNN) 的情况下,确定时间编码优于 ANN 的速率编码策略的应用仍然是一个悬而未决的挑战。神经形态传感处理系统为探索时间编码的潜在优势提供了理想的环境,因为它们能够从相对脉冲定时中有效地提取聚类或分类时空活动模式所需的信息。在这里,我们提出了一个受沙蝎启发的神经形态模型来探索时间编码的好处,并在基于事件的传感处理任务中对其进行验证。该任务包括仅使用八个空间分离的振动传感器的相对脉冲定时来定位目标。我们提出了两种不同的方法,其中 SNN 以无监督的方式学习聚类时空模式,并展示了如何通过分析和多个 SNN 模型的数值模拟来解决该任务。我们认为,所提出的模型对于使用精确脉冲时间进行时空模式分类是最佳的,可以用作评估基于时间编码的事件感知处理模型的标准基准。
扩散光学中蒙特卡洛模拟的缩放关系的应用限制。第1部分:理论
摘要:Monte Carlo(MC)是研究散射媒体中光子迁移的强大工具,但很耗时以解决反问题。为了加快MC模拟的速度,可以将缩放关系应用于现有的初始MC模拟,以生成具有不同光学属性的新数据集。我们命名了这种方法基于轨迹,因为它使用了初始MC模拟的检测到的光子轨迹的知识,这与基于较慢的光子方法相反,在这种方法中,新型MC模拟具有新的光学特性。我们研究了缩放关系的收敛性和适用性限制,这两者都与所考虑的轨迹样本也代表了新的光学特性有关。为了吸收吸收,缩放关系包含平滑收敛的兰伯特啤酒因子,而对于散射,它是两个快速分化因子的乘积,其比例很容易达到十个数量级。我们通过研究给定长度的轨迹中的散射事件数量来研究这种不稳定。我们根据记录的轨迹中的最小最大散射事件进行了散射缩放关系的收敛测试。我们还研究了MC模拟对光学性质的依赖性,这在反问题中最关键,发现散射衍生物归因于小泊松分布的散射事件分布的小偏差。本文也可以用作教程,有助于理解比例关系的物理学与其局限性的原因,并制定了应对它们的新策略。
考虑开裂后衬砌响应的钢筋混凝土隧道振动台试验的缩放定律
本文提出了一套新的缩放定律,用于研究轻质钢筋混凝土隧道衬砌在 1g 振动台试验中的开裂后行为。开裂后行为缩放定律使用两个无量纲参数制定:脆性数 s ,它控制非钢筋混凝土构件的断裂现象;NP ,它对钢筋混凝土构件中混凝土断裂过程和钢塑性流动的稳定性起主要作用。提出的定律允许开发“充分”的实验模型,并使用原型和 1:30 模型比例的岩石钢筋隧道的数值分析进行验证。采用的实验装置的灵感来自现有的 1g 物理测试活动,该测试活动针对岩石混凝土隧道的地震响应,并且假设的定律表明在两个检查的地震记录下,模型和原型隧道的开裂行为具有令人满意的相似性。强调了在 1g 测试中使用提出的定律对钢筋混凝土隧道中不断发展的裂缝模式进行 A 级预测的潜力。在三种可能的边界条件下对所提出的定律进行了检验,结果表明,与设想的自由场边界模型相比,刚性箱和层流箱仍然可以显著改变行为。但分析表明,对于较大的土壤与衬砌刚度比,边界伪影可以大大减少。本研究为迄今为止尚不存在的未来 1g 测试提供了有用的建议,而所提出的缩放定律允许在设计新型隧道衬砌模型测试材料时具有多功能性。

全息技术、信息定位和子区域
局域性无疑是量子理论和广义相对论不可分割的一部分。另一方面,像 AdS/CFT 这样的全息理论意味着,在边界理论中,体量子引力自由度被编码在空间无穷远处。尽管这种说法是在非微扰层面上的说法,但在量子引力的微扰极限中,这种性质仍然存在。这主要是由于引力高斯定律,它使我们无法定义严格的局部算子。由于在描述中包含引力要求理论在坐标变换下不变,因此物理算子需要是微分同胚不变的。高斯定律实现的这一条件要求算子被修饰到边界,并包含一个延伸到无穷远处的引力版本的威尔逊线,因此要求它们是非局部的。为了解决这一矛盾,我们提出了候选算子,它们可以绕过这一要求,同时在 AdS/CFT 环境中具有局部和微分同胚不变性。这些算子仍然满足引力高斯定律的一个版本,因为它们被解释为相对于状态的特征进行修饰。因此,这些算子所定义的状态是破坏理论对称性并具有“特征”的状态。这些状态通常是具有大方差的高能状态,对应于块体中非平凡的半经典几何。该提议还将有助于解决有关岛屿提议的悖论。此外,这使得人们能够在微扰量子引力中更具体地讨论子区域、其相关子系统和信息局部化。在第二部分中,我们将主要关注称为 AdS-Rindler 楔形的块体子区域。我们将使用从量子信息和量子计算界借用而来的 Petz 映射,从其边界对偶子区域明确地重建该体子区域。这与先前关于体子区域重建的猜想以及由于引力的量子误差校正性质,Petz 映射可用于重建纠缠楔的提议相一致。此外,我们精确研究了 AdS Rindler 楔中的算子代数,包括体和边界对偶。使用交叉积构造和一种新的重正化 Ryu Takayanagi 表面的方法,我们展示了如何通过包括引力校正将代数修改为更易于管理的代数,我们可以在其中定义密度矩阵和冯诺依曼熵。最后,在存在引力相互作用的情况下,我们研究了一般背景下算子代数的一种特殊表示,称为协变表示。这种表示将从物理角度阐明交叉乘积构造的含义。