
XiaoMi-AI文件搜索系统
World File Search Systemflight
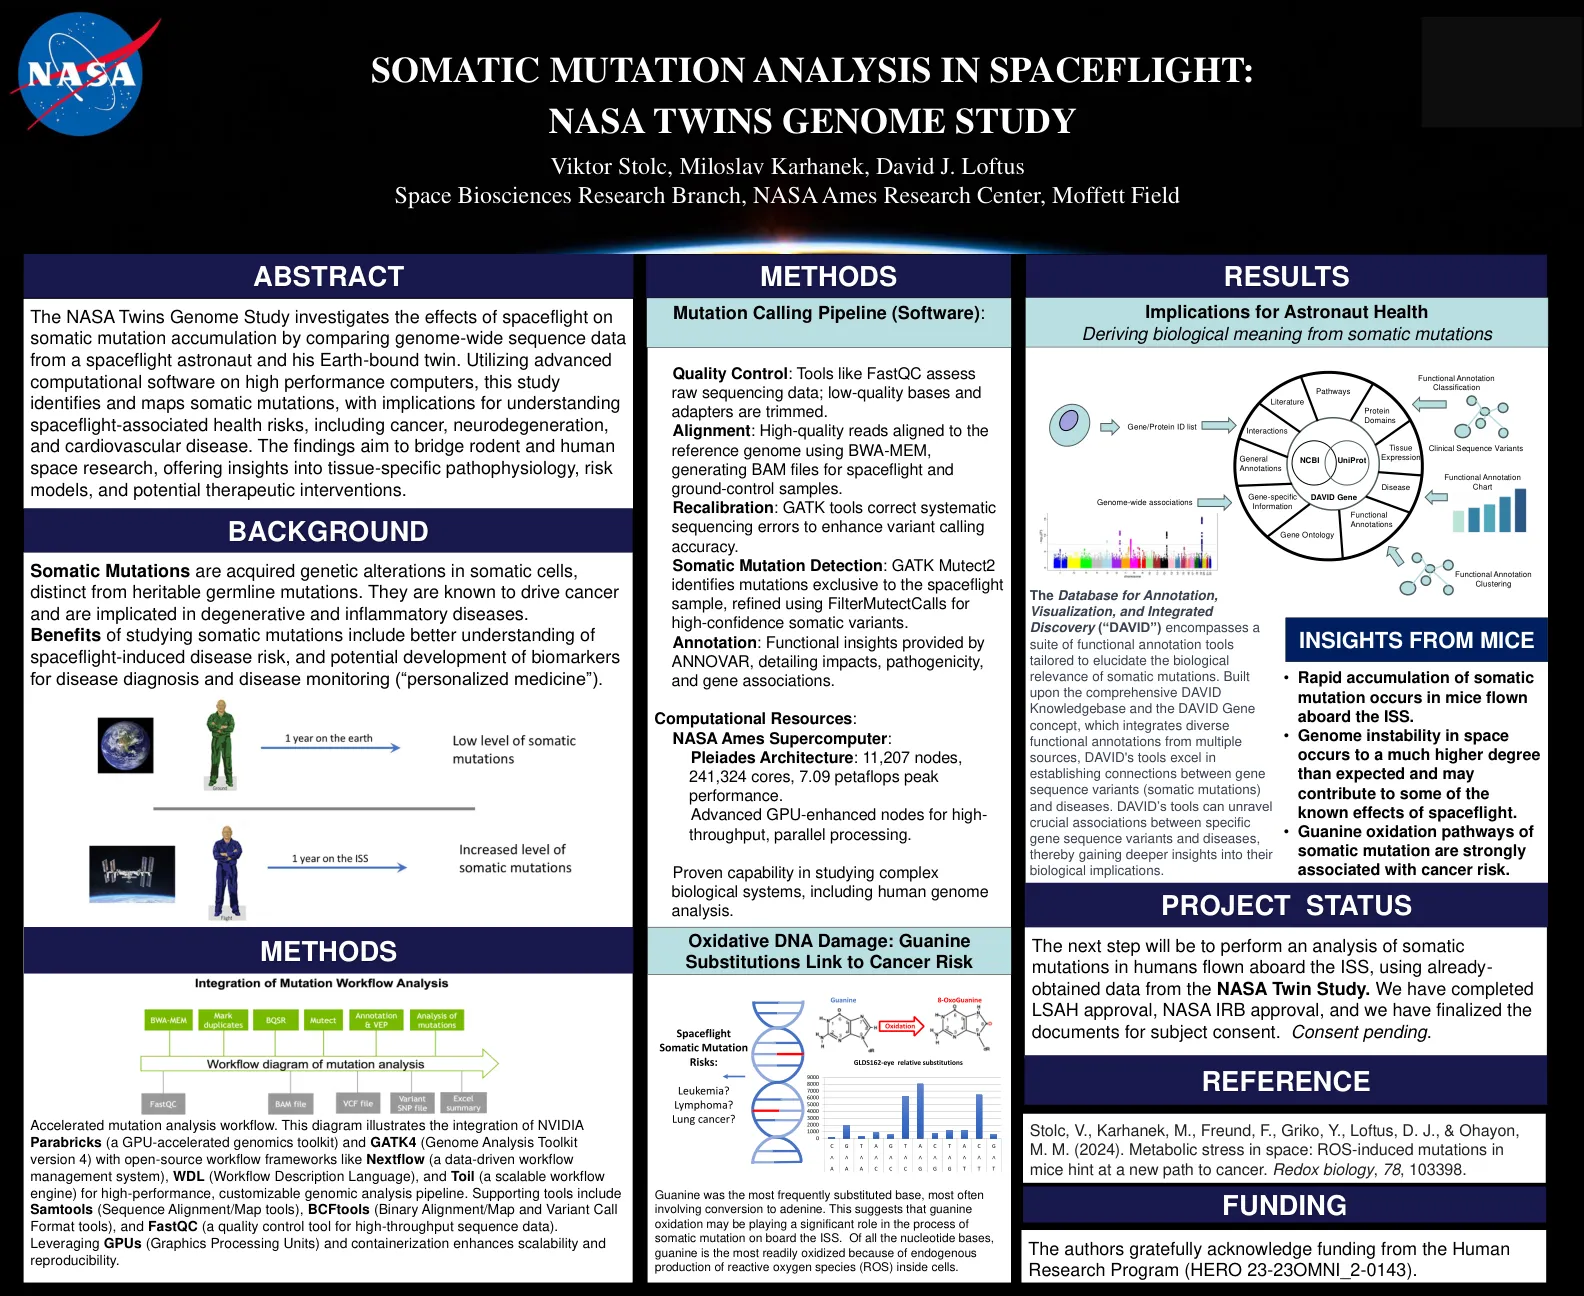
太空飞行中的躯体突变分析
加速突变分析工作流程。This diagram illustrates the integration of NVIDIA Parabricks (a GPU-accelerated genomics toolkit) and GATK4 (Genome Analysis Toolkit version 4) with open-source workflow frameworks like Nextflow (a data-driven workflow management system), WDL (Workflow Description Language), and Toil (a scalable workflow engine) for high-performance, customizable genomic analysis pipeline.支持工具包括samtools(序列对齐/地图工具),bcftools(二进制对齐/地图和变体呼叫格式工具)和fastQC(用于高通量序列数据的质量控制工具)。利用GPU(图形处理单元)和容器化可增强可扩展性和可重复性。


卡塔尔航空将于 1 月 7 日起开通飞往大马士革的航班
加沙北部的 Jabalia 难民营、Shati (海滩) 难民营和加沙中部的 Maghazi 难民营。巴勒斯坦卫生部昨天表示,自 2023 年 10 月 7 日以来,以色列军队在加沙地带的进攻已造成至少 45,581 名巴勒斯坦人死亡,108,438 人受伤。联合国近东巴勒斯坦难民救济和工程处负责人菲利普·拉扎里尼 (Philippe Lazzarini) 在 X 的一篇帖子中表示:“随着新年的到来,我们收到了有关 Al-Mawasi 再次发生袭击的报告,造成数十人死亡,这再次提醒我们,(加沙) 没有人道主义区,更不用说安全区了。”“每天不停火都会带来更多的悲剧。”医务人员说,昨天晚些时候,以色列的空袭在加沙市中心的 Jala 街造成至少 4 人死亡,在其 Zeitoun 区造成 2 人死亡。加沙 230 万人口中的大多数已经流离失所,大部分面积狭小且建筑物密集的沿海地区已变成废墟。
大脑基础•战斗,飞行,冻结,小鹿反应•修剪
•安抚威胁•开玩笑以实现积极的社会反应•迅速遵循指示•幽默是一种辩护•有时被视为“人们取悦”•通过笑话寻求联系,玩笑,玩笑•让很多人感觉更好•将他人的需求放在我们自己的
TDK 企业在 2025 年 CES 上为人工智能新时代铺平道路 ● TDK 将 AI、绿色转型和数字化转型确定为未来十年的大趋势 ● 关键发展包括用于节能 AI 计算的“自旋忆阻器”和集成边缘传感、组件和 AI 功能的工业 4.0 解决方案的 TDK SensEI 的形成 ● 为汽车、工业、能源和 ICT 领域提供尖端解决方案 ● 战略合作伙伴关系包括与 NEOM McLaren Formula E 车队在赛车创新方面的技术合作,以及即将发布的视障人士无障碍产品 2024 年 12 月 10 日 TDK 公司 (TSE: 6762) 将于 2025 年 1 月 7 日至 12 日在内华达州拉斯维加斯举行的年度消费电子展 (CES) 上展出。总部位于东京的 TDK 公司是智能社会电子解决方案的全球领导者之一,正在拥抱人工智能的崛起。预计未来十年该领域将快速增长,因此该公司正在制定创新和业务战略,以充分利用人工智能的潜力。TDK 还强调绿色转型和持续数字化是塑造其未来重点的关键全球趋势。在拉斯维加斯会议中心中央大厅的 15815 号展位上,TDK 展示了其新制定的长期愿景“TDK 转型:加速转型,实现可持续未来”。通过其创新产品,TDK 致力于推动技术进步并促进有意义的社会转型。为了实现这一目标,TDK 不断突破创新的界限,专注于先进材料、尖端制造工艺以及提高客户应用中的产品性能。人工智能已经改变了日常生活的许多方面,并将继续影响行业、自动化和技术。TDK 的解决方案旨在解决人工智能应用面临的关键挑战,例如高功耗,从而实现更高效和更广泛的使用。通过结合传感器融合、先进组件、软件和人工智能,TDK 能够推动创新并改变其主要市场,包括汽车、工业和能源以及 ICT。关键行业的变革性解决方案 ● 汽车:TDK 为电动汽车和高级驾驶辅助系统 (ADAS) 提供广泛的尖端解决方案组合。该公司的全面展示展示了其全系列的组件和传感器技术,特别强调了其 6 轴 IMU 和压电 MEMS 镜技术。 ● 工业和能源:TDK 的集成方法结合了人工智能、传感器融合和先进组件,以推动环境可持续性发展并应对关键的工业挑战,优化能源效率,提高生产力并促进可持续实践。值得关注的创新包括其柔性薄膜压电传感器解决方案和超声波飞行时间传感器。● ICT:TDK 将展示旨在实现更智能、更可靠、更环保的通信系统的解决方案,包括先进的高精度定位传感器和用于直接视网膜投影的超紧凑全彩激光模块,这些技术有望彻底改变增强和虚拟现实体验。
TDK 企业在 2025 年 CES 上为人工智能新时代铺平道路 ● TDK 将 AI、绿色转型和数字化转型确定为未来十年的大趋势 ● 关键发展包括用于节能 AI 计算的“自旋忆阻器”和集成边缘传感、组件和 AI 功能的工业 4.0 解决方案的 TDK SensEI 的形成 ● 为汽车、工业、能源和 ICT 领域提供尖端解决方案 ● 战略合作伙伴关系包括与 NEOM McLaren Formula E 车队在赛车创新方面的技术合作,以及即将发布的视障人士无障碍产品 2024 年 12 月 10 日 TDK 公司 (TSE: 6762) 将于 2025 年 1 月 7 日至 12 日在内华达州拉斯维加斯举行的年度消费电子展 (CES) 上展出。总部位于东京的 TDK 公司是智能社会电子解决方案的全球领导者之一,正在拥抱人工智能的崛起。预计未来十年该领域将快速增长,因此该公司正在制定创新和业务战略,以充分利用人工智能的潜力。TDK 还强调绿色转型和持续数字化是塑造其未来重点的关键全球趋势。在拉斯维加斯会议中心中央大厅的 15815 号展位上,TDK 展示了其新制定的长期愿景“TDK 转型:加速转型,实现可持续未来”。通过其创新产品,TDK 致力于推动技术进步并促进有意义的社会转型。为了实现这一目标,TDK 不断突破创新的界限,专注于先进材料、尖端制造工艺以及提高客户应用中的产品性能。人工智能已经改变了日常生活的许多方面,并将继续影响行业、自动化和技术。TDK 的解决方案旨在解决人工智能应用面临的关键挑战,例如高功耗,从而实现更高效和更广泛的使用。通过结合传感器融合、先进组件、软件和人工智能,TDK 能够推动创新并改变其主要市场,包括汽车、工业和能源以及 ICT。关键行业的变革性解决方案 ● 汽车:TDK 为电动汽车和高级驾驶辅助系统 (ADAS) 提供广泛的尖端解决方案组合。该公司的全面展示展示了其全系列的组件和传感器技术,特别强调了其 6 轴 IMU 和压电 MEMS 镜技术。 ● 工业和能源:TDK 的集成方法结合了人工智能、传感器融合和先进组件,以推动环境可持续性发展并应对关键的工业挑战,优化能源效率,提高生产力并促进可持续实践。值得关注的创新包括其柔性薄膜压电传感器解决方案和超声波飞行时间传感器。● ICT:TDK 将展示旨在实现更智能、更可靠、更环保的通信系统的解决方案,包括先进的高精度定位传感器和用于直接视网膜投影的超紧凑全彩激光模块,这些技术有望彻底改变增强和虚拟现实体验。

载人航天工程、医学和设计的融合
载人航天只有在确定并严格复制居住所需的地面条件后才可行。随着任务范围、距离和抱负的扩大(受经验积累、技术进步和扩大太空通道目标的推动),人类将在前所未有的条件下生活和工作,对他们的健康和表现带来新的风险。从历史上看,工程保障措施一直是降低风险的主要机制,但不断扩大的前沿提升了临床医学和以人为本的设计在降低风险方面的重要性。随着商业和探索性航天的不断发展,我们已经到达了一个转折点,历史上不同的学科不再能孤立地工作。工程师、设计专家、临床医生、操作员、科学家和其他利益相关者必须进行无缝的跨学科合作,以确保未来载人航天任务的安全和成功。

飞行控制系统纵向模式的总能量控制法(TEC)
论文的目的是为合并高度和空速控制的非传统控制定律开发设计和仿真框架,其中推力和电梯控制输入均同时且无缝地使用。与独立治疗推力和态度控制的传统方法相比,可以实现绩效和飞行安全性的显着增长。结果应该在主管的教育活动中使用(飞行控制系统的讲座和实验室,SRL),以及与从事通用航空飞行控制解决方案的工业合作伙伴的预见合作。1。为研究中提出的解决方案开发用于线性控制设计和非线性仿真验证的工具[1]。在与主管协商时,请选择感兴趣的案例。使用课程飞行控制系统SRL采用飞行力学模型。2。调整开发的工具,并使用传统解决方案进行定性和定量的比较分析,您在飞行控制系统课程的半阶段项目中开发了这些解决方案,对于步骤1中选择/商定的情况。Alt HLD/SLCT,GS TRK,MACH HLD是一些预期的示例。3。表明[1]中使用的方法和用于小型无人机的PX4单元[2]中使用的方法有显着差异。在与主管协商时实施选定的解决方案,并提供控制设计和评估结果。