
XiaoMi-AI文件搜索系统
World File Search Systeminterface

通过神经网络介导的特征提取增强四肢瘫痪参与者对脑机接口的控制
为了推断意图,脑机接口必须提取能够准确估计神经活动的特征。然而,信号质量随时间推移而下降,阻碍了使用特征工程技术恢复功能信息。通过使用植入三位人类参与者大脑皮层的电极阵列记录的神经数据,我们在此展示了卷积神经网络可用于将电信号映射到神经特征,方法是联合优化特征提取和解码,但所有电极必须使用相同的神经网络参数。在这三位参与者中,神经网络在所有指标的光标控制任务中都带来了离线和在线性能改进,优于宽带神经数据的阈值交叉率和小波分解(以及其他特征提取技术)。我们还表明,经过训练的神经网络无需修改即可用于新的数据集、大脑区域和参与者。
用于认知增强的计算机接口
脑机接口 (BCI) 可以实现大脑和外部计算机之间的直接通信,从而可以处理大脑活动并控制外部设备。虽然 BCI 通常用于医疗目的,但它在非医疗用途上也可能大有可为,可以释放人类的神经认知潜力。在本文中,我们讨论了使用 BCI 进行认知增强的前景和挑战,特别关注侵入式增强 BCI (eBCI)。我们讨论了 eBCI 的伦理、法律和科学含义,包括与隐私、自主权、不平等以及认知增强技术对社会的更广泛影响有关的问题。我们得出的结论是,eBCI 的发展所带来的挑战远超实际的利弊,还引发了关于有意识自我的本质以及我们是谁、我们是什么以及应该成为什么的基本问题。
基于点击的皮层脑电图脑机接口可实现长期高性能开关扫描拼写
患有肌萎缩侧索硬化症 (ALS) 的人由于肌肉无力而难以与家人和护理人员沟通。本研究调查了 ALS 患者的脑信号是否可用于控制拼写应用程序。具体来说,当参与者试图握拳时,计算机算法检测到植入其大脑表面的电极的神经活动增加,从而产生鼠标点击。参与者使用这些自发的点击从拼写应用程序中选择字母或单词来输入句子。我们的算法使用不到一小时的记录脑信号进行训练,然后在三个月内可靠地运行。这种方法可能用于在较长时间内恢复其他严重瘫痪者的沟通,并且只需短暂的训练期即可。

基于石墨烯的微电极具有下一代视网膜电子界面的双向功能
到加泰罗尼亚(ICN2),CSIC, 照片科学(ICFO), IMB-CNM(CSIC)剑, (ESI)可用。 请参阅doi:到加泰罗尼亚(ICN2),CSIC,照片科学(ICFO), IMB-CNM(CSIC)剑, (ESI)可用。请参阅doi:
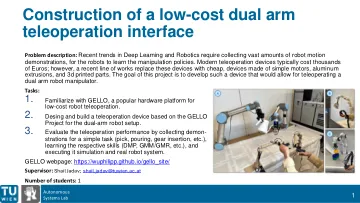
低成本双臂近距离界面的构建
问题描述:在此项目中,学生将采用深度强化学习(DRL)来发展机器人的操纵技巧,重点关注诸如接地操作和连接器插入等任务,这对于组装过程至关重要。选择特定的增强学习算法的灵活性允许探索各种DRL方法,例如基于价值的方法(例如DQN),基于策略的方法(例如PPO)或参与者 - 繁体架构。主要目标是设计一种控制策略,该策略使机器人能够通过与环境的互动来自主学习这些技能,从而通过反复试验和错误来提高其性能。

超铁颗粒诱导的肺上皮细胞损伤的纳米生物界面研究的新型相关显微镜方法
。cc-by-nc-nd 4.0国际许可证。根据作者/资助者,它是根据预印本提供的(未经同行评审的认证),他已授予Biorxiv的许可证,以在

促进应用程序编程接口的协调以增强跨境支付:建议和工具包
支付数据的电子交换对当代商业和金融至关重要。应用程序编程接口 (API) 代表了一系列技术进步的最新成果——从电报开始,一直延伸到像 SWIFT 这样的金融信息网络——这些技术促进了此类电子数据交换。API 在全球金融体系中越来越多地用于各种支付功能,它们补充或取代了传统的金融信息传递,以增强数据交换中的请求和响应功能。API 提供的实时自动化功能极大地提高了数据交换请求和响应功能的效率,尤其是在数据需求范围和复杂性不断增加的情况下。这些功能对于跨境支付尤其重要,因为实时流程可以在执行之前帮助验证支付数据的准确性和完整性,从而减少下游的摩擦、延迟和成本。因此,将 API 集成到跨境支付中可以显著提高支付发起、后台流程、支付跟踪和状态、对账和报告等功能的效率。

具有人工智能副驾驶的非侵入式脑机接口控制
运动脑机接口 (BMI) 解码神经信号,帮助瘫痪患者移动和交流。尽管在过去二十年中取得了重大进展,但 BMI 仍面临着临床可行性的关键障碍。侵入式 BMI 可以实现熟练的光标和机械臂控制,但需要神经外科手术,对患者构成重大风险。非侵入式 BMI 没有神经外科手术风险,但性能较低,有时使用起来非常令人沮丧,阻碍了广泛采用。我们通过构建高性能的非侵入式 BMI 朝着打破这种性能风险权衡迈出了一步。17 限制非侵入式 BMI 解码器性能的关键限制是其较差的神经信噪比。为了克服这个问题,我们贡献了 (1) 一种新颖的 EEG 解码方法和 (2) 人工智能 (AI) 副驾驶,可以推断任务目标并帮助完成行动。我们证明,借助这种“AI-BMI”,结合使用卷积神经网络 (CNN) 和类似 ReFIT 的卡尔曼滤波器 (KF) 的新型自适应解码方法,健康用户和瘫痪参与者可以自主且熟练地控制计算机光标和机械臂。使用 AI 副驾驶可将目标获取速度提高 4 倍。在标准的中心向外光标控制任务中,目标获取速度提高了 3 倍,并使用户能够控制机械臂执行顺序拾取和放置任务,将 4 个随机放置的块移动到 4 个随机选择的位置。随着 AI 副驾驶的改进,这种方法可能会产生临床上可行的非侵入式 AI-BMI。26

用于量子纠缠和量子逻辑操作的自旋 - 光子接口该项目旨在控制光与物质之间的相互作用
用于量子纠缠和量子逻辑操作的自旋 - 光子接口该项目旨在控制最基本层面的光与物质之间的相互作用:Qubits。为此,我们最近在单个材料值(单电荷的旋转)和单个光子量子位(单个光子的极化)之间开发了有效的界面。我们的界面使用半导体孔携带的自旋量子置量位,限制在纳米尺度的INAS量子点(QD)中,确定性地耦合到电触发的微型腔。正如我们所证明的那样,这种QD-腔结构反映的光子经历了其极化的极化旋转,顺时针或逆时针,这取决于旋转状态(见图1。使用确定性耦合的自旋光子接口2和极化状态层析成像实验3,我们实现了光子极化状态的完整逆转,由单个旋转4控制。最近,我们使用单个光子5证明了单个旋转的光学探测。在这样的实验中,每个检测到的光子都会在拟议的实习和以下博士学位论文提供的旋转量子量量子上进行测量反作用,我们希望探索此类自旋光子接口的观点以获取量子信息。最终的目标是展示新形式的自旋 - 光子纠缠和光子 - 光子纠缠,并发展由自旋 - 光子相互作用介导的逻辑门。在途中,我们还将执行基本的量子测量,并研究自旋及其固态基质之间的相互作用。C2N组的所有技术,实验和理论专业知识都将成功地领导该项目。我们欢迎具有质量物理,光学和/或固态物理学背景优秀背景的高度动力申请人,并且对理论和数值模拟有品味。

探索脑机接口的深度学习和可解释模型之间的权衡
患有大脑或脊髓相关瘫痪的人通常需要依靠他人来完成基本任务,这限制了他们的独立性。一种潜在的解决方案是脑机接口 (BMI),它可以让他们通过将大脑活动解码为运动命令来自愿控制外部设备(例如机械臂)。在过去十年中,深度学习解码器在大多数 BMI 应用中都取得了最先进的成果,从语音生成到手指控制。然而,深度学习解码器的“黑匣子”性质可能会导致意外行为,从而在现实世界的物理控制场景中造成重大安全隐患。在这些应用中,可解释但性能较低的解码器(例如卡尔曼滤波器 (KF))仍然是常态。在这项研究中,我们设计了一个基于 KalmanNet 的 BMI 解码器,KalmanNet 是 KF 的扩展,它使用循环神经网络来增强其操作以计算卡尔曼增益。这会导致在输入和动态之间变化的“信任”。我们使用该算法根据两只猴子的大脑活动来预测手指运动。我们将离线(预先记录的数据,n = 13 天)和在线(实时预测,n = 5 天)的 KalmanNet 结果与简单的 KF 和两种具有最先进结果的最新深度学习算法进行了比较:tcFNN 和 LSTM。KalmanNet 在离线和在线模式下取得了与其他深度学习模型相当或更好的结果,依靠动态模型来停止,而更多地依靠神经输入来启动运动。我们通过实施使用相同策略的异方差 KF 进一步验证了这一机制,并且它也接近最先进的性能,同时仍在标准 KF 的可解释范围内。然而,我们也看到了 KalmanNet 的两个缺点。KalmanNet 与现有的深度学习解码器一样具有有限的泛化能力,并且它使用 KF 作为归纳偏差在存在看不见的噪声分布的情况下限制了其性能。尽管存在这种权衡,我们的分析成功地整合了传统控制和现代深度学习方法,以激发高性能且仍可解释的 BMI 设计。