
XiaoMi-AI文件搜索系统
World File Search Systemroad

遥感技术以识别自动驾驶汽车的道路表面条件
[2] M. Yamada等人,“对车辆部署的道路表面状况检测技术的研究”,JSAE Review,2003,24(2):183-188。[3] L. Colace等人,“一种近红外的光电方法来检测道路状况”,《工程学的光学和激光》,2013年,51(5):633-636。[4] R. Finkele,“使用76 GHz的极化毫米波传感器在路面上检测冰层”,《电子信》,1997,33(13):1153-1154。

高级身份验证大型机2.0 -Broadcom TechDocs
TSS7288E.......................................................................................................................................................................377 Troubleshooting................................................................................................................................378

理论分析扩大了对拓扑超导的搜索
超导体自20世纪初的第一次实验演示以来就引起了科学家的兴趣。这不仅是因为它们具有许多应用程序,包括对量子计算的巨大希望,还因为超导体拥有丰富的基本物理学,使物理学家能够对材料科学有了更深入的了解。

实时3D对象检测的轻量级卷积神经网络在道路和铁路环境中
抽象的智能移动性和自动驾驶汽车(AV),必须非常精确地了解环境,以保证可靠的决策,并能够将公路部门获得的结果扩展到铁路等其他领域。为此,我们基于Yolov5引入了一个新的单阶段单眼3D对象检测卷积神经网络(CNN),该卷积神经网络(CNN)致力于公路和铁路环境的智能移动性应用。要执行3D参数回归,我们用混合锚盒替换了Yolov5的锚点。我们的方法有不同的模型大小,例如yolov5:小,中和大。我们提出的新模型已针对实时嵌入DED约束(轻巧,速度和准确性)进行了优化,该模型利用了被分裂注意的改进(SA)卷积所带来的改进(称为小型分裂注意模型(SMALL-SA)。为了验证我们的CNN模型,我们还通过利用视频游戏Grand Theft Auto V(GTAV)来引入一个新的虚拟数据集,以针对道路和铁路环境。我们在Kitti和我们自己的GTAV数据集上提供了不同模型的广泛结果。通过我们的结果,我们证明了我们的方法是最快的3D对象检测,其准确性结果接近Kitti Road数据集上的最新方法。我们进一步证明,GTAV虚拟数据集上的预训练过程提高了实际数据集(例如Kitti)的准确性,从而使我们的方法比最先进的方法获得了更高的准确性,该方法具有16.16%的3D平均均衡性精度,而硬CAR检测的推理时间为11.1 MS/rtx 3080 gpu的推理时间为11.1 s/simage。

通过工程模式识别受体增强植物的广谱抗性
。cc-by-nc-nd 4.0国际许可证(未经同行评审证明)获得的是作者/资助者,他授予Biorxiv授予Biorxiv的许可,以永久显示预印本。这是该版本的版权持有人,该版本于2025年3月1日发布。 https://doi.org/10.1101/2025.02.26.640353 doi:Biorxiv Preprint

环境影响如何以及何时会改变脑皮质?具有出生体重差异的双胞胎的实验培训研究
。cc-by-nc-nd 4.0国际许可证(未经同行评审证明)获得的是作者/资助者,他授予Biorxiv授予Biorxiv的许可,以永久显示预印本。这是该版本的版权持有人,该版本于2025年3月1日发布。 https://doi.org/10.1101/2025.02.26.640353 doi:Biorxiv Preprint

恶魔 - 策略:打破恶性脑肿瘤连通性障碍的路线图
1德国博恩大学医院神经外科系2脑肿瘤转化研究小组,德国大学医院3号,德国大学医院医学中心神经外科系3,德国大学医学中心4神经外科4神经外科部,BG Klinikum unfalkrankenhaus berkrankenhaus berlin berlin Ggmbh,德国5个病理学和病理学系,哥伦比亚省纽约市,纽约市,纽约州。德国大学医学中心乌尔姆大学医学中心和青少年医学7神经外科部,GUI de Chauliac医院,蒙彼尔特尔大学医学中心,法国8团队8“中枢神经系统的可塑性,干细胞和GLIAL肿瘤的可塑性”,美国国家健康研究所(INSERM),美国国家医学研究所(INSERM)德国波恩大学医院神经病学
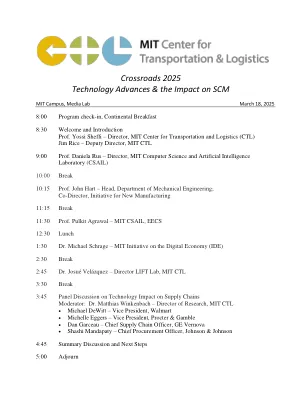
Crossroads 2025技术进步和对SCM MIT校园的影响
Crossroads 2025 Technology Advances & the Impact on SCM MIT Campus, Media Lab March 18, 2025 8:00 Program check-in, Continental Breakfast 8:30 Welcome and Introduction Prof. Yossi Sheffi – Director, MIT Center for Transportation and Logistics (CTL) Jim Rice – Deputy Director, MIT CTL 9:00 Prof. Daniela Rus – Director, MIT Computer Science and Artificial Intelligence Laboratory ( CSAIL) 10:00休息10:15约翰·哈特教授 - 机械工程系负责人;联合导演,新制造计划11:15休息11:30 Pulkit Agrawal教授 - MIT CSAIL,EECS,EECS 12:30午餐1:30 Michael Schrage博士 - MIT数字经济倡议(IDE)2:30 Break 2:45 Matthias Winkenbach - 研究主管,麻省理工学院CTL•迈克尔·德威特(Michael Dewitt) - 沃尔玛副总裁•米歇尔·艾格斯(Michelle Eggers) - 宝洁副总裁•丹·加考

Omar Fawzi,PaulFermé。广播频道编码:算法方面和非信号辅助。 IEEE信息理论交易,2024,70 智能原型的霍斯学学习 使用元词,基因组学和异源表达方法的组合
我们解决了为经典广播渠道编码的问题,该问题需要通过在广播频道上发送固定数量的消息来最大化成功概率。对于[1] a(1- e-e-1)在多项式时间内运行的[1] A(1- e-e-1)中发现的Barman和Fawzi的,Barman和Fawzi 表明,实现严格的更好近似值率是NP-HARD。 此外,这些算法结果是它们在对点对点通道的不信号辅助方面建立的局限性的核心。 自然要询问广播通道是否存在类似的结果,并利用通道编码问题的近似算法与非信号辅助能力区域之间的链接。 在这项工作中,我们在广播渠道的算法方面和非信号辅助助理区域做出了一些贡献。 对于确定性广播渠道的类别,我们描述了在多项式时间内运行的A(1- e -e -1)2- approximation算法,并且我们表明该类别的容量区域在有或没有非信号辅助的情况下相同。 最后,我们表明,在价值查询模型中,对于一般广播通道编码问题,我们无法在多项式时间内实现比ω1√m更好的近似值,其中M的大小是通道的一个输出之一。,Barman和Fawzi 表明,实现严格的更好近似值率是NP-HARD。 此外,这些算法结果是它们在对点对点通道的不信号辅助方面建立的局限性的核心。 自然要询问广播通道是否存在类似的结果,并利用通道编码问题的近似算法与非信号辅助能力区域之间的链接。 在这项工作中,我们在广播渠道的算法方面和非信号辅助助理区域做出了一些贡献。 对于确定性广播渠道的类别,我们描述了在多项式时间内运行的A(1- e -e -1)2- approximation算法,并且我们表明该类别的容量区域在有或没有非信号辅助的情况下相同。 最后,我们表明,在价值查询模型中,对于一般广播通道编码问题,我们无法在多项式时间内实现比ω1√m更好的近似值,其中M的大小是通道的一个输出之一。表明,实现严格的更好近似值率是NP-HARD。此外,这些算法结果是它们在对点对点通道的不信号辅助方面建立的局限性的核心。自然要询问广播通道是否存在类似的结果,并利用通道编码问题的近似算法与非信号辅助能力区域之间的链接。在这项工作中,我们在广播渠道的算法方面和非信号辅助助理区域做出了一些贡献。对于确定性广播渠道的类别,我们描述了在多项式时间内运行的A(1- e -e -1)2- approximation算法,并且我们表明该类别的容量区域在有或没有非信号辅助的情况下相同。最后,我们表明,在价值查询模型中,对于一般广播通道编码问题,我们无法在多项式时间内实现比ω1√m更好的近似值,其中M的大小是通道的一个输出之一。