
XiaoMi-AI文件搜索系统
World File Search Systemthesis

与潜在抗氧化剂和抗
摘要 - 在高等教育中,培养鼓励学生参与现实世界挑战的环境对于专业发展至关重要。这一原则为我们与第八学期纳米技术工程专业学生的合作努力支撑。通过创新的方法,例如合成结合菠萝果皮的聚合物纤维,我们解决了环境问题并利用菠萝废物的未开发潜力。菠萝行业每年产生大量的非利用废物,主要是茎,牙冠和果皮,占整个水果的67%。菠萝果皮富含生物活性化合物(如多酚)对化妆品行业的应用有望,如果将它们纳入合适的输送系统中,则可能会增强产品(例如提拉配方)。在目前的工作中,使用商业挤出机合成了装有10%,20%和30%菠萝果皮粉(PP)的聚乳酸(PLA)和多碳酸酯(PCL)纤维。傅立叶变换红外和差异扫描量热法证实了由于形成了新的化学键和相互作用的有效PP掺入纤维中。使用扫描电子显微镜(SEM)进行的形态表征表明,纤维的横截面长度从3.7μm到90.19μm。高性能液相色谱和叶核方法评估了酚类化合物含量和释放速率。PLA纤维具有20%的PP,显示出酚类化合物的最大保留率,为1243.69±234.14 µg化合物/ g纤维),而PCL纤维在24小时内显示出迅速释放,高达95.79±5.94%。这些结果表明,商业挤出机可以在化妆工业中可能使用的聚合物微纤维作为菠萝果皮中酚类化合物的递送系统的可行性。

Ph.D.论文是“选择纤维素微生物以增强沼气生产”。 生物技术系招募客座老师 场地Palli Siksha Bhavana(农业研究所),...
i)杜尔加普尔-713209外部检查员Nit-Durgapur化学系Rajnarayan Saha教授(实际上将在适当的时候发送链接)。
生物控制的手提假体的内骨骨骼的设计
摘要。文章分析了当今假体设备市场上常见的生物控制假体的结构,尤其是I-Limb,“米开朗基罗手”和Bebionic Prostheses。表明,这些构造使用手指和棕榈的空心壳模型,共同形成了假体结构的外骨骼。这种类型的设计的特征是制造的复杂性,因此,由于牵引元素,齿轮元素或其他元素被放置在这些空心元素内,因此成本和不合理使用体积的使用,这可以确保在执行此类手指的弯曲运动时的传输力。本文提出使用内骨骼作为固定电动驱动器和控制元素的支持基础。同时,该结构是一组链式连接的元素和杆,用于传播力,其中确保在所有铰链接头中同时弯曲,并且执行的运动的形式接近自然。同时,在拟议的设计中更合理地使用了手指元件的体积,因为可以在结构杆上固定弹性材料的外部喷嘴,这将重复真实的手指的形状,在执行握把运动时可靠地固定物体。同时,可以在这种弹性体元素中安装传感器以提供触觉感觉。研究的结果是,开发了所有假体内骨骼元素的3-D模型,并通过3-D打印制造。在原型制定阶段,由Arduino Uno模块控制的双极步进电动机用作电动驱动器来评估执行运动的轨迹。证明,由于安装传感器的安装,可以提高功能性,以提供触觉感觉,因此确定执行动作的数量实际上与类似物的数量相同,并且提出的设计的成本要低得多。同时,由于使用少量的结构元素及其连接,可靠性更高。

高反应方面的综合主导了解剖酶TiO2
作为重要的金属氧化物,由于其在催化和光催化中具有许多有希望的特性,因此对二氧化钛二氧化钛进行了广泛研究。解剖酶TiO 2晶体的特性在很大程度上取决于暴露的外表面。已经做出了许多努力,以提高养殖化合物2的{001}方面的高反应方面的百分比,以增强其催化特性。本评论报告了设计和制造高反应性方面的最新进展通过各种策略,包括传统的蒸汽相外延过程,水热/溶液热方法,非溶液性酗酒方法和高温气体相反应。此外,重点介绍(001)表面,综述还涵盖了解剖酶TiO 2晶体各种高反应性方面的理论模拟的进步。最后,我们提供了一个摘要和一些观点,以了解这一新兴领域的未来研究的挑战和新方向。

通过量子假设测试的量子分类的最佳可证明的鲁棒性
量子机学习模型与其经典同行相比,有可能提供加速和更好的预测精度。然而,这些量子算法与它们的经典算法一样,也已被证明也很容易受到输入扰动的影响,尤其是对于分类问题。这些可能是由于嘈杂的实现而引起的,也可以作为最坏的噪声类型的对抗性攻击。为了开发防御机制并更好地理解这些算法的可靠性,在存在自然噪声源或对抗性操纵的情况下了解其稳健性至关重要。从量子分类算法涉及的测量值是自然概率的,我们发现并形式化了二进制量子假设测试与可证明可证明可靠的量子分类之间的基本联系。此链接导致紧密的鲁棒性条件,该条件对分类器可以忍受的噪声量构成约束,而与噪声源是自然的还是对抗性的。基于此结果,我们开发了实用协议以最佳证明鲁棒性。最后,由于这是针对最坏情况类型的噪声类型的鲁棒条件,因此我们的结果自然扩展到已知噪声源的场景。因此,我们还提供了一个框架来研究量子分类方案的可靠性,超出了对抗性,最坏情况的噪声场景。
增强文本对图像合成的DF-GAN
摘要。文本对图像合成是机器学习中最具挑战性和最受欢迎的任务之一,许多模型旨在提高该领域的性能。深融合生成的对抗网络(DF-GAN)是图像生成的直接但有效的模型,但它具有三个关键局限性。首先,它仅支持句子级文本描述,从而限制了其从文字级输入中提取细颗粒特征的能力。第二,可以优化残差层和块的结构以及关键参数,以提高性能。第三,现有的评估指标,例如FréchetInception距离(FID),倾向于不适当地强调无关紧要的功能,例如背景,当重点放在生成特定对象上时,这是有问题的。为了解决这些问题,我们引入了一个新的文本编码器,该编码器增强了具有处理单词级描述能力的模型,从而导致更精确和文本一致的图像生成。此外,我们优化了关键参数,并重新设计了卷积和残留网络结构,从而产生了更高质量的图像并减少了运行时间。最后,我们提出了一种量身定制的新评估理论,以评估生成图像中特定对象的质量。这些改进使增强的DF-GAN在有效地产生高质量的文本分配图像方面更有效。

用于合成和分析高级功能层和涂层的电化学方法
他获得了博士学位。学位于2010年,在:化学技术与冶金学大学(UCTM) - 索菲亚(Bulgaria)的硅酸盐技术,结合材料和高温可融合的非金属材料领域的领域。 他的博士学位论文的标题为:“纳米复合材料混合涂料的调查和评估以保护腐蚀”。 他获得了硕士学位 在2004年获得UCTM – Sofia的冶金学和材料科学学院的化学工程学位,具有硅酸盐材料的专业,其论文的标题是:详细和表征带有perovskite结构的红色陶瓷色素,在Uji - Castellon(Spain)也呈现。 他的学士学位 论文于2002年在同一所大学发表,并致力于:“通过固定的光敏剂对饮料水进行灭菌”。 如今,他是8本书的作者,以及70多个出版物(H-Index 13和660引用),与先进的腐蚀保护系统,陶瓷材料回收,喷雾热解合成和陶瓷传感器元素有关。他获得了博士学位。学位于2010年,在:化学技术与冶金学大学(UCTM) - 索菲亚(Bulgaria)的硅酸盐技术,结合材料和高温可融合的非金属材料领域的领域。他的博士学位论文的标题为:“纳米复合材料混合涂料的调查和评估以保护腐蚀”。他获得了硕士学位在2004年获得UCTM – Sofia的冶金学和材料科学学院的化学工程学位,具有硅酸盐材料的专业,其论文的标题是:详细和表征带有perovskite结构的红色陶瓷色素,在Uji - Castellon(Spain)也呈现。 他的学士学位 论文于2002年在同一所大学发表,并致力于:“通过固定的光敏剂对饮料水进行灭菌”。 如今,他是8本书的作者,以及70多个出版物(H-Index 13和660引用),与先进的腐蚀保护系统,陶瓷材料回收,喷雾热解合成和陶瓷传感器元素有关。在2004年获得UCTM – Sofia的冶金学和材料科学学院的化学工程学位,具有硅酸盐材料的专业,其论文的标题是:详细和表征带有perovskite结构的红色陶瓷色素,在Uji - Castellon(Spain)也呈现。他的学士学位论文于2002年在同一所大学发表,并致力于:“通过固定的光敏剂对饮料水进行灭菌”。如今,他是8本书的作者,以及70多个出版物(H-Index 13和660引用),与先进的腐蚀保护系统,陶瓷材料回收,喷雾热解合成和陶瓷传感器元素有关。

大肠杆菌中磷脂生物合成的温度控制
增加饱和脂肪酸与磷脂的相对结合。因此,利用脂肪酸进行磷脂生物合成的步骤之一是温度控制的。在体内观察到的 3H-油酸和“C-棕榈酸混合物的温度效应可以通过使用这些脂肪酸的辅酶 A 衍生物的混合物将 a-甘油磷酸酰化为溶血磷脂和磷脂酸来在体外证实。在大肠杆菌提取物中,棕榈酰和油酰辅酶 A 的相对转酰速率随孵育温度而变化,其方式模拟体内观察到的温度控制。体外合成的磷脂酸在 d 位显示出油酸的显著富集,类似于体内合成的磷脂中观察到的位置特异性。
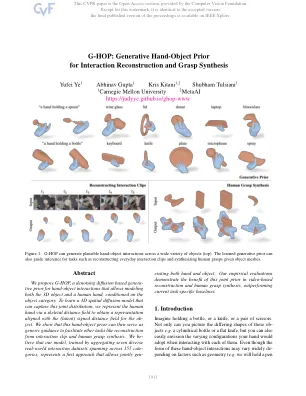
g-hop:相互作用重建的生成性手动对象和掌握合成
和一个锅的不同)或意图(例如通过刀与使用它进行切割),我们人类可以毫不费力地描绘出与日常生活中日常物体的这种互动。在这项工作中,我们的目标是构建一个可以同样生成合理的手动配置的计算系统。具体来说,我们学习了一个基于扩散的常规模型,该模型捕获了3D相互作用期间手和对象的关节分布。给定一个类别的描述,例如“握着板的手”,我们的生成模型可以合成人手的相对配置和表达(见图1个顶部)。我们解决的一个关键问题是,该模型是什么好的HOI表示。通常通过空间(签名)距离场来描述对象形状,但人的手通常是通过由发音变量控制的参数网格建模的。我们提出了一个均匀的HOI表示,而不是在生成模型中对这些不同的代表进行建模,并表明这允许学习一个共同生成手和对象的3D扩散模型。除了能够合成各种合理的手和物体形状的综合外,我们的扩散模型还可以在跨任务的辅助推理之前作为通用,而这种表示是所需的输出。例如,重建或预测相互作用的问题对于旨在向人类学习的机器人或试图帮助他们的虚拟助手来说是核心重要性。重建的视频重新投影错误)或约束(例如我们考虑了这些行沿着这些行的两个经过深入研究的任务:i)从日常交互剪辑中重建3D手对象形状,ii)鉴于任意对象网格,合成了合理的人类grasps。为了利用学到的生成模型作为推论的先验,我们注意到我们的扩散模型允许在任何手动对象配置给定的(近似)log-likelihood梯度计算(近似)log-likelihoodhoodhood。我们将其纳入优化框架中,该框架结合了先前的基于可能性的指南与特定于任务的目标(例如已知对象网格的合成)推理。虽然理解手动相互作用是一个非常流行的研究领域,但现实世界中的数据集限制了3D中这种相互作用的限制仍然很少。因此,我们汇总了7种不同的现实世界交互数据集,从而导致157个对象类别的相互作用长期收集,并在这些范围内训练共享模型。据我们所知,我们的工作代表了第一个可以共同生成手和对象的生成模型,并且我们表明它允许综合跨类别的各种手动相互作用。此外,我们还经验评估了基于视频的重建和人类掌握合成的任务的先前指导的推断,并发现我们所学的先验可以帮助完成这两个任务,甚至可以改善特定于特定于任务的状态方法。