
XiaoMi-AI文件搜索系统
World File Search Systemvoid

移动机器人的自主导航和避免碰撞:分类和审查
自主移动机器人(AMR)在各个部门中变得越来越重要。他们协助人类完成复杂,危险或重复的任务。最初是为了提高工业环境中的生产率和安全性,其范围已大大扩大。最初关注工业操纵器的路径计划[1],AMRS现在使用高级算法在没有碰撞的情况下导航。这种扩展使他们能够在工业环境以外的多样化和动态环境中运作[2],[3]。尽管有很大的进步,但现有的自动移动机器人(AMR)的导航策略通常仍集中在特定领域:陆地,空中和水生。这些策略通常采用从感知到控制的分层方法,每种方法都针对不同的操作环境,例如工业环境[4],不均匀的地形[5],[6]和水下探索[7],[8]。所有这些应用都表明缺乏可以在所有域中无缝集成的统一框架,本文旨在解决问题。通过采用模块化包,提出的分类可以增强组件的可重复性和互操作性,从而促进自主导航所有域的更轻松地集成[9],[10]。本文介绍了一种新的全面分类系统,旨在简化澳大利亚导航的各个方面。该系统充当基本框架,组织了阶段,模块和层之间的复杂关系。它提高了自主导航策略的理解和执行,提供了清晰的
QCBED 测量铝纳米空隙周围的空位浓度、晶格收缩和键合电子密度
Philip Nakashima 副教授 1、Yu-Tsun Shao 博士 2,3、Zezhong Zhang 博士 4,5,6、Andrew Smith 博士 7、Tianyu Liu 博士 8、Nikhil Medhekar 教授 1、Joanne Etheridge 教授 7,9、Laure Bourgeois 教授 1,9、Jian-Min Zuo 教授 10,11 1 澳大利亚克莱顿莫纳什大学材料科学与工程系,2 美国洛杉矶南加州大学 Mork Family 化学工程与材料科学系,3 美国洛杉矶南加州大学纳米成像核心卓越中心,4 比利时安特卫普大学材料研究电子显微镜 (EMAT),5 比利时安特卫普大学 NANOlab 卓越中心,6 英国牛津大学材料系,7 克莱顿莫纳什大学物理与天文学院,澳大利亚,8 日本仙台东北大学先进材料多学科研究所,9 澳大利亚克莱顿莫纳什大学莫纳什电子显微镜中心,10 美国厄巴纳-香槟伊利诺伊大学材料科学与工程系,11 美国厄巴纳-香槟伊利诺伊大学材料研究实验室,背景包括目标我们着手对非均质晶体材料中纳米结构周围的键合电子密度进行首次位置分辨测量。迄今为止,所有键合电子密度和电位研究仅涉及均质单相材料;然而,大多数为我们服务的材料由于其包含的纳米结构而具有混合特性,这通常是设计使然。我们还注意到,材料缺陷无处不在且不可避免,因此我们可以从单一均质晶体的名义上完美的区域推导出材料特性的假设在范围和“实际”应用方面是有限的。这项工作旨在提供一种新功能,用于查询纳米结构和非均质材料中纳米结构周围的键合电子密度。我们的首次尝试涉及名义纯度(99.9999+%)铝中的纳米空隙。在实现这一目标的过程中,我们必须准确绘制空位浓度并确定空位引起的相关晶格收缩,以便能够精确测量晶体势和电子密度的傅立叶系数(结构因子)(误差小于 0.1%),因此我们取得了多项发现。© 作者,由 EDP Sciences 出版。这是一篇开放获取文章,根据知识共享署名许可 4.0 条款分发(https://creativecommons.org/licenses/by/4.0/)。

MTA traintime避免的碳计算器
避免碳(LB CO 2 E)=生命周期的温室气体排放避免通过Trip D V(MI)=行驶起源与目的地EF V(LB CO 2 E/MI)之间的车辆驾驶距离(LB CO 2 E/MI)=车辆排放因素基于MTA Counties D R(MI)= RAIL(MI)= RAIL EF ORISS EF ORISS CO/MI/MI(LB RIS/MI)基于车辆类型的份额(LB RIS/MI), Metro-North和Lirr领土旅行类型=单向(1)或往返(2)票数=购买的票数

高质量的碳信用额实现气候行动目标并避免绿色
另一个例子是碳信用质量计划(CCQI)。它提供的评分范围与ICVCM相似,尽管其评估考虑了某些特定于项目的环境(CCQI,2022)。除了考虑注册表和项目类型外,该计划还考虑了实施项目的位置。此评估率项目类型而不是特定的注册项目。它基于7个包含19个评估标准的目标。使用CCQI等评级组织可以为投资者提供基于分类标准组合(注册表,方法,位置等)评估项目质量的手段。但是,它不提供针对各个项目及其信用的评估。这似乎暗示着与基于分类上下文而不是特定于项目的动作和文档的项目信用误解相关的风险。
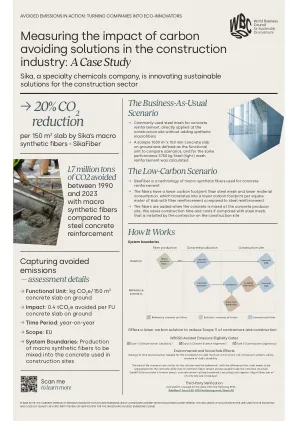
测量 - 避免碳的影响 -
溶液和参考*的生命终结场景的末端相似,而钢的差异是需要将钢与混凝土分离,而宏观合成纤维仍被封装在混凝土结构内。*垃圾填埋场(混凝土被扔掉),混凝土下循环(道路工程),回收(仅大约每M 3的混凝土纤维5kg)。每M 3的混凝土纤维5kg)。

SDA TAP 实验室利用商业技术避免运营意外
2023 年 5 月,盖特林将军指导成立了太空领域意识 (SDA) 工具、应用和程序 (TAP) 实验室,该实验室隶属于太空系统司令部 SSC/SZG,是太空领域意识和战斗力项目办公室。该实验室的目的是确保太空优势,认识到对我们的太空系统的巨大威胁存在于轨道和地面上。该实验室利用工业界、学术界和政府正在开发的空间技术来填补我们太空防御架构中的能力和流程空白和漏洞。萨尔兹曼将军提出了一种成功理论来保护我们的系统免受攻击,其主要原则是避免作战突袭。位于旧金山空军基地施里弗的国家太空防御中心 (NSDC) 利用来自各种来源(包括 Space Delta 2)的传感器、情报和数据来协调太空防御行动。检测杀伤链的启动对于避免作战突袭至关重要。SDA TAP 实验室的方法包括与技术人员和操作员合作,将杀伤链分解为可管理的问题陈述。这些问题陈述推动了我们的阿波罗加速器,邀请商业太空公司、大学和联邦资助的研究和开发中心 (FFRDC) 在三个月的周期内开发、协作和演示解决方案。每个周期都以演示日结束,展示各种能力以促进政府投资。第一批合作从 2023 年 10 月到 2024 年 1 月,重点是了解作战突袭的性质并制定缓解策略。 12 个来自工业界、学术界和政府的组织共同合作,提出了以下论点:突袭是通过伪装、隐瞒、欺骗和机动实现的,因此我们必须询问目标是否有 CCDM 证据,以避免突袭。这项研究将展示我们利用现有技术和非机密数据源快速完善应用程序和流程的能力,并在 100 天内将 SDA 能力部署到作战中,以弥补杀伤链中的漏洞,从而减轻作战突袭。

如何避免RYGB和OAGB中的边缘溃疡
Hazem Al Momani顾问律师疗法外科医生传播委员会主席IFSO和IFSO MENAC部门负责人 - 体重管理部门NMC皇家医院Abu Dhabi,阿联酋

设计和实施避免障碍...
任何自动驾驶机器人汽车的最关键特征之一就是能够避免沿其路径的障碍。自动移动机器人具有内置系统,可以在沿其路径遇到障碍物时引导它。通过发送声音脉冲,可以测量机器人到障碍物的距离,同时控制转向齿轮以实现避免障碍物的功能。在本文中,提出了可以避免障碍的自动机器人汽车的发展。这是通过使用超声传感器来传感障碍并指导其运动来实现的。ATMEGA328微控制器用于从超声传感器中收集距离信息,根据嵌入式算法比较测得的距离,并使用它来确定是向前移动还是更改其路径。通过硬件和软件系统设计,构建了障碍物避免机器人汽车平台,同时获得了良好的实验效果。传感器可以感知的安全距离为15 cm,其角度覆盖面积为180 0。

避免混合方法研究中的常见陷阱?
我们借鉴了文章:“消费者和社区参与与健康相关的教育是什么样的?混合方法研究”为例。与受训者讨论的第一点是指出,这些作者从一个理论框架开始,这显然指导了他们的研究。当研究涉及定性数据时,不仅(不仅)混合方法研究人员提倡的立场(Cleland,2022)。第二,作者提供了一个深入的研究设计部分,其中根据混合方法设计的目的进行了详细说明,并确定了他们选择的明确设计。他们对混合方法的含义以及原因是具体的。他们的设计陈述描述了定性和定量数据集成的重要性。第三,在数据收集部分中,作者描述了定量度量的开发和定性数据的收集。定性方法被称为反身主题分析。有趣的是,定性数据来自三个来源:对问卷中的评论部分的开放式回答,访谈和焦点小组。我们还指出,作者并不仅仅依靠开放式评论来获得其Qualita Tive数据。我们已经看到经常完成(非常经常!)在标记为混合方法的研究中,研究人员对此方法提出警告。的确,“虽然对自由文本响应的分析可以产生初步的理解,并帮助研究人员开始勾勒出内容领域,但通常无法获得“如何?”和“为什么?”问题是定性研究的核心业务”(Ladonna,Taylor和Lingard,2018年,第348页)。