
XiaoMi-AI文件搜索系统
World File Search System相互作用

MOS2中的Moiré工程光 - 摩擦相互作用... 引用了原始发表的论文(记录的版本):Jafarzadeh,S.,Nooshkam,M.,Qazanfarzadeh,Z。等(2024)。解锁潜在的O 加油否认:气候变化反动运动和瑞典极右媒体 有效的微孔子频率梳 可用性比较拟人化数字人的健康参与者和基于文本的聊天机器人,以此作为对心理健康问题的响应者:随机对照试验 朝着光网络中的可解释的强化学习:RMSA用例 和电热膜蒸馏 基于滑动触摸的探索,用于用多指双手建模未知对象形状 原子能洞察纳米片分裂水的竞争边缘 引用原始发表的论文(记录的版本):Konzock,O。,Nielsen,J。(2024)。试图评估微生物Biote的生产成本 引用了原始发表的论文(记录的版本):Bainsla,L.,Zhao,B.,Behera,N。等(2024)。 中的大面外旋转轨道扭矩 引用了原始发表的论文(记录的版本):Monsel,J。,Ciers,A.,Kini Manjeshwar,S。等(2024)。耗散和色散cav 引用了原始发表的论文(记录的版本):Kumar,R。,Srivastav,S.,Roy,U。等(2024)。镁的电噪声光谱 用快速电子梁探测光学叠液 基于机器学习的极化签名分析,用于检测和分类窃听事件和有害事件
van der waals异质结构中的Moiré超级晶格代表了高度可调的量子系统,在多体模型和设备应用中都引起了极大的兴趣。然而,在室温下,Moiré电位对光物质相互作用的影响在很大程度上仍然没有。在我们的研究中,我们证明了MOS 2 /WSE 2中的Moiré潜力促进了室温下层间激子(IX)的定位。通过执行反射对比光谱,我们证明了原子力显微镜实验支持的原子重建在修饰内部激子中的重要性。降低扭转角时,我们观察到IX寿命会更长,并且发光增强,表明诸如缺陷之类的非辐射衰减通道被Moiré电位抑制。此外,通过将Moiré超晶格与硅单模腔的整合,我们发现,使用Moiré捕获的IXS的设备显示出明显较低的阈值,与利用DelaCalized IXS的设备相比,较小的一个数量级。这些发现不仅鼓励在升高温度下在Moiré超晶格中探索多体物理学,而且还为利用光子和光电应用中的这些人工量子材料铺平了道路。

量子光物质相互作用的从头计算...
r TE n ( ω ) M eo,nm ( r , k 3 ) ⊗ M eo,nm ( r ′ , k 3 ) + r TM n ( ω ) Ne eo,nm ( r , k 3 ) ⊗ Ne eo,nm ( r ′ , k 3 )。

与BCL-XL阻滞的合成致命相互作用在转移性结直肠癌的患者衍生模型中加深对西妥昔单抗的反应
摘要◥目的:大约20%的RAS野生型转移性结直肠癌(MCRC)的患者经历了对抗EGFR抗体西素单抗的客观反应,但很少实现消除疾病。肿瘤收缩的程度与长期结局相关。我们的目的是找到合理组合,通过破坏对抗凋亡分子的适应性依赖性(BCL2,BCL-XL,MCL1)来增强西妥昔单抗的效率。实验设计:实验是在患者衍生的异种移植物(PDX)和类器官(PDXO)中进行的。凋亡的底漆。促凋亡和抗凋亡蛋白复合物。通过caspase激活PDXOS和监测PDX生长来评估组合疗法的影响。结果:由314个PDX队列中的人口试验,由许多患者确定,确定46个模型(14.6%),具有明显的
VIT-COMER:具有卷积多尺度特征相互作用的视觉变压器,用于密集预测
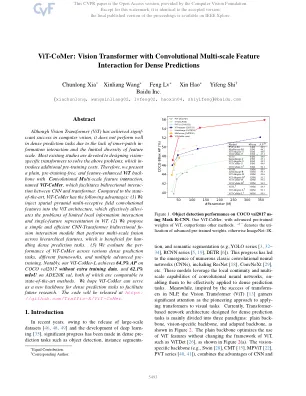
尽管Vision Transformer(VIT)在计算机视觉方面取得了显着的成功,但由于缺乏内部绘制互动和特征量表的多样性有限,它在密集的预测任务中表现不佳。大多数现有的研究致力于设计视觉特定的变压器来解决上述问题,从而涉及额外的培训前成本。因此,我们提出了一种普通的,无培训的且具有特征增强的vit背骨,并具有指定性的特征性动作,称为Vit-Comer,可促进CNN和Transformer之间的双向相互作用。与现状相比,VIT-COMER具有以下优点:(1)我们将空间金字塔多触发性场卷积特征注入VIT体系结构,从而有效地减轻了VIT中局部信息相互作用和单场表述的有限问题。(2)我们提出了一个简单有效的CNN转换器双向交互模块,该模块在跨层次特征上执行多尺度融合,这对Han-dling密集的预测任务有益。(3)我们评估了在各种密集的预测任务,不同框架和多个高级预训练中VIT-COMER的能力。值得注意的是,我们的VIT-COMER-L在没有额外训练数据的情况下可可Val2017上的AP达到64.3%,而ADE20K Val上的MIOU为62.1%,这两种方法都与最先进的方法相当。我们希望VIT-COMER可以作为密集预测任务的新骨干,以促进未来的研究。该代码将在https://github.com/traffic-x/vit-comer上发布。
引用Li L,Yang L和Jiang DP(2024)CD80在免疫治疗药物开发中的研究进度。正面。免疫。 15:1496992。 doi:10.338 根际耕作的根际微生物组工程 没有证据表明自闭症谱系障碍治疗中必需脂肪酸的证据? 钠摄入量与糖尿病的关联在没有高血压的成年人中:来自国家健康与营养检查调查2009-2018 的证据 灰色空间和默认模式网络 - amygdala连接 基因组学研究人员的幕后 提高功效和降低毒性的新策略 临床试验研究的现状和免疫检查点抑制剂的非小细胞肺癌 TRIM7和抗病毒免疫之间的相互作用
最重要的是在T细胞表面上的CD28共刺激分子和在抗原呈递细胞上的CD80分子的组合(10)。在T细胞激活的双重信号传导系统中,CD28激活的不存在导致过度激活诱导的细胞死亡(AICD)。然而,在CD80与CD28结合后,可以避免T细胞的AICD,从而导致T细胞的耐用抗肿瘤活性(11)。此外,CD80和CD28的组合还可以增强T细胞的细胞因子(例如IL-2)的分泌。此外,它可以增强CD4+ T细胞的增殖以及CD4+和CD8+ T细胞的细胞毒性活性(4)。最近的研究表明,共刺激分子CD28对T细胞的活性不足会导致T细胞的抗肿瘤活性降低(12)。然而,随着CD28激活信号的增加,T细胞的抗肿瘤活性得到了增强(13,14)。因此,通过CD80在T细胞表面的CD28分子激活可能会提高T细胞对实体瘤的杀伤效率,从而提供一种新的免疫疗法方法。

扩展动态的人类场景相互作用建模
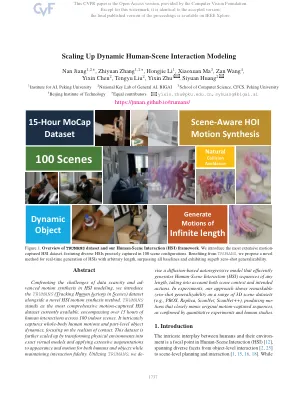
已经取得了显着的迈进,该领域显然是由于缺乏高质量数据集而导致的。早期数据集(如Pigraphs [39]和Prox [16])启动了探索,但受到可扩展性和数据质量的约束。MOCAP数据集[14,30]使用Vicon等复杂的设备优先考虑高质量的人类运动限制。但是,他们通常缺乏捕获多样化和沉浸式的HSI。通过RGBD视频录制的可扩展数据集提供了更广泛的实用程序,但受到人类姿势和对象跟踪质量较低的阻碍。合成数据集的出现[1,3,4,55]提供了成本效率和适应性,但无法封装完整的现实HSI频谱,尤其是在捕获动态3D触点和对象跟踪时。为了应对这些挑战,这项工作首先引入了trumans(t rack hum a um a u u u u u u u u u u u u u u a ctio n s in s cenes)数据集。Trumans成为最广泛的运动捕获HSI数据集,涵盖了15个小时以上15个小时的室内场景中的各种相互作用。它捕获了全身的人类动作和部分级别的对象动力学,重点是接触的现实主义。通过将物理环境复制到准确的虚拟模型中,可以进一步增强此数据集。外观和运动的广泛增强都应用于人类和物体,以确保相互作用的高度有限。接下来,我们设计了一个计算模型,通过将场景和动作作为条件同时采取行动来应对上述挑战。我们对杜鲁士数据集和运动合成方法进行了全面的交叉评估。特别是,我们的模型采用自回归的条件扩散,场景和动作嵌入作为征用输入,能够产生任意长度的运动。为了整合场景上下文,我们通过在本地化的基础上查询全局场景的占用来开发有效的场景感知者,这在导航杂乱的场景时表现出了3D感知的碰撞避免的强大效率。为了将框架的动作标签合并为条件,我们将时间特征集成到动作片段中,使模型在粘附在给定的动作标签时随时接受指令。场景和动作条件的这种双重整合增强了我们方法的可控性,为在3D场景中合成合理的长期运动提供了细微的界面。将trumans与现有人物进行比较,我们证明了杜鲁士人明显提高了最先进的方法的性能。此外,我们的方法在定性和定量上进行了评估,超过了现有的运动综合方法,其质量和零击性能力在看不见的3D场景上,非常接近原始运动捕获数据的质量。除了运动合成之外,杜鲁士人已经针对人类的姿势和接触估计任务进行了基准测试,证明了其多功能性并将其确立为一系列未来的研究努力的宝贵资产。
g-hop:相互作用重建的生成性手动对象和掌握合成
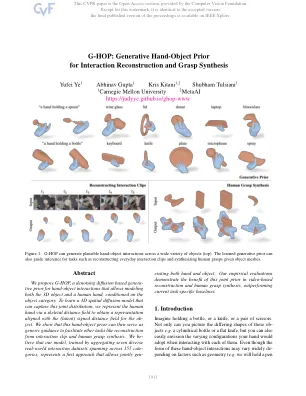
和一个锅的不同)或意图(例如通过刀与使用它进行切割),我们人类可以毫不费力地描绘出与日常生活中日常物体的这种互动。在这项工作中,我们的目标是构建一个可以同样生成合理的手动配置的计算系统。具体来说,我们学习了一个基于扩散的常规模型,该模型捕获了3D相互作用期间手和对象的关节分布。给定一个类别的描述,例如“握着板的手”,我们的生成模型可以合成人手的相对配置和表达(见图1个顶部)。我们解决的一个关键问题是,该模型是什么好的HOI表示。通常通过空间(签名)距离场来描述对象形状,但人的手通常是通过由发音变量控制的参数网格建模的。我们提出了一个均匀的HOI表示,而不是在生成模型中对这些不同的代表进行建模,并表明这允许学习一个共同生成手和对象的3D扩散模型。除了能够合成各种合理的手和物体形状的综合外,我们的扩散模型还可以在跨任务的辅助推理之前作为通用,而这种表示是所需的输出。例如,重建或预测相互作用的问题对于旨在向人类学习的机器人或试图帮助他们的虚拟助手来说是核心重要性。重建的视频重新投影错误)或约束(例如我们考虑了这些行沿着这些行的两个经过深入研究的任务:i)从日常交互剪辑中重建3D手对象形状,ii)鉴于任意对象网格,合成了合理的人类grasps。为了利用学到的生成模型作为推论的先验,我们注意到我们的扩散模型允许在任何手动对象配置给定的(近似)log-likelihood梯度计算(近似)log-likelihoodhoodhood。我们将其纳入优化框架中,该框架结合了先前的基于可能性的指南与特定于任务的目标(例如已知对象网格的合成)推理。虽然理解手动相互作用是一个非常流行的研究领域,但现实世界中的数据集限制了3D中这种相互作用的限制仍然很少。因此,我们汇总了7种不同的现实世界交互数据集,从而导致157个对象类别的相互作用长期收集,并在这些范围内训练共享模型。据我们所知,我们的工作代表了第一个可以共同生成手和对象的生成模型,并且我们表明它允许综合跨类别的各种手动相互作用。此外,我们还经验评估了基于视频的重建和人类掌握合成的任务的先前指导的推断,并发现我们所学的先验可以帮助完成这两个任务,甚至可以改善特定于特定于任务的状态方法。


MOS2中的Moiré工程光 - 摩擦相互作用...
迪金大学,沃恩池塘,维克3216,澳大利亚b食品科学技术系,农业教职员工,马什哈德费尔多夫大学(FUM),马什哈德,伊朗C国际生物研究材料研究中心(ICRI-BIOM研究) - ICRI-BIOM研究-ICRIHIE ZERHIE,LODK,LODA,LODA,LODA,LODA,LODA,lodk 116,90-90-924 Lodz,Poland D洛兹D STEM学院,RMIT大学,墨尔本,VIC 3001,澳大利亚E e生物学与生物工程学系治疗学,默多克大学,珀斯,华盛顿州6150,澳大利亚H边境材料研究所,迪金大学,沃恩池塘,吉朗,维多利亚州吉朗3216,澳大利亚I生命科学系,Chalmers Technology,Chalmers Technology,SE 412 96 Gothenburg,瑞典,瑞典迪金大学,沃恩池塘,维克3216,澳大利亚b食品科学技术系,农业教职员工,马什哈德费尔多夫大学(FUM),马什哈德,伊朗C国际生物研究材料研究中心(ICRI-BIOM研究) - ICRI-BIOM研究-ICRIHIE ZERHIE,LODK,LODA,LODA,LODA,LODA,LODA,lodk 116,90-90-924 Lodz,Poland D洛兹D STEM学院,RMIT大学,墨尔本,VIC 3001,澳大利亚E e生物学与生物工程学系治疗学,默多克大学,珀斯,华盛顿州6150,澳大利亚H边境材料研究所,迪金大学,沃恩池塘,吉朗,维多利亚州吉朗3216,澳大利亚I生命科学系,Chalmers Technology,Chalmers Technology,SE 412 96 Gothenburg,瑞典,瑞典迪金大学,沃恩池塘,维克3216,澳大利亚b食品科学技术系,农业教职员工,马什哈德费尔多夫大学(FUM),马什哈德,伊朗C国际生物研究材料研究中心(ICRI-BIOM研究) - ICRI-BIOM研究-ICRIHIE ZERHIE,LODK,LODA,LODA,LODA,LODA,LODA,lodk 116,90-90-924 Lodz,Poland D洛兹D STEM学院,RMIT大学,墨尔本,VIC 3001,澳大利亚E e生物学与生物工程学系治疗学,默多克大学,珀斯,华盛顿州6150,澳大利亚H边境材料研究所,迪金大学,沃恩池塘,吉朗,维多利亚州吉朗3216,澳大利亚I生命科学系,Chalmers Technology,Chalmers Technology,SE 412 96 Gothenburg,瑞典,瑞典迪金大学,沃恩池塘,维克3216,澳大利亚b食品科学技术系,农业教职员工,马什哈德费尔多夫大学(FUM),马什哈德,伊朗C国际生物研究材料研究中心(ICRI-BIOM研究) - ICRI-BIOM研究-ICRIHIE ZERHIE,LODK,LODA,LODA,LODA,LODA,LODA,lodk 116,90-90-924 Lodz,Poland D洛兹D STEM学院,RMIT大学,墨尔本,VIC 3001,澳大利亚E e生物学与生物工程学系治疗学,默多克大学,珀斯,华盛顿州6150,澳大利亚H边境材料研究所,迪金大学,沃恩池塘,吉朗,维多利亚州吉朗3216,澳大利亚I生命科学系,Chalmers Technology,Chalmers Technology,SE 412 96 Gothenburg,瑞典,瑞典