
XiaoMi-AI文件搜索系统
World File Search System端到
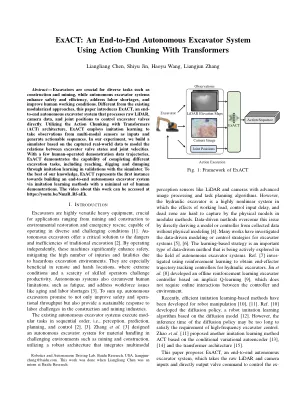
精确:使用带有变压器的动作块的端到端自动挖掘机系统
摘要 - 挖掘机对于诸如建设和采矿等各种任务至关重要,而自主挖掘机系统可以提高安全性和效率,解决劳动力短缺并改善人类的工作条件。与现有的模块化方法不同,本文介绍了精确的末端自动挖掘机系统,该系统处理原始的LIDAR,相机数据和关节位置,以直接控制挖掘机阀。利用具有变压器(ACT)体系结构的动作块,精确地采用模仿学习来从多模式传感器中获取观测作为输入并生成可行的序列。在我们的实验中,我们基于捕获的现实世界数据来构建一个模拟器,以模拟挖掘机阀态与关节速度之间的关系。有了一些人类经营的演示数据轨迹,精确证明了完成不同发掘任务的能力,包括通过模拟器验证中的模仿学习到达,挖掘和倾倒。据我们所知,精确代表了通过模仿学习方法以最少的人类示范集来构建端到端自主挖掘机系统的第一个实例。有关此工作的视频可以在https://youtu.be/nmzr rf-aek上访问。

对端到端学习图像压缩的调查
摘要:近年来端到端学习的图像压缩编解码器显着出现。这些编解码器表现出比常规方法的优越性,在支持新的失真损失的同时,展示了各种数据域之间的显着灵活性和适应性。尽管诸如计算复杂性之类的挑战,但由于其非常合适的内部表示,学习的图像压缩方法与基于学习的数据处理和分析管道固有地保持一致。机器视频编码的概念引起了学术研究人员和行业从业人员的极大关注。这个概念反映了将数据压缩与计算机视觉应用程序集成的日益增长的需求。根据这些发展,我们提出了一项全面的调查和综述,对有损图像压缩方法。此外,我们还提供了两个著名国际标准的简明概述,即机器和JPEG AI的MPEG视频编码。这些标准旨在弥合数据压缩和计算机视觉之间的差距,以适应实际行业用例。

基于转移学习技术的端到端轮胎缺陷检测模型
抽象的视觉检查有缺陷的轮胎后期生产对于人体安全至关重要,因为故障轮胎会导致爆炸,事故和生命损失。随着技术的进步,转移学习(TL)在许多计算机视觉应用中起着影响的作用,包括轮胎缺陷检测问题。但是,自动轮胎缺陷检测很难有两个原因。首先是复杂的各向异性多纹理橡胶层的存在。第二,没有用于缺陷检测的标准轮胎X射线图像数据集。在这项研究中,使用来自全球轮胎公司的新数据集提出了基于TL的轮胎缺陷检测模型。首先,我们收集并标记了数据集,该数据集由3366个X射线图像和20,000张合格轮胎的图像组成。尽管数据集涵盖了15种由不同的设计模式引起的缺陷,但我们的主要重点是二进制分类以检测缺陷的存在或不存在。该具有挑战性的数据集分别分别为70%,15%和15%的培训,验证和测试。然后,对提出的数据集进行了调整,训练和测试的九个常见的预训练模型。这些模型是Xception,InceptionV3,VGG16,VGG19,Resnet50,resnet152v2,densenet121,InceptionResnetv2和MobilenetV2。结果表明,精细的VGG19,Densenet21和InceptionNet模型获得了与文献的兼容结果。此外,在召回,精度,准确性和F1分数方面,Xception模型优于比较的TL模型和文献方法。此外,它在测试数据集73.7、88、80.2和94.75%的召回,精度,F1分数和准确性的94.75%以及验证数据集73.3、90.24、80.9和95%的召回召回,精度,F1分数和精度分别实现。

ROS 2自动驾驶软件的容器化微服务体系结构:端到端延迟评估
摘要 - 汽车行业正在从基于ECU的传统系统过渡到软件定义的车辆。这场革命的核心作用是由容器,轻质虚拟化技术扮演的,这些技术可以在公共硬件平台上灵活地合并复杂的软件应用程序。尽管采用了广泛的采用,但容器化对诸如端到端延迟,通信抖动以及内存和CPU利用等基本实时指标的影响实际上尚未探索。本文为现实世界自动驾驶应用程序提供了微服务架构,该应用程序隔离了每个服务。我们的全面评估也显示了这种解决方案的端到端潜伏期的好处,即使是标准的裸露部署。具体来说,在提出的微服务体系结构的情况下,平均端到端延迟可以提高5-8%。此外,使用容器部署可显着降低最大潜伏期。

我们是端到端空间移动服务提供商
space ware TM 是一系列高推力、灵活的电力推进系统,适用于 5 公斤至 1,000 公斤卫星的所有任务需求。无论您是要部署星座、改变航天器的高度或倾角、执行 RAAN 相位、保持轨道还是避免碰撞,space ware TM 都能满足您的需求。

Synplogen和Fujifilm Toyama Chemical Inter for MRNA Therapeutics CDMO服务的战略业务联盟协议,以提供从mRNA序列设计到LNP配方的无缝端到端服务
分析我们的研发中心的基因治疗的高质量,具有成本效益的病毒载体的技术转移

使用RADWare的端到端DDOS保护解决方案捍卫您的网络和应用程序
网络安全人员和技能的短缺继续影响组织,全球网络安全劳动力差距在2022年达到340万人。这种短缺正在恶化并影响组织对抗网络攻击的能力。短缺的原因包括无法找到合格的人才,高级员工流失,预算有限以及无法提供竞争性工资。为了应对这一挑战,组织可以采取三个关键措施:安全工具的合并以降低复杂性,自动化流程以减轻员工的工作量以及利用完全管理的安全服务将某些职能外包给专家提供者。这些措施可帮助组织维持有效的网络安全计划并增强保护,同时减轻内部员工的负担。

Aurigene.AI 是一种端到端的小分子药物发现解决方案,将 AI 和 ML 功能与 Aurigene 在合成和体内外测试分子方面的核心专业知识相结合。 该平台由一个精心策划的数据库组成,可用作训练数据。 模块化平台允许用户从一组生成、预测和计算算法中灵活地选择合适的 AI 模型。 它利用迭代 ML 过程进行合理有效的化学设计,并根据合成的可处理性和 ADME(吸收、分布、代谢、排泄)和效力等特性进行优先排序。
Aurigene Pharmaceutical Services 是一家全球合同研究、开发和制造组织 (CRDMO)。我们以加速创新的传统为基础,并在小分子和大分子药物发现、开发和制造方面拥有丰富的经验,我们的使命是坚持不懈地为客户的成功而努力,并通过整体方法建立长期关系,以加速分子从实验室到市场的进程。我们为发现化学、生物治疗药物发现、发现生物学、临床 I-III 期计划、监管提交批次和商业制造的开发和制造服务提供集成和独立服务。Aurigene 的独特之处在于其集成的 API 和配方服务,涵盖从关键起始材料、高级中间体和 API 到成品(如口服固体、无菌产品、鼻腔溶液等)。英国、墨西哥、美国和印度的 GMP 商业制造设施补充了我们在印度的开发和制药 API 制造服务。
是自我状态,端到...
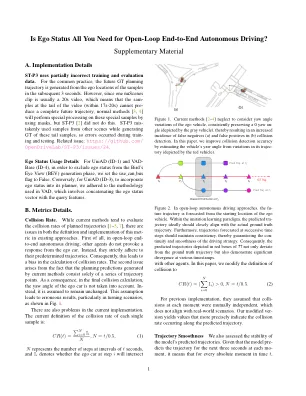
碰撞率。虽然当前的方法倾向于评估计划轨迹的碰撞率[1-5,7],但在现有方法中的定义和实施中都存在问题。首先,在开环的最终自动驾驶中,其他代理不会引起自我汽车的反应。相反,他们严格遵守预定的轨迹。因此,这导致碰撞率的计算偏差。第二个问题源于以下事实:当前方法产生的计划预测仅由一系列轨迹点组成。因此,在最终碰撞计算中,不考虑自我汽车的偏航角。替代,假定它保持不变。此假设导致错误的结果,特别是在转弯场景中,如图1。当前实施中也存在问题。每个样本的碰撞率的当前定义是:

端到端的保护与零 - 零 - 杂交 - 安全性...
•策略管理:最大程度地减少网络拥塞涉及防止一个细分市场的性能影响另一部分,以确保特定应用程序的一致和最佳性能。例如,在其专用细分市场上使用店内访客Wi-Fi不会干扰单独的细分市场上发生的信用卡交易速度。