
XiaoMi-AI文件搜索系统
World File Search System数据集

新闻稿:RARE Power 数据集
在 GridLab 的支持下,Catalyst Cooperative 将托管和分发可再生能源数据集。该数据包括按县级发布的每小时太阳能、陆上和海上风电生产情况,汇总了美国本土的 3 公里数据。首次发布包含 2019-2023 年的数据,而 2025 年第一季度的进一步发布将包含 2014-2018 年的数据。该数据集的基础是美国国家海洋和大气管理局的高分辨率快速刷新 (HRRR) 操作数值天气预报模型生成的天气变量。该方法已用于指导现实世界的进程,例如在 2020 年为 Midcontinent Independent System Operator (MISO) 开发数据集。

一个航天器数据集用于检测,分割和零件识别
现代生活的几乎所有方面都取决于太空技术。多亏了计算机视频的一般和深度学习技术的巨大进步,几十年来,全世界都见证了将深度学习的发展用于解决太空问题的问题,例如自动驾驶机器人,诸如示踪剂,类似昆虫的机器人,类似昆虫的机器人和SpaceCraft的健康监测。这些只是一些在深度学习的帮助下具有高级空间行业的重要例子。但是,深度学习模型的成功需要大量的培训数据才能具有不错的性能,而另一方面,用于培训深度学习模型的公开空间数据集非常有限。当前没有用于基于太空的对象检测或实例分割的公共数据集,部分原因是手动注释对象分割掩码非常耗时,因为它们需要像素级标签,更不用说从空间获取图像的挑战了。在本文中,我们的目标是通过释放数据集以进行航天器检测,实例分割和零件识别来填补这一差距。这项工作的主要贡献是使用太空设置和卫星的图像开发数据集,并具有丰富的注释,包括绑定的航天器和口罩的框架盒对物体部分的水平,这些盒子是通过自动程序和手动努力的混合而获得的。我们还提供了对象检测和Intance Sementation的最新方法作为数据集的基准。可以在https://github.com/yurushia1998/satellitedataset上找到下载建议数据集的链接。
SFS-A68:公寓空间功能分割数据集
摘要。分析建筑模型的可用面积、建筑安全性或能源分析需要空间和相关对象的功能分类数据。自动化空间功能分类有助于减少输入模型准备工作量和错误。现有的空间功能分类器使用空间特征向量或空间连通性图作为输入。深度学习 (DL) 图像分割方法在空间功能分类中的应用尚未被研究。作为解决这一差距的第一步,我们提出了一个数据集 SFS-A68,它由 68 个公寓楼空间布局的数字 3D 模型生成的输入和地面真实图像组成。该数据集适用于开发用于空间功能分割的 DL 模型。我们使用该数据集训练和评估基于迁移学习和从头开始训练的实验空间功能分割网络。测试结果证实了 DL 图像分割对空间功能分类的适用性。

基于视频的情感并影响上下文数据集中的跟踪
人类情感识别一直是心理物理学和计算机视觉的重要主题。但是,经常发布的数据集有许多局限性。进行检查,大多数数据集都包含仅包含有关面部表情的信息的框架。由于以前的数据集的局限性,很难理解影响人类识别的机制,或者在这些数据集中训练的计算机视觉模型上对人类的识别良好。在这项工作中,我们介绍了一个全新的大型数据集,基于视频的情感并影响上下文数据集(VEATIC)中的跟踪,可以征服先前数据集的限制。Veatic在好莱坞电影,纪录片和家庭视频中有124个视频片段,并通过实时注释进行了连续的价和唤醒评级。与数据集一起,我们采用了一项新的计算机视觉任务,以通过每个视频框架中的上下文和字符信息来推断所选字符的影响。此外,我们提出了一个简单的模型来基准这项新的计算机视觉任务。我们还使用数据集与其他类似数据集进行了预处理模型的性能。实验显示了通过VEATIC验证的模型的竞争结果,表明VEATIC的普遍性。我们的数据集可从https://veatic.github.io获得。
svgeditBench:用于定量评估LLM SVG编辑功能的基准数据集
文本到图像模型近年来已显示出进展。随着这一进展,从文本中生成向量图也已提出。svg是向量图形的流行效果,SVG代表带有XML文本的场景。因此,大型语言模型可以直接处理SVG代码。考虑到这一点,我们专注于使用LLMS编辑SVG。用于定量评估LLMS编辑SVG的能力,我们提出了SVGeditBench。svgeditBench是评估LLMS编辑SVG代码能力的基准。在提议的基准下进行评估时,我们还显示了GPT-4和GPT-3.5结果。在实验中,GPT-4在定量和质量上都显示出与GPT-3.5的优势。该数据集可在https://github.com/mti-lab/svgeditBench上找到。

LandCover.ai:用于建筑物自动测绘的数据集……
土地覆盖和土地利用的监测和评估在自然资源管理中至关重要。遥感数据和图像处理技术已广泛应用于城市和农村地区的土地描述和变化检测。关于土地利用或土地覆盖的详细信息是各个领域的宝贵信息来源,例如城市规划[30,43]、变化检测[17]、植被监测[2],甚至军事侦察。土地覆盖变化是环境变化[38,37]、森林覆盖动态[32]和退化[21]的指标,也是生物多样性监测的方法之一[31]。此类数据可用于研究景观中发生的过程,例如各种土地覆盖之间的流动 [ 16 ],从而可以研究城市化、森林砍伐、农业强度和其他人为变化的速度。
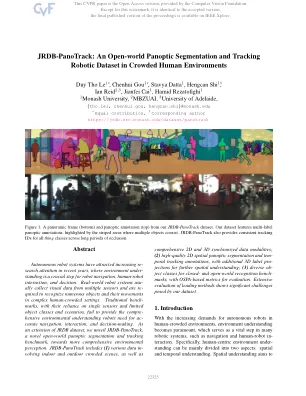
JRDB-Panotrack:一个开放世界的全景进行分割和跟踪拥挤的人类环境中的机器人数据集
自主机器人系统近年来引起了越来越多的关注,在这种环境中,环境是机器人导航,人类机器人互动和决策的关键步骤。现实世界机器人系统通常会从多个传感器中收集视觉数据,并经过重新识别以识别许多对象及其在复杂的人拥挤的设置中。传统的基准标记,依赖单个传感器和有限的对象类和场景,无法提供机器人对策划导航,互动和决策的需求的综合环境理解。作为JRDB数据集的扩展,我们揭开了一种新颖的开放世界式分割和跟踪基准,介绍了一种新型的开放世界式分割和跟踪基准。JRDB-Panotrack包括(1)各种数据室内和室外拥挤的场景,以及

引用原始发表的论文(记录的版本):Svedberg,P.,Inostroza,P.,Gustavsson,M。等(2023)。水生生态毒素的数据集
收集了有关2697种有机化学物质的水生生态毒理学的经验数据和计算机数据,以编译数据集,以评估当前质量结构活动关系(QSAR)模型和软件平台的预测能力。本文档为其创建提供了数据集及其数据管道。经验数据是从美国EPA Ecotox知识库(Ecotox)和EFSA(欧洲食品安全局)收集的,报告“ XML模式中的农药生态毒性学层的数据输入研究终点 - 数据库 - 数据库中”。仅保留了经合组织建议的藻类,水坝和鱼类的数据。使用Ecosar,Vega和Tox-Icity估计软件工具(T.E.S.T.)计算每种化学物质和六个端点中的QSAR毒性预测平台。最后,数据集用微笑,Inchikey,PKA和LOGP修改,从Webchem和PubChem收集。©2023作者。由Elsevier Inc.出版这是CC下的开放式访问文章(http://creativecommons.org/licenses/4.0/)

笔画数据集
简介 TEKNOFEST 是自 2018 年起在土耳其举办的年度航空、航天和技术节。该节日主要关注技术,其范围每年都在扩大。土耳其共和国的创始人和第一任总统阿塔图尔克曾说过:“未来在天空中”,这给这个年轻的共和国指明了重要的方向。1 TEKNOFEST 旨在提高公众对社会技术和航空航天的认识,并鼓励年轻人参与这些领域。此外,它还旨在通过举办技术竞赛、航空展、音乐会、演讲和各种主题活动等多种活动,为培养合格的相关技术人力资源做出贡献。TEKNOFEST 范围内组织了不同学科和类别的技术竞赛。具有不同教育和经验水平的人们,例如小学、中学、高中、本科、研究生和研究生,以及企业家和私营部门成员,以个人或团体形式参加了这些竞赛。比赛类别从 2018 年的 14 个增加到 2021 年的 35 个,包括智能交通、直升机设计、生物技术、机器人技术、飞行汽车、火箭和医疗保健领域的人工智能 (AI)。2021 年首次举办医疗保健领域的人工智能竞赛。医疗保健领域的人工智能竞赛的问题领域是“中风”。2