
XiaoMi-AI文件搜索系统
World File Search System迈向


迈向太空可持续发展的代际契约
2 我们的共同议程政策简报 7,为了全人类——外层空间治理的未来,联合国大会第 77 届会议,联合国文件 A/77/CRP.1/Add.6(2023 年),可在线获取。

高后果 AI 风险管理的可行指南:迈向解决 AI 灾难性风险的标准
1 对于本文档的大部分内容,许可均符合 CC BY 4.0 许可证 ( https://creativecommons.org/licenses/by/4.0/ )。有关本文档第 3.2.2.1 节、3.4.2.1 节和附录 1 部分内容的合理使用许可,这些部分内容包括或改编自 NIST 出版物(例如 SP 800-30)的段落,请参阅 NIST 许可证的合理使用条款,网址为 https://www.nist.gov/open/license 。(在第 3.2.2.1 和 3.4.2.1 节中,我们从 NIST SP 800-30 的表 H-2 中引用了“关键基础设施部门受损或丧失能力”一词,并从 NISTIR 8062 中引用了“对民主制度和生活质量的影响”一词。本文件第 3.2.2.1.2 节中的影响评级类别与 NIST SP 800-30 的表 H-3 非常接近,只是我们使用“国家或整个社会”而不是“国家”,并且我们添加了一个副标题“可能导致社会严重或灾难性后果的因素包括”以及该副标题下的相关材料。)有关第 3.3 节中包含联合国出版物摘录的部分的权限,请参阅 https://shop.un.org/rights-permissions 。

迈向人工智能数据驱动型教育
教育平台越来越多地由人工智能驱动。除了提供广泛的课程过滤选项外,个性化的学习材料和教师推荐也在推动当今的研究。虽然准确性在评估这些推荐中起着重要作用,但必须考虑许多因素,包括学习者的保留率、吞吐量、技能提升能力、学习机会的公平性和满意度。这在以学习者为中心和以平台为中心的方法之间造成了紧张关系。我将描述数据驱动推荐和教育理论交叉领域的研究。这包括利用同伴学习中的协作和亲和力的多目标算法、研究学习策略对平台和人员的影响以及自动生成课程序列。本文最后讨论了数据管理系统在实现现代在线教育方面可以发挥的核心作用。

EDF 可再生能源公司迈向商业规模浮动风电场的途径
EDFR 能为其日本合作伙伴带来什么 从建设/运营和维护中吸取的经验和教训 从 PGL 的开发和建设阶段吸取的经验 技术专业知识,评估和选择最合适的技术组合(风力发电机组、浮子、锚定……) 在示范浮动风电项目上进行合作 运营和维护优化

迈向量子化学的高效量子计算
在当前嘈杂的中等规模量子 (NISQ) 体制下,人们设计了各种算法来取得实用的量子优势。这些 NISQ 算法大多数都是变分的,即基于变分定理。变分量子算法 (VQA) 17,18 可以通过将不需要量子属性的计算卸载到传统计算机上来显著减少量子电路深度。这个想法自然而然地源于尽可能少地使用量子计算机。VQA 是启发式的,依赖于一个按照某种方案进行优化的拟定电路。VQA 的一个相当大的缺点是这个优化过程需要许多测量,这个因素可能会限制或消除获得实用量子优势的机会。14 尽管存在这个缺点,但由于与当前硬件限制有关的原因,VQA 是迄今为止研究最多的量子算法类型。变分量子特征值求解器 (VQE) 19,20 是最著名的 VQA。然而,其他方法,如变分量子虚时间演化 (VarQITE),也是有竞争力的替代方案。21
迈向图像编辑方法的定量评估指标
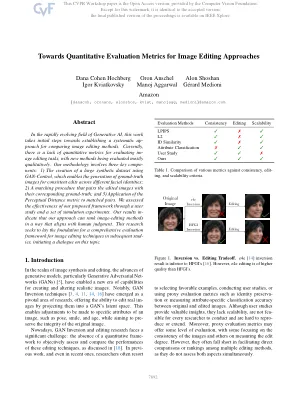
在生成AI的快速发展的领域中,这项工作采取了初步步骤,以建立用于比较图像编辑方法的系统范围。当前,缺乏用于评估IMED编辑任务的定量指标,而新方法主要是定性评估的。我们的方法涉及三个关键组成部分:1)使用gan-Control创建大型合成数据集,该数据集可以生成地面图像,以跨不同面部身份进行一致的编辑; 2)匹配过程,将编辑的图像与相应的地面真相配对; 3)将感知距离指标应用于匹配对。我们通过用户研究和一组仿真实验评估了我们提出的框架的有效性。我们的结果表明,我们的方法可以以与人类判断相符的方式对图像编辑方法进行排名。这项研究旨在为随后的研究中的图像编辑技术建立全面的评估框架奠定基础,并就此主题进行对话。

分布式认知:迈向人机交互研究的新基础
我们正在快速经历一个历史时刻:人们在一台计算机前工作,由一台小型 CRT 控制,专注于仅涉及本地信息的任务。联网计算机变得无处不在,在我们的生活中以及科学、商业和社会互动的基础设施中发挥着越来越重要的作用。为了在新千年推动人机交互的发展,我们需要更好地理解新兴的交互动态,其中焦点任务不再局限于桌面,而是延伸到一个复杂的网络信息世界和计算机介导的交互。我们认为分布式认知理论在理解人与技术之间的交互方面发挥着特殊的作用,因为它的重点一直是整个环境:我们在其中真正做什么以及我们如何协调其中的活动。分布式认知为如何思考设计和支持人机交互提供了彻底的重新定位。作为一种理论,它专门用于理解人与技术之间的交互。在本文中,我们提出分布式认知作为人机交互的新基础,勾勒出一个综合的研究框架,并使用我们早期工作中的选集来提出该框架如何为数字工作材料的设计提供新的机会。

朝着低成本单光子摄像机迈向3D视觉
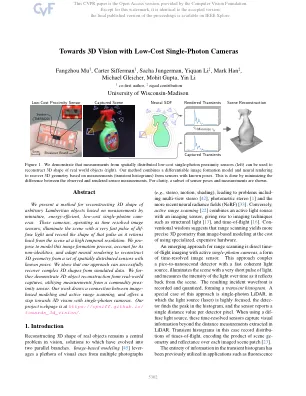
我们提出了一种基于微型,能量,低成本的单光子凸轮的测量值来重建任意兰伯特对象的3D形状的方法。这些摄像机作为时间解析的图像传感器运行,用非常快速的脉冲脉冲融合了光,并记录了该脉冲的形状,因为它以高时间分辨率从场景中返回。我们提出了模拟此图像形成过程的建模,解释其非理想性,并适应神经渲染以从一组具有已知姿势的空间分布的传感器中重建3D几何形状。我们表明,我们的方法可以从模拟数据中成功恢复复杂的3D形状。我们利用商品代理传感器的测量结果来证明实际捕获的3D对象重建。我们的工作在基于图像的建模和活动范围扫描之间建立了连接,并通过单光子摄像机朝着3D视觉提供了一步。我们的项目网页位于https://cpsiff.github.io/ toug_3d_vision/。