
XiaoMi-AI文件搜索系统
World File Search System运动

通过运动吸引强大的通信网络
协作感知允许在多个代理(例如车辆和基础)之间共享信息,以通过交流和融合来获得对环境的全面看法。当前对多机构协作感知系统的研究通常会构成理想的沟通和感知环境,并忽略了现实世界噪声的效果,例如姿势噪声,运动模糊和感知噪声。为了解决这一差距,在本文中,我们提出了一种新颖的运动感知robus-Busban通信网络(MRCNET),可减轻噪声干扰,并实现准确且强大的协作感知。MRCNET由两个主要组成部分组成:多尺度稳健融合(MRF)通过驱动跨语义的多尺度增强的聚集到不同尺度的融合特征,而运动增强机制(MEM)捕获运动上下文,以补偿动作对物体引起的信息,从而解决了姿势噪声。对流行的协作3D对象检测数据集的实验结果表明,在噪声方案中,MRCNET优于使用较少的带宽感知性能的噪声方案。我们的代码将在https://github.com/indigochildren/collaborative-ception-mrcnet上进行重新释放。

爱尔兰语 - 乡村运动和乡村生活
投稿人表达的观点不一定代表编辑或出版商的观点。尽管我们尽一切努力确保发布的信息准确可靠,但出版商对本出版物中的任何错误或遗漏不承担任何责任。保留所有权利。未经所有者事先书面同意,不得复制、存储在检索系统中或以任何形式或任何方式(电子、机械、影印、录音或其他方式)传输本出版物的任何部分。我们不承担对未经请求的材料和手稿的安全保管的责任。接受的文章并不总是能得到保证,出版商对在保管期间丢失或损坏的任何手稿、照片或其他材料不承担任何责任,尽管出版商会尽一切努力。编辑保留根据需要修改任何此类文章的权利。与爱尔兰乡村运动和乡村生活门户网站 http://www.countrysportsandcountrylife.com 联合发布

MOS2中的Moiré工程光 - 摩擦相互作用... 引用了原始发表的论文(记录的版本):Jafarzadeh,S.,Nooshkam,M.,Qazanfarzadeh,Z。等(2024)。解锁潜在的O 加油否认:气候变化反动运动和瑞典极右媒体 有效的微孔子频率梳 可用性比较拟人化数字人的健康参与者和基于文本的聊天机器人,以此作为对心理健康问题的响应者:随机对照试验 朝着光网络中的可解释的强化学习:RMSA用例 和电热膜蒸馏 基于滑动触摸的探索,用于用多指双手建模未知对象形状 原子能洞察纳米片分裂水的竞争边缘 引用原始发表的论文(记录的版本):Konzock,O。,Nielsen,J。(2024)。试图评估微生物Biote的生产成本 引用了原始发表的论文(记录的版本):Bainsla,L.,Zhao,B.,Behera,N。等(2024)。 中的大面外旋转轨道扭矩 引用了原始发表的论文(记录的版本):Monsel,J。,Ciers,A.,Kini Manjeshwar,S。等(2024)。耗散和色散cav 引用了原始发表的论文(记录的版本):Kumar,R。,Srivastav,S.,Roy,U。等(2024)。镁的电噪声光谱 用快速电子梁探测光学叠液 基于机器学习的极化签名分析,用于检测和分类窃听事件和有害事件
van der waals异质结构中的Moiré超级晶格代表了高度可调的量子系统,在多体模型和设备应用中都引起了极大的兴趣。然而,在室温下,Moiré电位对光物质相互作用的影响在很大程度上仍然没有。在我们的研究中,我们证明了MOS 2 /WSE 2中的Moiré潜力促进了室温下层间激子(IX)的定位。通过执行反射对比光谱,我们证明了原子力显微镜实验支持的原子重建在修饰内部激子中的重要性。降低扭转角时,我们观察到IX寿命会更长,并且发光增强,表明诸如缺陷之类的非辐射衰减通道被Moiré电位抑制。此外,通过将Moiré超晶格与硅单模腔的整合,我们发现,使用Moiré捕获的IXS的设备显示出明显较低的阈值,与利用DelaCalized IXS的设备相比,较小的一个数量级。这些发现不仅鼓励在升高温度下在Moiré超晶格中探索多体物理学,而且还为利用光子和光电应用中的这些人工量子材料铺平了道路。

新闻稿——运动员赢得的最终奖牌……
冠军军系统还包括代表法国残奥会代表团 11% 以上的残疾运动员(28 名 SHND 入选,其中 23 名隶属于行政总秘书处,4 名隶属于国家宪兵队,1 名隶属于军队)。在2021年东京举行的上届残奥会上,他们赢得了法国54%的金牌。
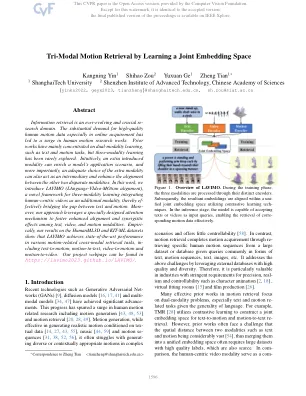
三模式运动通过学习联合嵌入空间
信息检索是一个不断发展且至关重要的搜索域。对高质量人类运动数据的大量需求,尤其是在在线获取中,导致人类运动研究工作的激增。先前的作品主要集中在双模式学习上,例如文本和运动任务,但是很少探索三模式学习。直觉上,额外的引入方式可以丰富模型的应用程序方案,更重要的是,对额外模式的适当选择也可以充当中介,并增强其他两个不同方式之间的对齐方式。在这项工作中,我们介绍了Lavimo(语言视频 - 动作对齐),这是一个三模式学习的新型框架,将以人为中心的视频整合为一种额外的方式,从而可以在文本和运动之间弥合差距。更重要的是,我们的方法利用了一种专门设计的注意机制来增强文本,视频和运动方式之间的一致性和协同作用。经验,我们对HumanML3D和Kit-ML数据集的结果表明,Lavimo在各种与运动相关的跨模式检索任务中实现了最先进的表现,包括文本到动作,动作到运动,视频,视频到视频,动作和动态。我们的项目网页可以在https://lavimo2023.github.io/lavimo/中找到。
增强翻译中风康复:运动网络优化的特定任务动作观察疗法
年龄(年)71.7±10.8性别(女性 /男性)%8(40%) /12(60%)MAS-ul 1.25(0-6)FMA-UL 51(29-66)脂肪5(1-5)MBI 94(1-5)MBI 94(46-100)平均±标准偏差; n(%);中值(最小值最小)。修改后的Ashworth Scale-upper肢体(MAS-ul); FUGL-MEYER评估 - Upper肢体(FMA-ul);法式手臂测试(FAT);和修改的Barthel指数(MBI)。
实习飞行软件、计算机视觉和人工智能 瑞士苏黎世 公司:Daedalean 是一家总部位于苏黎世的初创公司,由前谷歌和 SpaceX 工程师创立,他们希望在未来十年内彻底改变城市航空旅行。我们结合计算机视觉、深度学习和机器人技术,为飞机开发最高级别的自主性(5 级),特别是您可能在媒体上看到的电动垂直起降飞机。如果您加入我们的实习,您将有机会与经验丰富的工程师一起工作,他们来自 CERN、NVIDIA、伦敦帝国理工学院或……自治系统实验室本身。您将构建塑造我们未来的尖端技术。最重要的是,我们还提供在瑞士阿尔卑斯山试飞期间与我们的飞行员一起飞行的机会。项目:不同的团队都提供机会。我们希望更多地了解您,以及我们如何让您的实习成为双方宝贵的经历。告诉我们您一直在做什么,以及您想在我们的团队中从事什么工作。它与深度学习有关吗?状态估计?运动规划?计算机视觉?或者其他什么?向我们展示您的热情所在。如果我们可以在您想要从事的领域提供指导和有趣的机会,我们将一起敲定细节。资格:强大的动手 C++ 经过验证的解决问题的能力如何申请:将您的简历/履历发送至 careers@daedalean.ai 。电话
实习飞行软件、计算机视觉和人工智能瑞士苏黎世公司:Daedalean 是一家总部位于苏黎世的初创公司,由前谷歌和 SpaceX 工程师创立,他们希望在未来十年内彻底改变城市航空旅行。我们结合计算机视觉、深度学习和机器人技术,为飞机开发最高级别的自主性(5 级),特别是您可能在媒体上看到的电动垂直起降飞机。如果您加入我们的实习,您将有机会与经验丰富的工程师一起工作,他们来自 CERN、NVIDIA、伦敦帝国理工学院或……自治系统实验室本身。您将构建塑造我们未来的尖端技术。最重要的是,我们还提供在瑞士阿尔卑斯山试飞期间加入我们飞行员的机会。项目:不同团队提供机会。我们想更多地了解您,以及如何让您的实习成为双方宝贵的经历。告诉我们你一直在做什么,以及你想在我们的团队中从事什么工作。它与深度学习有关吗?状态估计?运动规划?计算机视觉?或者别的什么?向我们展示你的热情所在。如果我们可以在你想从事的领域提供指导和有趣的机会,我们将一起敲定细节。资格: 强大的动手 C++ 证明解决问题的能力 如何申请: 将您的简历/履历发送至 careers@daedalean.ai 。请告诉我们一些关于您自己的信息,为什么您认为自己适合我们以及为什么我们适合您。

基于扩散模型的机器人视觉运动策略学习
背景和动机视觉策略学习涉及将视觉观察映射到运动动作上,使机器人能够有效地与环境互动。传统方法通常在多模式作用分布的复杂性以及对高精度和时间一致性的需求中挣扎。最近引入的扩散策略通过采用有条件的降级扩散过程来生成机器人动作,从而提供了有希望的解决方案。这些模型在产生复杂的行为方面表现出了卓越的性能,使其成为机器人操纵和组装任务的理想候选人。此外,整合自然语言处理(NLP)允许多功能任务调理,使机器人能够根据人类指令执行各种任务。