
XiaoMi-AI文件搜索系统
World File Search System雷达

在施工环境中的强大高精度激光雷达本地化
摘要 - 准确的定位在自主机器人系统的有效运行中起着至关重要的作用,尤其是在诸如施工站点之类的染色体环境中。同时使用LIDAR传感器同时定位和映射(SLAM)已成为一种流行的解决方案,因为它在没有外部基础架构的情况下可以进行功能。但是,现有的al-gorithms表现出重大的缺点。尽管当前的方法在长期轨迹上达到了很高的准确性,但它们在复杂的室内环境中的精确性和可靠性而苦苦挣扎。本文介绍了一种新型的基于功能的LiDAR SLAM系统,旨在解决这些局限性并增强短期精度和整体鲁棒性。使用现有数据集和物理机器人平台评估了所提出的系统,以解决当前实现的局限性,并在挑战现实世界中,尤其是在施工环境中展示改进的穿孔。
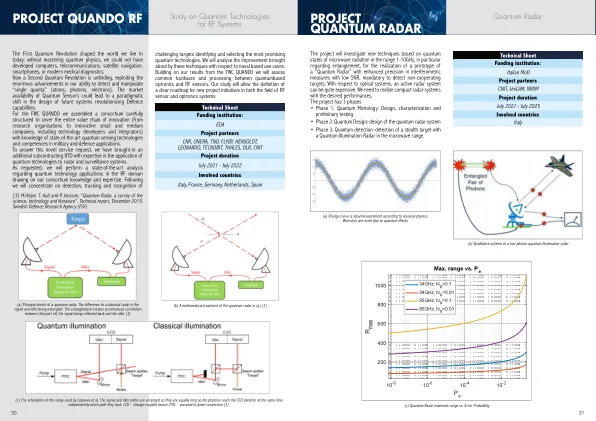
QUANDO RF 项目 量子雷达项目
第一次量子革命塑造了我们今天生活的世界:如果不掌握量子物理学,我们就无法开发计算机,电信,卫星导航,智能手机或现代医学诊断。现在,第二次量子革命正在展开,利用了我们检测和操纵“单量子”(原子,光子,电子)的能力方面的巨大进步。量子传感器的市场可用性可能会导致未来系统的设计范围内的范式转变。对于FWC Quando,我们汇集了一个经过精心构造的财团,以涵盖整个创新的价值链(从研究组织到创新的中小型公司,包括技术开发人员和集成商),了解了先进的量子量子传感技术和军事和国防应用中的先进量子传感技术和能力。为了回答这个新颖的服务请求,我们在将量子技术应用于雷达和监视系统方面具有专业知识带来了另外的分包RTO。根据要求,我们将对RF域中的量子技术应用进行最新分析,以利用我们的财团知识和专业知识。之后,我们将集中精力进行检测,跟踪和识别

激光雷达技术在林业测绘中的应用 - Routescene
使用分类,可以提取包括高植被在内的所有点,并过滤掉所有剩余的点。要从高植被点确定单个树实例,需要执行一些额外的处理步骤。这些实例分割步骤是传统的 GIS 方法,需要采用这些方法才能在当前数据集上发挥最佳作用。为了达到预期结果,需要结合使用树木特征(例如树冠最大值、树桩位置和更多地理空间算法)。可以确定每个树段的树桩位置和高度,而树冠范围则通过 2D 投影确定。之后,分类和实例分割的结果可以转换为其他常见的地理数据类型(即 GeoJSON、Esri 形状文件),并丰富其他信息(例如高度属性和直径)。
地面穿透雷达的自主数据获取...
2 Public Works Department, Faculty of Engineering, Cairo University, Giza12613, Egypt amr-m.eldemiry@polyu.edu.hk , muhammad.muddassir@polyu.edu.hk , tarek.zayed@polyu.edu.hk Abstract – In this paper, we propose a ground mobile robot that can perform both surface mapping and subsurface mapping using三维激光雷达同时定位和映射系统(3D激光雷达大满贯系统)和地面穿透雷达(GPR)。机器人由配备3D激光雷达传感器的移动平台和安装在固定机箱上的GPR天线组成。机器人可以自主浏览环境并从表面和地下收集数据。表面映射是通过使用±3 cm范围精度的3D激光镜传感器来观察地形的点云,然后对其进行处理以生成3D表面图。地下映射是通过使用GPR天线将电磁脉冲发射到土壤中并接收反射的,然后对其进行处理以生成3D地下图。然后,我们可以融合表面和地下图以获得地形的全面表示。我们在现实世界中(例如桥梁)演示了机器人的性能。我们表明,我们的机器人可以在表面映射任务和GPR数据采集中实现高精度和效率。

适用于 X 波段 AESA 雷达应用的 10W GaN on SiC CPW MMIC 高功率放大器,PAE 为 44.53%
本文介绍了一种用于雷达应用的新型 X 波段碳化硅 (SiC) 共面波导 (CPW) 单片微波集成电路 (MMIC) 高功率放大器 (HPA) 设计。在设计中,采用了 0.25 μ m γ 形栅极和高电子迁移率晶体管 (HEMT),它们采用了碳化硅基氮化镓技术,因为它们具有高热导率和高功率处理能力。此外,在 8.5 GHz 至 10.5 GHz 的频率范围内,反射系数低于 -10 dB,可产生 21.05% 的分数带宽。此外,MMIC HPA 在 2 GHz 带宽内实现了 44.53% 的功率附加效率 (PAE),输出功率为 40.06 dBm。此外,由于 MMIC HPA 具有高输出功率、宽工作带宽、高 PAE 和紧凑尺寸,因此非常适合用于 X 波段有源电子扫描阵列雷达应用。索引术语 — 有源电子扫描阵列 (AESA) 雷达、共面波导 (CPW)、碳化硅 (SiC) 上的氮化镓 (GaN)、高电子迁移率晶体管 (HEMT)、单片微波集成电路 (MMIC)、高功率放大器 (HPA)。
射频干扰对雷达接收器的影响
ntia.gov › 下载 › 出版物 PDF 2006 年 9 月 27 日 — 2006 年 9 月 27 日 雷达接收器中的模拟到数字 (信息转换) ... AGC 通常在实施圆锥形的飞机跟踪雷达中实施。

机载激光雷达数据在三维建模中的应用...
非常荣幸能在剑桥学者出版社出版我的作品。虽然部分内容已在相关期刊上发表,但将本书作为一个整体呈现给读者(尤其是没有遥感背景的读者)具有重要价值,可以展示不同学科处理和应用机载激光雷达数据的完整框架。在此,我要感谢我的博士生导师 Bob Haining 教授和 Bernard Devereux 博士,他们让我了解了机载激光雷达领域,并为我打下了坚实的研究基础。我要衷心感谢我的父母,他们毫无保留地支持我的所有重大决定。我还要向我的妻子和双胞胎儿子表示最深切的感谢,他们是我成为更好的学者和人的终生动力。

3607059/2024/管理员 哈雷达
由 SURESH KUMAR YADAV、PO-VII、项目官员 -VII、新再生能源部和 HAREDA 于 2024 年 11 月 21 日上午 9:46 从 eOffice 生成
定量降水估计(QPE)天气雷达使用衰减校正和Z-R关系算法的比率
定量降水估计(QPE)天气雷达在东Java Laode Nodeman的某些部分中使用Z-R关系算法的衰减和比较Z-R关系算法,Retnadi Heru Jatmiko博士,硕士。; Emilya Nurjani博士,S.Sc.,M.Sc。