
XiaoMi-AI文件搜索系统
World File Search SystemAuto

在具有LEAP的临床前癌模型中预测基因的本质和药物反应:自动编码器和
临床前扰动筛选,其中在疾病模型上系统地测试了遗传,化学或环境扰动的影响,由于其规模和因果性质,对机器学习增强的药物发现具有巨大的希望。预测模型可以根据分子特征来推断以前未经测试的疾病模型的扰动反应。这些在计算机标签中可以扩展数据库并指导实验优先级。但是,对扰动特异性效应进行建模并在各种生物环境中产生健壮的预测性能仍然难以捉摸。我们介绍了LEAP(自动编码器和预测变量的分层集合),这是一个新颖的集合框架,可改善稳健性和概括。LEAP利用多个Damae(数据增强蒙版的自动编码器)表示和套索回归器。通过结合从不同随机初始化中学到的多种基因表达表示模型,在预测未见细胞系,组织和疾病模型中基因本质或药物反应方面始终胜过最先进的方法。值得注意的是,我们的结果表明,结合表示模型而不是仅预测模型会产生出色的预测性能。超出其性能增长,LEAP在计算上是有效的,需要最小的高参数调整,因此很容易将其纳入药物发现管道中,以优先考虑有希望的目标并支持生物标志物驱动的分层。这项工作中使用的代码和数据集可公开使用。

通过组合测试挑战自治
摘要 - 本文描述了一种称为仙人掌的输入空间建模和测试生成方法(具有组合测试的挑战性自治),该方法为自主系统创建了一系列“挑战场景”。尽管自主系统的参数空间是广泛的,但仙人掌有助于使用组合测试以及通过将专家判断到场景的制定中减少参数空间。可以在适当的测试基础结构(例如模拟器或循环测试)上执行所得场景。仙人掌可用于锻炼系统,作为获得符合ISO 21448或UL 4600等标准的努力的一部分。该方法用于生成商用自动驾驶汽车感知系统的测试方案。索引术语 - 跨越测试,输入建模,Au ossos Systems,自动驾驶汽车

自动供应链排行榜方法
1。概述2 2。记分卡设计和结构2 2.1。排除和未来的发展3 3.指标开发4 3.1。相关记分卡计划5 4。2024版的更新和修订6 4.1第三方审计和认证方案6 5。点扣除7 6。对报告7气候和环境的公司分析8 6.1。无化石和环境可持续的供应链:背景8 6.2。无化石和环境可持续的供应链:重点区域8 6.3。主题:背景,指标概述和评分方法9 6.3.1。无化石和环境可持续的供应链(一般)9 6.3.2。无化石和环境可持续的钢9 6.3.3。 无化石和环境可持续的铝11 6.3.4。 无化石和环境可持续的电池12 6.3.5。 气候政策游说13 7。 尊重人权14 7.1。 尊重人权:背景14 7.2。 尊重人权:重点领域14 7.3。 主题:背景,指标概述和评分方法15 7.3.1。 尊重人权(一般)16 7.3.2。 过渡矿物的负责采购16 7.3.3。 尊重土著权利17 7.3.4。 尊重工人权利18 7.3.5。 争议和危险信号;进度和绿旗19 8。无化石和环境可持续的钢9 6.3.3。无化石和环境可持续的铝11 6.3.4。无化石和环境可持续的电池12 6.3.5。气候政策游说13 7。尊重人权14 7.1。尊重人权:背景14 7.2。尊重人权:重点领域14 7.3。主题:背景,指标概述和评分方法15 7.3.1。尊重人权(一般)16 7.3.2。过渡矿物的负责采购16 7.3.3。尊重土著权利17 7.3.4。尊重工人权利18 7.3.5。争议和危险信号;进度和绿旗19 8。公司选择19附录22附录1:指标和分数属性的完整列表22附录2:加权方法48附录3:评估第三方审计和认证方案49
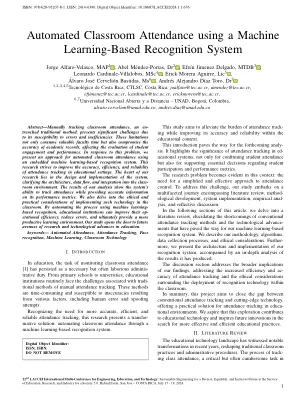
使用基于机器学习的识别系统
摘要 - 手动跟踪教室出勤,这是一种备受推崇的传统方法,由于其对错误和效率低下的敏感性而提出了重大挑战。这些限制不仅消耗了宝贵的教师时间,而且损害了学术记录的准确性,从而影响了学生参与和表现的评估。回答这个问题,我们提出了一种使用基于机器学习的识别系统自动化课堂出勤的方法。这项研究旨在提高教育环境中出勤跟踪的准确性,效率和可靠性。我们研究的核心在于系统的设计和实施,阐明体系结构,数据流和集成到课堂环境中。我们的分析结果表明该系统可以跟踪出勤率的能力,同时提供有关其性能指标的准确信息。我们还深入研究了在课堂上实施此类技术的道德和实际考虑。通过使用基于机器学习的识别来自动化该过程,教育机构可以提高其运行效率,降低错误,并最终提供更有生产力的学习环境。我们的研究为教育研究和技术进步的未来途径打开了大门。关键字 - 自动出勤,出勤跟踪,面部识别,机器学习,课堂技术
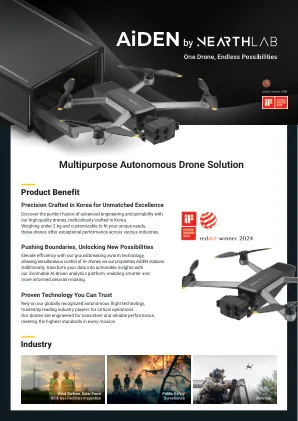
多功能自动无人机解决方案
将车站作为艾登的待机点,期望精确着陆和起飞。体验快速部署和电池交换,从长时间的停机时间延迟了。车站的心脏是机器人手臂。它不仅可以在降落和起飞过程中充当稳定器,而且还可以执行闪电般的电池互换。

2024 ROBOTX的自主海洋系统...
I。多亏了不断增长的支持,阿莫尔(Amore)从入门级团队发展到了一支竞争激烈的球队,在比赛期间始终进入决赛,在Roboboat 2024和Virtual Robotx 2023中排名前五。Amore的工作涵盖了四个工程高级设计项目,研究课程,与其他机器人机构的国际合作,以及在北美大湖地区的机器人技术和生物学上发表的学术研究[1],[2]。
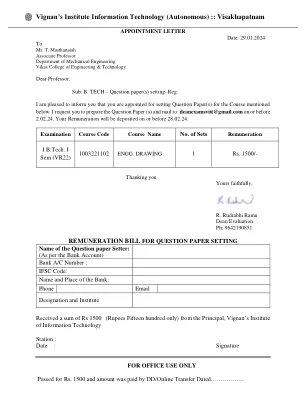
维尼昂信息技术学院(自治)
cation TE SE CC Dist contact 1 NQ R2021011 数学-III Dr.D.Ratna Babu 教授 博士 13 13 KT KRI 9000976638 2 NQ R2021011 数学-III Dr.R.Leela Vathi 助理教授 博士 10 6 HP KRI 9383455555 3 NQ R2021042 开关理论与逻辑设计 Dr K Srinivasa Rao 教授 博士 20 6 8T KRI 9494379031 4 NQ R2021043 信号与系统 Dr.T Lakshmi Narayana 副教授 博士 11 9 HP KRI 8686000546 NQ R2021044 随机变量与随机过程 Dr S Srigowri 教授 博士29 13 X4 KRI 7093322366 6 NQ R2021422 使用 Java 的面向对象编程 Dr.A.Radhika 副教授 博士 23 9 X4 KRI 9885986856 7 49 R2021011 数学-III Dr B Mahaboub 教授 博士 24 15 F0 PKS 8465977870 8 49 R2021011 数学-III Dr K Srinivas 教授 博士 28 28 8A PKS 9908786858 9 49 R2021041 电子器件与电路 Dr DVN Sukanya 副教授 博士 18 18 F0 PKS 9032869703 10 49 R2021042 开关理论与逻辑设计 Dr A Ranganayakulu 教授 博士 30 20 JU PKS 6281311010 11 49 R2021043 信号与系统 Dr M Ratnababu 教授 博士 17 10 F0 PKS 8074506708 12 49 R2021044 随机变量与随机过程 Dr P Srinivasulu 教授 博士 19 19 35 PKS 9676136356 13 7W R2021011 数学-III Dr. D Naga Bhargavi 助理教授 博士 18 18 NN GTR 9490514627
Python和NOQL地下数据的自动化和高级分析:REATE计划信息处理中石油和天然气行业可持续性的创新
在此编码中,国家石油,天然气和生物燃料(ANP)的重新计划在提供有关巴西陆地盆地的全面数据方面起着至关重要的作用。根据Ferreira和Oliveira(2021)的说法,对这些数据的开放访问对于可以改变该行业的技术创新至关重要。这项研究使用与NOSQL数据库集成的Python和Typescript中开发的软件加深了此数据的处理,Melo和Santos(2020)(2020)将这种方法识别为对大型数据的有效管理必不可少的方法。

整体自由意志:桥接自治,道德和结构化现实
传统的自由模型通常会隔离自主权,从而导致概念上的显着差距。自由主义者的自由意志强调完全独立于外部决定因素,这是一种理想化和不受约束的代理形式。这种观点忽略了自主权固有地受到系统性和关系影响的方式。另一方面,兼容允许在确定性的边界内自由意志,但会降低自主权,仅与内部欲望相结合,无法说明能够实现道德化增长和反思性决策的机制(Wisniewski等人,2019年)。 坚硬的决定论认为所有人类行为都是由外部因素决定的,它否认了自由的存在。 虽然在逻辑上保持一致,但这种观点忽略了人类通过有意识的努力来反思和重塑其行为的可观察能力。 关系方法(例如关系自主权和集体意图)正确地强调了社会关系在塑造自主权中的作用,但经常将这些影响降低到次要重要性,忽略了人类决策的相互联系和系统性的维度(Christman,1990; Mackenzie&Stoljar,2000; 2000年)。 共同解决了自由意志的发展,关系和道德方面(Frankfurt,1971)。兼容允许在确定性的边界内自由意志,但会降低自主权,仅与内部欲望相结合,无法说明能够实现道德化增长和反思性决策的机制(Wisniewski等人,2019年)。坚硬的决定论认为所有人类行为都是由外部因素决定的,它否认了自由的存在。虽然在逻辑上保持一致,但这种观点忽略了人类通过有意识的努力来反思和重塑其行为的可观察能力。关系方法(例如关系自主权和集体意图)正确地强调了社会关系在塑造自主权中的作用,但经常将这些影响降低到次要重要性,忽略了人类决策的相互联系和系统性的维度(Christman,1990; Mackenzie&Stoljar,2000; 2000年)。共同解决了自由意志的发展,关系和道德方面(Frankfurt,1971)。

自动驾驶系统2.0:安全愿景
2小时工资估计为每小时$ 82.83。国家特定的职业就业和工资估计NAICS 336100-机动车制造,2023年5月,https://www.bls.gov/oes/current/current/current/naics4_336100.htm,上次上次访问2024年10月9日。劳工统计局估计,工资平均占私人工人总薪酬的70.2%。因此,NHTSA估计每小时薪酬成本为$ 117.66。