
XiaoMi-AI文件搜索系统
World File Search SystemController

用Lyapunov屏障证书正式验证深钢筋学习控制器
摘要 - 深处增强学习(DRL)是一种强大的机器学习范式,用于生成控制自主系统的代理。但是,DRL代理的“黑匣子”性质限制了其在现实世界中关键应用程序中的部署。为代理行为提供强大保证的一种有前途的方法是使用神经Lyapunov屏障(NLB)证书,该证书是通过系统中学的功能,其属性间接地暗示着代理的行为。但是,基于NLB的证书通常很难学习,甚至更难验证,尤其是对于复杂的系统。在这项工作中,我们提出了一种新颖的方法,用于培训和验证基于NLB的离散时间系统证书。具体来说,我们引入了一种证书组成的技术,该技术通过策略性地设计一系列证书来简化高度复杂系统的验证。当通过神经网络验证引擎共同验证时,这些证书提供了正式的保证,即DRL代理都实现了其目标并避免了不安全的行为。此外,我们引入了一种用于证书过滤的技术,该技术大大简化了生成正式验证的证书的过程。我们通过案例研究证明了我们的方法的优点,该案例研究为DRL控制的航天器提供了安全性和livesice保证。

使用Leap Motion Controller
摘要。使用技术资源来开发医院环境中的关键任务,例如手术室,必须仔细完成,例如,在使用键盘或鼠标控制的设备时,避免通过触摸污染材料。从这个意义上讲,可以通过手势控制的设备作为克服此问题的适当方法。尽管有明显的好处,但这种类型的互动带来了一些挑战,例如需要适合执行任务的手势的词汇,此外,还有一种手势词汇,可以被环境中存在的传感器所识别。在这项工作中,我们描述了使用LEAP运动传感器来解决手势词汇识别任务的结果,旨在将其与Maring'a区域大学医院紧急和紧急部门使用的系统相结合。为此,我们定义了一个手势 - 示例和一组由指尖距离手掌中心的距离组成的特征。之后,我们创建了一个手势数据集,该数据集由10个不同的手势组成,共有20,000个样本。创建的数据库也将作为对这项工作的贡献。对于分类,我们评估了许多不同的分类。实验表明,可以使用拟议的策略来实现有希望的结果:通过优化贝叶斯搜索的超参数优化,并将模型与投票分类器相结合,我们实现了95.8个关键字的准确性:Leap Motion Sensor·手势识别·人体计算机界面·人体界面·信息系统。

** XH-M602可编程铅酸Lipo电池电荷控制器**设计用于管理和充电铅酸和锂 - 聚合物(Lipo)蝙蝠
** XH-M602可编程铅酸Lipo电池电池电荷控制器**是一种多功能且可编程的解决方案,用于管理铅酸和Lipo电池的充电。其可编程设置,保护功能和用户友好的界面使其适用于广泛的应用程序,包括太阳能系统,电动汽车和各种DIY项目。正确的设置,配置和维护将确保有效且安全的电池充电。

使用迷你控制器Arduino
摘要 - 电动汽车的关键要求是有效的制动。这项研究的目的是提供利用各种电源调节器的再生制动系统的详细描述。这项研究利用了降压型增强转换器。使用两种方法来修改从再生制动过程中产生的波动输入得出的电压:一种用于减少其,另一种用于增强其。随后,电压传感器检测到所得的输出电压,然后使用Arduino微控制器调节该电压。检查结果表明,降压转换器的性能良好,将输出电压保持在39-40伏的范围内。即使输入电压中有波动,这也可以很好地发挥作用。电压值可用于为36伏电动机的电池充电。这些发现证明了利用降压转换器调节器的功效。此外,它可以在8秒钟内为电池充电,这使其成为电动汽车的可行选择,以替代电池再生制动。
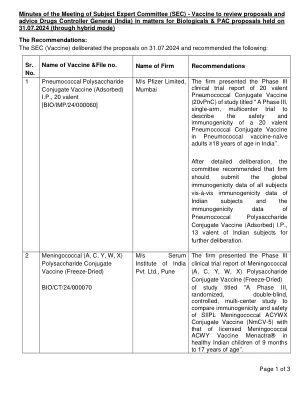
疫苗主题专家委员会 (SEC) 会议纪要,审查印度药品管理局关于生物制品问题的提案和建议
该公司提交了麻疹和风疹疫苗(活)IP(冻干)的 IV 期临床试验方案,题为“一项前瞻性、随机、平行、单盲、四组、活性对照、多中心的 IV 期临床试验,旨在评估印度血清研究所有限公司的麻疹和风疹疫苗(活)IP 与麻疹和风疹疫苗(活)IP(冻干)相比的免疫原性和安全性,并评估 Zydus Life sciences Ltd. 的麻疹和风疹疫苗(活)IP(冻干)在 9-12 个月健康婴儿中的批次间一致性。经过详细审议,委员会建议批准按照提交的方案进行 IV 期临床试验。

自主命令坑控制器 - (13743)
CôtéGold正在与Mattagami First Nation,Flying Post First Nation和Antario的MétisNation合作开发,第3区。

Structera™2504内存曝光控制器
为了提供连接世界的数据基础架构技术,我们正在建立最强大的基础:与客户的合作伙伴关系。在25年内全球领先的技术公司信任,我们使用为客户当前的需求和未来野心设计的半导体解决方案搬迁,存储,处理和保护世界数据。通过深层协作和透明度的过程,我们最终改变了明天的企业,云,汽车和载体体系结构的变化方式。
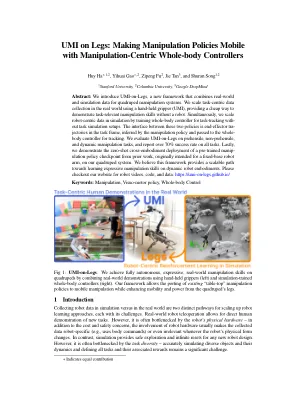
umi腿上:以以操纵为中心的全身控制器使操纵策略移动
摘要:我们介绍了Umi-On-Legs,这是一个新框架,结合了四倍的操纵系统的真实世界和仿真数据。我们使用手持抓手(UMI)在现实世界中以任务为中心的数据收集,这提供了一种廉价的方式来展示与任务相关的操纵技巧,而无需机器人。同时,我们通过训练与任务仿真设置的任务跟踪训练全身控制器在模拟中缩放以机器人为中心的数据。这两个策略之间的接口是任务框架中的最终效应器传播,由操作策略推断,并传递给整体控制器进行跟踪。我们评估了对智力,非划算和动态操纵任务的UMI-ON-LEGS,并在所有任务上报告超过70%的成功率。最后,我们证明了先前工作中预先训练的操作策略检查站的零射击横界部署,该检查点最初是针对我们的四足动物系统在我们的四足动物系统上的。我们认为,该框架为学习动态机器人实施方案学习表达性操纵技能提供了可扩展的途径。请查看我们的网站,以获取机器人视频,代码和数据:https://umi-on-legs.github.io/

MPPT电荷控制器使用模糊逻辑与太阳能光伏系统集成的电池
与其他可再生能源(RE)资源相比,太阳能已成为发电,替代传统来源的最突出和前瞻性来源。但是,太阳能光伏(PV)能量产生取决于太阳辐照度和细胞温度。通过实现最大功率点跟踪(MPPT)算法,可以最大化太阳能PV的功率。尽管如此,仍然存在较慢的收敛速率,最大功率(MPP)周围的显着波动以及由太阳能PV的快速辐照度变化引起的漂移问题。为了防止振荡并达到PV模块的稳态和连续输出,在这项工作中设计了基于模糊的逻辑(FL)的MPPT。选择了作为DC-DC转换器和铅酸电池作为输入的,选择了扰动和观察(P&O)MPPT方法。将使用MATLAB Simulink开发总体设计,并将在恒定和步骤辐照度下评估FL-MPPT电荷控制器的效率。此外,将监控电池的充电状态(SOC),以防止过度充电和排放。此外,将使用或不使用MPPT方法来评估控制器的有效性。基于从常数和步进辐照度水平获得的模拟结果,带有P&O算法的FL-MPPT电荷控制器和铅酸电池,因为负载能够在延长电池寿命的同时保持最大的系统效率。两种辐照度概况的FL-MPPT电荷控制器的效率约为96%,而没有FL-MPPT算法的系统仅达到42%的效率。

直接内存访问控制器的全芯片验证...
摘要 — 本文重点介绍使用 UVM 对微控制器片上系统 (SoC) 中的 DMA 控制器进行功能验证。DMA 是现代计算机系统不可或缺的一部分,它通过从 CPU 卸载数据传输任务来提高性能。拟议的工作采用通用验证方法 (UVM) 来开发一个全面的验证环境,其中包括驱动程序、监视器、记分板和序列器等基本组件。验证涵盖各种数据传输模式(固定到固定、固定到块、块到固定和块到块)、边界条件和错误情况,以确保 DMA 控制器的功能正确性。获得了不同的代码覆盖率,例如 FSM 覆盖率为 100%,表达式覆盖率为 90.13%,条件覆盖率为 93.33%,语句覆盖率为 99.34%,这使得 DMA 控制器的总体代码覆盖率为 86%。断言、覆盖点和覆盖组等高级 SystemVerilog 功能被纳入测试平台以提高其有效性。拟议的工作还通过详细的测试用例展示了成功的验证,验证了 DMA 控制器的功能并为 SoC 设计的未来增强提供了坚实的基础。