
XiaoMi-AI文件搜索系统
World File Search SystemModel

深度状态空间模型,用于预测脑损伤患者颅内压
创伤性脑损伤(TBI)是指由外力造成的脑损伤,典型的影响很大,通常是由于汽车事故,跌倒或运动损伤等事件造成的。在2019年全球记录了超过2700万例新的TBI病例,这种类型的伤害很常见,可能会威胁生命[1]。尽管在影响时发生了主要伤害,但TBI患者面临着次要损伤的巨大风险,在初次创伤后的几个小时甚至几天内,这种损伤可能会逐渐发展[2]。这些次要侮辱与颅内压增加(ICP)有关,这是颅库内压力的危险增加。当ICP增加时,可以限制脑血流。这种限制可能导致脑缺血,其中大脑被剥夺了氧气,这是ICP升高的主要伤害作用。紧急医疗干预需要管理和减少ICP,因为ICP的未经治疗的海拔高程会导致永久性神经系统损害,昏迷甚至死亡。预防和管理次要损伤对于对TBI患者的治疗至关重要,并且通常涉及对ICP的持续监测,稳定患者的状况以及采用干预措施,例如药物,手术减压或脑脊髓液流体,以最大程度地损害进一步的损害。迅速治疗升高的ICP可以显着提高预后,并降低长期残疾的可能性[3,4]。

EDP集团的风险治理模型
委员会/审计委员会负责永久监控风险管理系统的有效性,即在风险识别,评估,控制和管理方面,评估内部对公司风险管理系统的内部遵守程度,不断监控其绩效和效率,在与执行委员会的阐明中,对董事会的阐明,以及识别风险的识别(KRI),并确定了批准,并确定了风险的识别(KRI)。并在执行董事会最终批准之前,就EDP集团的战略准则和公司风险管理政策发表了意见。 FMC/ AUDC在其专门针对风险管理问题的年度计划会议中定义,以监视集团主要暴露和关键风险指标的演变,并解决与财务,战略,ESG,业务,业务和运营风险有关的问题。 •董事会执行委员会(EBD)最终负责该决定,委员会/审计委员会负责永久监控风险管理系统的有效性,即在风险识别,评估,控制和管理方面,评估内部对公司风险管理系统的内部遵守程度,不断监控其绩效和效率,在与执行委员会的阐明中,对董事会的阐明,以及识别风险的识别(KRI),并确定了批准,并确定了风险的识别(KRI)。并在执行董事会最终批准之前,就EDP集团的战略准则和公司风险管理政策发表了意见。FMC/ AUDC在其专门针对风险管理问题的年度计划会议中定义,以监视集团主要暴露和关键风险指标的演变,并解决与财务,战略,ESG,业务,业务和运营风险有关的问题。•董事会执行委员会(EBD)最终负责该决定,

自主驾驶的广义预测模型
环境,建立内部世界模型表示,做出决策并采取措施[9,50]。,尽管数十年来在学术界和工业上做出了巨大的努力,但他们的部署仍限于某些杂物或场景,并且不能在世界上无缝地应用。一个关键原因是在结构化自主驾驶系统中学习模型的概括能力有限。通常,感知模型会面临概括到不同环境的挑战,随着地理位置,传感器配置,天气条件,开放式对象等的变化。;预测和计划模型无法推广到具有罕见的sce narios和不同驾驶意图的非确定性期货[2,16,54]。是由人类学习如何感知和刺激世界的动机[27,28,49],我们主张采用驾驶视频作为通用界面,将其推广到具有动态期货的各种环境。基于此,首选驱动视频预测模型以完全捕获有关驾驶场景的世界知识(图1)。通过预测未来,视频预测因子本质上了解了自主驾驶的两个重要方面:世界如何运作以及如何在野外安全地操纵。最近,社区已开始采用视频作为代表各种机器人任务的观察行为和行动的接口[11]。对于诸如经典视频预测和机器人技术等领域,视频背景大多是静态的,机器人的运动很慢,并且视频的分解很低。相比之下,对于驾驶场景 - iOS,它与室外环境高度斗争,代理人涵盖了更大的动作,以及涵盖众多视图的感觉分辨率。这些区别导致了自主驾驶应用的重大挑战。幸运的是,在驾驶领域中开发视频预测模型[4、15、19、23、23、25、33、38、45、47]。尽管在预测质量方面取得了令人鼓舞的进展,但这些尝试并未像经典的机器人任务(例如,操作)那样实现概括能力,仅限于有限的场景,例如流量密度低[4]的高速公路[4]和小型数据集[15,23,33,33,33,45,45,47],或者在环境方面进行不同的条件,以使38个条件(33,45,47)的差异(33,45,47),以使3个条件(33,45,47)的差异(33,45,47),以使3个条件(33,45,47)的差异[3](33,45,47),以下情况下的情况[3](33,33,45,47),这是3次差异。如何揭示视频预测模型的驾驶潜力仍然很少探索。以上面的讨论为动机,我们旨在构建一个自动驾驶的视频预测模型,能够概括为新的条件和环境。为此,我们必须回答以下问题:(1)可以以可行且可扩展的方式获得哪些数据?(2)我们如何制定一个预测模型来捕获动态场景的复杂演化?(3)我们如何将(基础)模型应用于下游任务?
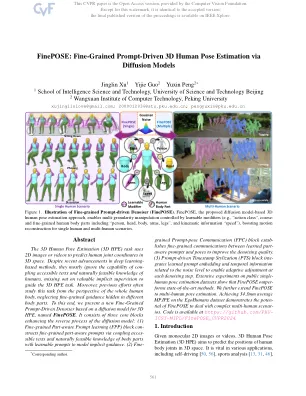
细浓度:通过扩散模型进行细粒度及时驱动的3D人姿势估计
3D人姿势估计(3D HPE)任务使用2D图像或视频来预测3D空间中的人类关节坐标。尽管最新的基于深度学习的方法取得了进步,但它们主要忽略了可访问的文本和自然可行的人类知识的能力,而错过了有价值的隐性监督,以指导3D HPE任务。此外,以前的努力经常从整个人体的角度研究这项任务,从而忽略了隐藏在不同身体部位的细粒度指导。为此,我们基于3D HPE的扩散模型(名为FinePose)提出了一个新的细粒及时驱动的DeNoiser。它由三个核心块组成,增强了扩散模型的反向过程:(1)通过耦合辅助辅助文本和可学习的提示以模拟隐式指南的耦合知识,并通过耦合的辅助辅助文本和自然可行的零件知识,可以通过耦合的辅助辅助文本和自然可行的零件知识来构建精细的部分零件感知的提示。(2)Fine-

歌剧:通过过度信托的惩罚和转录分配
幻觉是对多模态大语言模型(MLLM)的普遍挑战的幻觉,极大地阻碍了他们需要精确判断的真实用法。现有方法可以通过特定设计的数据进行培训,或通过其他来源的特定知识来缓解此问题,从而产生了不可避免的额外费用。在本文中,我们提出了一种新型的MLLM解码方法,该方法基于o-vertust pe nalty和r eTroptoction-llocation策略,它是一种几乎免费的午餐,可以减轻幻觉问题,并没有其他数据,知识,知识或培训。我们的方法始于一个有趣的观察结果,即,大多数幻觉与自我注意力矩阵所表现出的知识聚集作用紧密相关,即MLLM倾向于通过关注一些摘要的代价来产生新的代币,但并非所有以前的代币。这种部分过度信任的倾向会导致忽略图像令牌,并用幻觉描述图像内容。基于观察结果,Opera在梁搜索解码过程中引入了对模型逻辑的惩罚术语,以使Miti-Gate the Trust问题以及回滚策略回顾了在预先生成的令牌中存在摘要令牌的存在,并在必要必要时重新分配给标记。通过广泛的实验,Opera在不同的MLLM和指标上表现出明显的幻觉降低性能,证明其有效性和性质。我们的代码为:https://github.com/shikiw/opera。

人类感知,行为和决策的量子力学:用于建模错觉和意见形成
摘要:从表面上看,行为科学和物理学似乎是两个不同的研究领域。然而,对他们解决的问题进行了更仔细的研究表明,它们彼此唯一相关。以量子思维,认知和决策理论为例,这种独特的关系是本章的主题。调查当前的学术期刊论文和学术专着,我们提出了量子力学在人类感知,行为和决策现代研究中的作用的另一种愿景。为此,我们主要旨在回答“如何”问题,故意避免复杂的数学概念,但要开发一种技术简单的计算代码,读者可以修改以设计自己的量子启发的模型。我们还介绍了计算代码的应用并概述几个合理的方案的几个实践示例,其中量子模型基于提议的DO-Yourandself Model套件可以帮助了解个人和社会群体的行为之间的差异。

在手动和机器人辅助工作中为操作员建模疲劳5.0
职业应用疲劳以及许多其他人类绩效因素,影响工人的健康状况,从而产生了生产质量和效率。采用行业5.0观点,我们建议将人类绩效模型整合到更广泛的工业系统模型中可以提高建模准确性并带来卓越的成果。将我们的工人疲劳模型整合为其工业系统建筑师模型的一部分,使领先的飞机制造商Airbus可以更准确地预测系统的性能,这是劳动力妆容的函数,这可能是人类工人和机器人的组合,或者是经验丰富且经验丰富且经验丰富且经验丰富的工人的组合。我们的方法证明了将人类绩效模型包括在商店地板上引入机器人的重要性和价值,可用于在工业系统模型中包括人类绩效的各个方面,以满足特定的任务要求或不同级别的自动化。


燃油零售行业商业模式创新
1. 简介 1 1.1 背景 1 1.1.1 电动汽车 1 1.1.2 公司 A 3 1.2 问题表述 3 1.3 目的 4 1.4 研究问题 4 1.5 界限 4 1.6 研究贡献 5 1.7 论文赞助商 5 1.8 处置 5 2. 燃料零售商 7 2.1 运营流程 7 3. 文献综述 9 3.1 市场环境 9 3.2 数字化转型 11 3.2.1 业务流程 11 3.2.2 数字化计划 13 3.3 变革管理 15 3.3.1 技术变革 16 3.4 商业模式 17 3.4.1 燃料零售商业模式的四个要素 19 3.4.2 移动商业模式 21 3.4.3 以客户为中心的模式 23 4. 方法26 4.1 研究策略 26 4.2 研究设计 27 4.2.1 案例研究 28 4.3 数据收集 29 4.3.1 半结构化访谈 29 4.4 数据分析 32 4.5 有效性和可靠性 32 4.6 伦理考虑 33 4.7 实证设置 35 4.7.1 参与者人口统计和选择 35 4.7.2 类别选择 35 5. 调查结果和分析 38 5.1 充电基础设施 38 5.1.1 充电点的发展 38 5.1.2 家庭和工作场所充电箱零售 39 5.1.3 充电基础设施发展中的瓶颈 40 5.2 数字化举措 42
NTIA RFC-开放基础模型
我们发现,对于七个领域中的六个,我们分析的研究并未为开放基础模型的边际风险提供有说服力的证据:他们不考虑框架中的步骤,例如现有技术或防御能力如何适应边际风险。但是,对于与CSAM相关的风险,Thiel等人。(2023)3进行了完整的分析,该分析显示了未能令人满意解决的开放基础模型的边际风险。4为了提供指导,我们对自动网络安全脆弱性检测和NCII进行了初步的边际风险评估,我们发现,当前开放基础模型的边际风险较低,对于自动化脆弱性检测(部分是由于AI的有效性而用于防御的效率),而开放模型的开放型风险对NCII有可能。