
XiaoMi-AI文件搜索系统
World File Search SystemOpen

科学家的公开信:氢汽车风险使巴黎奥运会的绿色信誉脱轨
4。氢车不是可行的净零解决方案。由于燃料的成本很高,燃料的可用性差,因此氢汽车的销售正在迅速下降。BEV的BEV比世界上的氢车高1000倍,消费者绝大多数选择BEV作为更引人注目的选择。随着高燃料成本,高昂的维持氢能设备的高昂成本以及缺乏氢供应,有限的氢加油基础设施已开始迅速收缩。在加利福尼亚,英国和丹麦就是这种情况。电动汽车充电基础设施在每个国家都更容易获得,消费者能够在家中或在数千个公共收费地点为其车辆充电。在奥林匹克运动会上积极促进氢车辆的后果将不可避免地延迟BEV的推出,从而损害了能量过渡的进度。

释放您的想象力:科学世界首次亮相创意技术画廊,邀请客人做梦,建造和玩,9月18日开放
●进入该空间,游客将受到英雄大厅的欢迎,该大厅在卑诗省展示了蓬勃发展的创意技术行业中的多元艺术家和技术人员。●在梦想空间中,儿童卧室在太空中有变化的环境,森林和水下模仿了从童年开始的不同世界的设想和想象。●在构建中,客人可以扮演创意技术专家的角色,成为环境设计师,艺术总监或角色艺术家的三个交互式站点,其中包含来自Dauntless的定制开发场景。访客将介入游戏制造商的角色,调整叶子的密度,改变庞然大物的咆哮并选择相机角度以最好地传达其艺术视野。●在游戏中,最终的空间,游客可以通过360°的环境预测通过完整的感官体验来深入沉浸在幻想的世界中。访问者将通过发现“热点”的内容来互动,从而触发周围无畏世界的响应。

反馈引导的自主驾驶-CVF Open Access
虽然行为克隆最近已成为自主驾驶的非常成功的范式,但Humans很少学会通过单独的模仿或行为克隆来执行复杂的任务,例如驱动或行为。相比之下,人类的学习通常涉及在整个交互式学习过程中的其他详细指导,即通常通过语言的反馈提供详细的信息,以详细信息,以进行审判的哪一部分进行,不正确或次要地进行。以这种观察的启发,我们引入了一个有效的基于反馈的框架,用于改善基于行为克隆的传感驱动剂培训。我们的关键见解是利用大语模型(LLM)的重新进步,以提供有关驾驶预测失败背后的理由的纠正良好的反馈。更重要的是,我们引入的网络体系结构是有效的,是第一个基于LLM的驾驶模型的第一个感觉运动端到端培训和评估。最终的代理在Nuscenes上的开环评估中实现了最新的性能,在准确性和碰撞率上的表现优于先前的最新时间超过8.1%和57.1%。在卡拉(Carla)中,我们的基于相机的代理在以前的基于激光雷达的AP摄入率上提高了16.6%的驾驶得分。

OpenEQA:基础模型时代的具体问题回答
我们提出了一种现代的体现问题答案(EQA),这是理解环境足以以自然语言回答问题的任务。代理可以通过借鉴情节记忆来实现这种理解,就像在移动机器人的情况下一样,由代理商在智能眼镜上示例或积极探索环境。我们使用OpenEQA(用于EQA的第一个开放式基准基准数据集)伴随着我们的配方。OpenEQA包含超过180个现实环境提取的1600多个高质量的人类生成的问题。除了数据集外,我们还提供了一种自动LLM驱动的评估协议,该协议与人类判断具有良好的相关性。使用此数据集和评估协议,
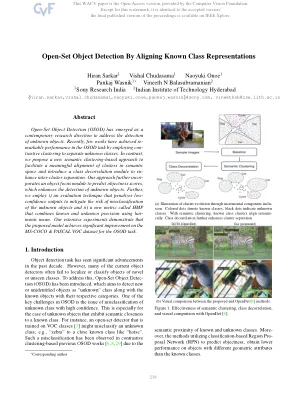
通过对齐已知类表示
开放式对象检测(OSOD)已成为当代研究方向,以解决对未知对象的检测。最近,很少有作品通过使用Con-Contrastive聚类来分开未知类,在OSOD任务中实现了可观的性能。相比之下,我们提出了一种新的基于语义聚类的方法,以促进语义空间中有意义的群集的对齐,并引入一个类去相关模块以实现群间间的分离。我们的方法进一步不适合对象焦点模块预测对象分数,从而增强了未知对象的检测。此外,我们采用了i)一种评估技术,该技术对低置信度输出进行了惩罚,以减轻对未知对象的错误分类的风险,ii)一种称为HMP的新指标,该指标使用hMP使用Har-nonic Mean结合了已知和未知的精度。我们的广泛实验表明,所提出的模型可以在OSOD任务上对MS-Coco&Pascal VOC数据集有显着改进。

在2040-climate-...
3)为陆基的隔离和永久性移除提供更好的治理。一方面,陆基碳固还有容易受到人类或自然干扰的影响,但是如果通过自然恢复活动以及可持续的农业和林业实践增强,则它对生物多样性和生态系统具有多种好处。另一方面,永久性清除具有更高的潜力,可以通过确保数千年的储存持久性来有效地补充气候变化,但是由于技术限制以及能源,土地和水的需求,其大规模部署可能会受到限制。两种类型的活动都会对生物多样性以及当地社区和土著人民的权利产生负面影响。通过不同的目标和专门的治理框架分别解决这些活动有助于提供更安全的监管空间,以最大程度地提高利益并解决风险,同时提高信任和透明度。


文章标题:抗击 COVID-19:人工智能技术与挑战 作者:Nikhil Patel[1]、Sandeep Trivedi[2]、Jyotir Moy Chatterjee[3] 所属机构:毕业于杜比克大学,联系电子邮件 ID:Patelnikhilr88@gmail.com[1],IEEE 会员,毕业于 Technocrats Institute of Technology,联系电子邮件 ID:sandeep.trived.ieee@gmail.com[2],尼泊尔加德满都佛陀教育基金会[3] Orcid id:0000-0001-6221-3843[1]、0000-0002-1709-247X[2]、0000-0003-2527-916X[3] 联系电子邮件:sandeep.trived.ieee@gmail.com 许可信息:本作品已以开放获取形式发表根据 Creative Commons 署名许可 http://creativecommons.org/licenses/by/4.0/,允许在任何媒体中不受限制地使用、分发和复制,前提是正确引用原始作品。条件、使用条款和出版政策可在 https://www.scienceopen.com/ 找到。预印本声明:本文为预印本,尚未经过同行评审,正在考虑并提交给 ScienceOpen Preprints 进行公开同行评审。DOI:10.14293/S2199-1006.1.SOR-.PPVK63O.v2 预印本首次在线发布:2022 年 7 月 25 日 关键词:COVID-19、SVM、神经网络、NLP、数学建模、高斯模型、疫情防控
文章标题:抗击 COVID-19:人工智能技术与挑战 作者:Nikhil Patel[1]、Sandeep Trivedi[2]、Jyotir Moy Chatterjee[3] 所属机构:毕业于杜比克大学,联系电子邮件 ID:Patelnikhilr88@gmail.com[1],IEEE 会员,毕业于 Technocrats Institute of Technology,联系电子邮件 ID:sandeep.trived.ieee@gmail.com[2],尼泊尔加德满都佛陀教育基金会[3] Orcid id:0000-0001-6221-3843[1]、0000-0002-1709-247X[2]、0000-0003-2527-916X[3] 联系电子邮件:sandeep.trived.ieee@gmail.com 许可信息:本作品已以开放获取形式发表根据 Creative Commons 署名许可 http://creativecommons.org/licenses/by/4.0/,允许在任何媒体中不受限制地使用、分发和复制,前提是正确引用原始作品。条件、使用条款和出版政策可在 https://www.scienceopen.com/ 找到。预印本声明:本文为预印本,尚未经过同行评审,正在考虑并提交给 ScienceOpen Preprints 进行公开同行评审。DOI:10.14293/S2199-1006.1.SOR-.PPVK63O.v2 预印本首次在线发布:2022 年 7 月 25 日 关键词:COVID-19、SVM、神经网络、NLP、数学建模、高斯模型、疫情防控

SFOD:脉冲融合物体探测器 - CVF 开放存取
事件相机具有高时间分辨率、高动态范围、低功耗和高像素带宽等特点,为特殊环境中的物体检测提供了独特的功能。尽管有这些优势,事件数据固有的稀疏性和异步性对现有的物体检测算法提出了挑战。脉冲神经网络 (SNN) 受到人脑编码和处理信息方式的启发,为这些困难提供了潜在的解决方案。然而,在当前的实现中,它们在使用事件相机进行物体检测方面的性能受到限制。在本文中,我们提出了脉冲融合物体检测器 (SFOD),一种基于 SNN 的简单有效的物体检测方法。具体而言,我们设计了一个脉冲融合模块,首次实现了应用于事件相机的 SNN 中不同尺度特征图的融合。此外,通过整合我们在 NCAR 数据集上对主干网络进行预训练期间进行的分析和实验,我们深入研究了脉冲解码策略和损失函数对模型性能的影响。从而,我们建立了基于 SNN 的当前最佳分类结果,在 NCAR 数据集上实现了 93.7% 的准确率。在 GEN1 检测数据集上的实验结果表明,SFOD 实现了 32.1% 的当前最佳 mAP,优于现有的基于 SNN 的方法。我们的研究不仅强调了 SNN 在事件摄像机物体检测中的潜力,而且推动了 SNN 的发展。代码可在 https://github.com/yimeng-fan/SFOD 获得。

“J. Heyrovský 研究所开幕……”
我们正处在一个前所未有的时代,科学和技术在太空探索方面有前所未有的合作机会,利用广泛的原位和非原位工具研究宇宙中的几乎所有目标。我们的研究所自豪地继承了捷克诺贝尔奖获得者雅罗斯拉夫·海洛夫斯基的杰出遗产,他开发了独特的极谱法,这是 20 世纪化学分析的基石之一。今天,空间科学和技术是领先的科学领域之一,就像海洛夫斯基时代的先进仪器分析一样。关于天体以及行星际和星际空间的化学和物理知识基础不断扩大,需要所有科学和技术领域的专家进行多学科参与。其中,物理化学和化学物理学占据着稳固的地位。当代太空探索必须由实验室科学、在良好控制条件下的实验、理论计算以及先进仪器和技术的开发来支持。我们的研究所在所有这些领域都积极做出贡献,而物理化学的应用是共同点。我们研究所的主要战略不是注重数量,而是开发独特的仪器、技术、科学方法和概念,以及促进空间工程和科学领域广泛开放的合作。