
XiaoMi-AI文件搜索系统
World File Search SystemRobotics

导航,机器人技术和抓斗
On-On-On-On-Orbit服务(OO)包括一系列服务类型,以增加卫星的寿命及其性能,并确保它不会助长太空碎片的日益增长的问题。鉴于“巨型构成”的兴起,避免卫星被遗弃的人尤其重要。 在1970年代的第一个案件中,使用从地面或宇航员控制的机器人和机器人(例如在维修和升级到哈勃太空望远镜(HST)和国际空间站(ISS))中,使用了从地面或宇航员控制的机器人多次实现了OOS。 这使各种太空机构和其他组织可以为多种OOS任务类型的成熟流程和工具。鉴于“巨型构成”的兴起,避免卫星被遗弃的人尤其重要。在1970年代的第一个案件中,使用从地面或宇航员控制的机器人和机器人(例如在维修和升级到哈勃太空望远镜(HST)和国际空间站(ISS))中,使用了从地面或宇航员控制的机器人多次实现了OOS。这使各种太空机构和其他组织可以为多种OOS任务类型的成熟流程和工具。

每天都是新的一天!
A.监视和记录学生的进度B.提供并维持有序的课堂环境C.与协调员,同伴,老师和支持人员进行独立和合作的工作D.可在夏季机器人的开始前一周参加一周的员工会议E.可以在整个两周内工作的能力。性取向或跨性别的认同,残疾,年龄,宗教,身高,体重,婚姻或家庭地位,军事地位,祖先,遗传信息或任何其他法律保护类别,包括就业机会,包括就业机会。犯罪记录按照州法律和董事会政策进行检查,在被指纹并通过犯罪记录审查之前,任何人都不得雇用任何人与儿童联系。本职位描述中包含的信息是为了遵守《美国残疾人法》(A.D.A.)并不是该职位履行的职责的详尽清单。目前担任此职位的个人履行了其他职责,可以分配其他职责。Application Deadline: March 21, 2025 Employment Dates: Meeting: July 1, 2025, Summer School dates: July 7, 2025 - July 31, 2025 Salary: $2,500.00 for the four weeks Apply To: To be considered as a candidate, you must submit by the deadline a letter of interest stating rationale for applying and qualifications for the position to: Sherri Simmons, Human Resources ssimmons@gulllakecs.org ph:269/548-3415

[Roscon de 2023]使用ROS 2和Modern Gazebo学习机器人技术基础
● gz-physics physics engines ( Bullet , DART , TPE ) ● gz-rendering rendering ( OGRE ) ● gz-sensors sensor simulation ● gz-gui GUI ● Many existing systems and example worlds ● Custom systems (plugins) ● Fuel simulation models
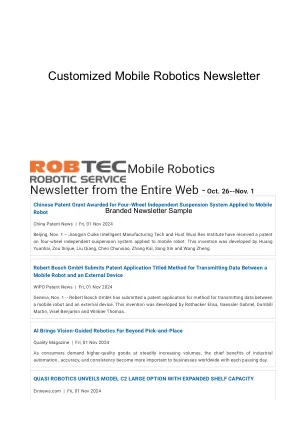
10月26日 - nov。 1个定制的移动机器人通讯
Scitech摘要简介整个网络 - 10月26日 - NOV。 1次适用于移动机器人中国专利新闻的四轮独立悬架系统授予的中国专利赠款|星期五,2024年11月1日


认知灵感的反应性机器人的推理
摘要。在自然环境中具有综合性运作的情境意识到的人工药物面临着几个挑战:空间意识,对象效果检测,动态变化和不可预测性。一个关键的挑战是代理商识别和监视与其目标有关的环境要素的能力。我们的研究介绍了一种用于反应性机器人技术的神经符号模块化体系结构。我们的系统结合了在环境和图像处理技术(如光流)上执行对象识别的神经组件,以及符号表示和推理。通过将图像示意性知识整合在本体论结构中,推理系统基于体现认知范式的基础。该本体可用于创建有关感知系统的查询,决定符合的问题,并推断从感知数据中得出的实体功能。推理和图像处理的组合允许代理对正常操作的看法,并发现针对特定相互作用中涉及的对象的一部分的新概念。发现的概念允许机器人自主获取培训数据并只是其符号的感知来识别零件,并通过将搜索重点放在这些相关对象的零件上,从而为更复杂的任务进行计划。我们在模拟世界中演示了我们的方法,在模拟世界中,代理商学会了识别涉及支持关系的对象的一部分。虽然代理商最初没有概念,但通过观察从钩子上悬挂的支持对象的示例,但它学会了认识到建立支持所涉及的部分并能够计划支持关系的建立/破坏。这可以通过系统的方式通过观察来扩展其知识的能力,并说明了将深层推理与动态设置中的反应性机器人技术相结合的潜力。


机器人技术,自动化和计算机数值控制
Historical Overview ............................................................4 The Advent of Modern Robotics .........................................6 Evolution of Automation .....................................................7 Emergence of CNC Technology ........................................10 Technical Progress of CNC (Computer Numerical Control) .........................................................................10 Integration and Advancements ...................................................................................................................................................................................................................................................................................................................................................................................................................................
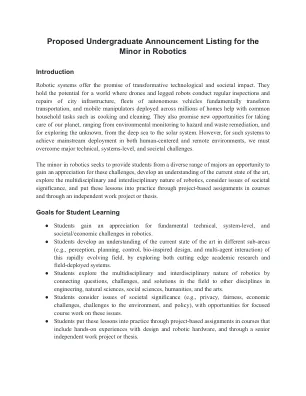
机器人次要要求
●学生对机器人技术的基本技术,系统级别和社会/经济挑战表示感谢。●学生通过探索尖锐的学术研究和现场剥夺系统,在不同的次级区域(例如,感知,计划,控制,受生物启发的设计和多代理互动)中对当前的艺术状态(例如,感知,计划,控制,受到生物启发的设计和多代理互动)进行了了解。●学生通过将该领域的问题,挑战和解决方案与工程,自然科学,社会科学,人文和艺术的其他学科联系起来,探索机器人技术的多学科和跨学科性质。●学生考虑具有社会意义的问题(例如隐私,公平,经济挑战,对环境的挑战和政策),并在这些问题上进行集中课程工作的机会。●学生通过在包括设计和机器人硬件的动手体验以及高级独立工作项目或论文的课程中,通过基于项目的作业将这些课程付诸实践。

欧洲机器人的统一愿景
该策略阐明了欧洲机器人界的集体愿景。它借鉴了来自欧洲境内的多种信息来源,来自欧洲主题小组,研讨会和市场研究,从跟踪全球机器人技术的进步以及与其他协会和组织的合作。它提出了一系列建议,内容涉及公共和私人组织应如何努力确保欧洲的机器人技术在中长期内具有经济和社会影响。这些关于使欧洲产品和服务能够创造附加值的中心,同时维持欧洲强大的机器人研究和创新基础。它列出了支持吸收的案例,长期关注研究并满足从机器人的角度来支持欧洲强大的创新基础设施的基本需求。它探讨了机器人创新的途径和创新增长的方向。