
XiaoMi-AI文件搜索系统
World File Search SystemSimula
genh2r:通过可扩展的模拟演示和模仿
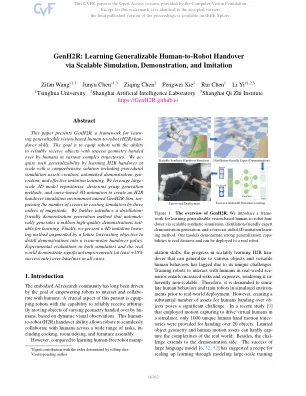
本文介绍了GenH2R,这是一个学习基于远见的人类到机器人(H2R)han-dover技能的框架。目标是为机器人配备能够以各种复杂轨迹的人类传递的几何形状可靠接收对象。我们通过通过全面的解决方案进行大规模学习H2R移交,包括程序模拟资产创建,自动演示式概述和有效的模仿学习。我们利用大型3D模型存储库,敏感的GRASP生成方法和基于曲线的3D动画来创建名为GenH2R-SIM的H2R交换模拟环境,并通过三个尺度级传递了现有模拟器中现有模拟器中的场景数量。我们进一步引入了一种蒸馏友好的演示生成方法,该方法自动产生了一百万个适合学习的高质量演示。最后,我们提出了一种4D模仿的学习方法,该方法通过将来的预测目标增强,以将示范示例提炼为视觉运动切换政策。在所有情况下,模拟器和现实世界中的实验评估都表现出比基线的显着提高(至少 +10%的成功率)。

未来量子模拟器的研讨会
28。Linsel Simon Mathias(在Pers。)Ludwig-Maximilians-Universitätmünchen物理学系和Arnold Sommerfeld理论物理中心(ASC)

通过科学和物理知识的机器学习降低模型来加速数值模拟
○ITHACA,实时高级计算应用程序,是整合已经建立了良好的CSE/CFD开源软件○RBNICS作为新手ROM用户(培训)的教育计划(FEM)。○ Argos A dvanced R educed order modellin G O nline computational web server for parametric S ystems ○ PINA a deep learning library to solve differential equations ○ EzyRB data-driven model order reduction for parametrized problems ○ PyDMD a Python package designed for Dynamic Mode Decomposition ( in collaboration with University of Texas, CERN, and University of Washington)

BSA构建模拟应用程序
洛雷托的萨曼莎,亚历山德罗·里奇特利(Alessandro Ricciutelli),塞尔吉奥·蒙特帕雷(Sergio Montelpare)219 219声学压力源对教育环境中对神经介绍者个人Marco Caniato的影响伊拉里亚。 LOMBARDI,GIOVANNI AMADASI,路易吉Guerriero 129 Bejaia(Algeria)吉诺·伊安娜斯(Giniel Saidan)区域剧院的声学校正,Heniel Saidan 131声学改善了Benevento Gino Iannace Opera的声学改进TechPark)建筑绩效模拟:做正确的事情或做正确的事情?Ardeshir Mahdavi -TechnischeUniversitätGraz
Cyberdemo:增强现实世界灵巧操纵的模拟人类示范
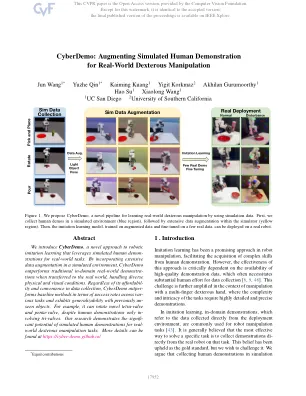
我们介绍了Cyberdemo,这是一种用于机器人模仿学习的新方法,该方法利用了模拟人类的策略来实现现实世界的任务。通过在模拟环境中纳入广泛的数据增强,CyberDemo在转移到现实世界中的传统现实世界中的表现优于传统的现实世界中的演示,从而处理了多样化的物理和视觉条件。无论其负担能力和在数据收集中的便利性如何,Cyberdemo Opper-pers-pers-pers-pers of-lip-term-term of基线方法在跨不同任务的成功率方面,并具有以前未见的对象的普遍性。例如,尽管只有人类的示范插入三瓣,但它仍可以旋转新型的四阀和五角谷。我们的研究证明了模拟人类示范对现实世界灵活操纵任务的重要潜力。更多详细信息可以在https://cyber-demo.github.io/

指南 - 人工智能驱动的商品组合模拟将如何改变商品组合规划
借助 AI,您可以模拟不同的换货或流失率,并查看对收入的影响。下面是为客户演示准备的真实 AI 商品组合模拟。他们想知道商店商品组合变化(即添加新商品与删除旧的低效 SKU)的盈亏平衡点。
使用深钢筋的四倍的机器人模拟...
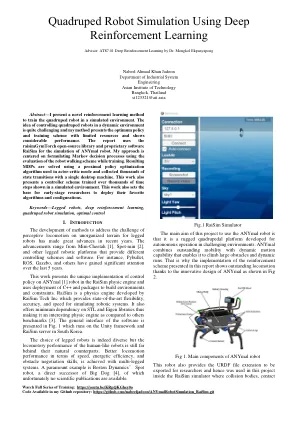
摘要 - 我提出了一种新颖的增强学习方法,用于在模拟环境中训练四足机器人。在动态环境中控制四足机器人的想法非常具有挑战性,我的方法提出了最佳的政策和培训方案,资源有限,并且表现出色。该报告使用RaisimgyMtorch开源库和专有软件Raisim进行模拟Anymal机器人。我的方法以训练时的机器人步行方案的评估为中心,以制定马尔可夫决策过程。使用在Actor-Critic模式下使用的近端策略优化算法来解决结果的MDP,并使用一台台式机收集了数千个状态转换。这项工作还提出了一个控制器方案,该计划在模拟环境中显示了数千个时间步骤。这项工作还为早期研究人员提供了他们喜欢的算法和配置的基础。

用于量子计算和模拟的可扩展微潘宁阱阵列
我们建议使用二维 Penning 阱阵列作为量子模拟和量子计算的可扩展平台,以捕获原子离子。这种方法涉及将定义静态电四极子位置的微结构电极阵列放置在磁场中,每个位置捕获单个离子并通过库仑相互作用与相邻离子耦合。我们求解此类阵列中离子运动的正常模式,并推导出即使在存在陷阱缺陷的情况下也能实现稳定运动的广义多离子不变定理。我们使用这些技术来研究在固定离子晶格中进行量子模拟和量子计算的可行性。在均匀阵列中,我们表明可以实现足够密集的阵列,轴向、磁控管和回旋加速器运动表现出离子间偶极耦合,其速率明显高于预期的退相干。通过添加激光场,这些可以实现可调范围的相互作用自旋汉密尔顿量。我们还展示了局部电位控制如何隔离固定阵列中的少量离子,并可用于实现高保真门。使用静态捕获场意味着我们的方法不受系统尺寸增加时的功率要求限制,从而消除了标准射频陷阱中存在的重大缩放挑战。因此,这里提供的架构和方法似乎为捕获离子量子计算开辟了一条道路,以实现容错规模的设备。
