
XiaoMi-AI文件搜索系统
World File Search System人机
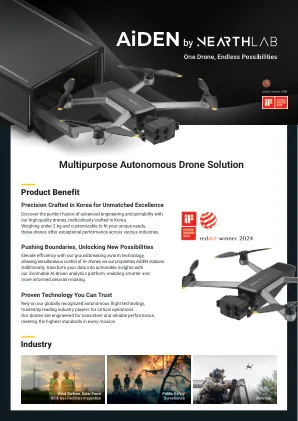
多功能自动无人机解决方案
将车站作为艾登的待机点,期望精确着陆和起飞。体验快速部署和电池交换,从长时间的停机时间延迟了。车站的心脏是机器人手臂。它不仅可以在降落和起飞过程中充当稳定器,而且还可以执行闪电般的电池互换。

分布式认知:迈向人机交互研究的新基础
我们正在快速经历一个历史时刻:人们在一台计算机前工作,由一台小型 CRT 控制,专注于仅涉及本地信息的任务。联网计算机变得无处不在,在我们的生活中以及科学、商业和社会互动的基础设施中发挥着越来越重要的作用。为了在新千年推动人机交互的发展,我们需要更好地理解新兴的交互动态,其中焦点任务不再局限于桌面,而是延伸到一个复杂的网络信息世界和计算机介导的交互。我们认为分布式认知理论在理解人与技术之间的交互方面发挥着特殊的作用,因为它的重点一直是整个环境:我们在其中真正做什么以及我们如何协调其中的活动。分布式认知为如何思考设计和支持人机交互提供了彻底的重新定位。作为一种理论,它专门用于理解人与技术之间的交互。在本文中,我们提出分布式认知作为人机交互的新基础,勾勒出一个综合的研究框架,并使用我们早期工作中的选集来提出该框架如何为数字工作材料的设计提供新的机会。

AIS 人机交互事务 - NSF-PAR
并行和分布式处理的可用性、合理的成本以及数据源的多样性促进了人工智能(AI)的先进发展。人工智能计算环境的发展并不随着社会、法律和政治环境的变化而变化。在考虑部署人工智能时,部署背景以及针对该特定环境的人类智能增强的最终目标已经成为专业、组织和社会的重要因素。在本研究评论中,我们重点介绍了人工智能系统近期发展的一些重要社会技术方面。我们详细阐述了构成增强智能基础的人机交互的复杂性。我们还强调了与这些互动有关的伦理考虑,并解释了增强智能如何在塑造人类工作的未来方面发挥关键作用。

无人机行动计划_Web
1. 部署“死神”无人机和反无人机雷达进行定位和跟踪:海关和边境保护局 (CBP) 拥有一支 MQ-9“死神”无人机机队,这种无人机具有电光/红外 (EO/IR) 功能,可在各种环境中跟踪目标。在适当的情况下,协调机构还应使用反无人机雷达系统,该系统可以在发射地点准确探测无人机——无论这些系统是联邦、商业、州还是地方运营的。海关和边境保护局隶属于国土安全部,需要与非边境执法机构协调,在其正常职责范围之外开展行动。考虑到这一点,目前正在领导无人机入侵调查的联邦调查局应立即正式请求使用所需数量的海关和边境保护局 MQ-9“死神”无人机,与国土安全部协调,以跟踪这些无人机并确定其来源地。在使用“死神”无人机追踪不明无人机时,联邦合作伙伴应直接与新泽西州执法机构协调,以便迅速对无人机着陆地点做出反应。
自主无人机威胁和计数器...
操作环境 - 自动无人机俄罗斯乌克兰战争是第一次见证双方无人机的全面冲突。俄罗斯已经尝试了能够自主操作的柳叶刀和Kamikaze无人机,而乌克兰正在使用US-设计的SwitchBlade无人机,这些无人机能够使用算法识别目标。已经观察到了无人机中自主或基于AI的技术的缓慢整合,这实际上只是减少人类控制的软件更改。自主无人机的出现是由于较大的飞行数字构成的,这构成了控制飞行中众多无人机,避免障碍物和这些无人机的精确靶向的挑战。专家现在警告说,无人机的扩散正在推动军队将越来越多的控制权移交给人工智能(AI),并最终朝着可以在战场上运作而无需人类参与的系统。这可能需要一个自主保护循环,因为人类无法在没有AI的情况下防御自主无人机。无人机的自主权在分析无人机中的自主权之前,要理解两个术语 - AI和自动化通常可以互换使用。尽管这两个术语都可以更聪明,更有效地操作,但是这两个术语之间几乎没有概念上的差异。AI和自动化的共同点是数据。自动化设备整理数据时,AI系统对其进行了解释。
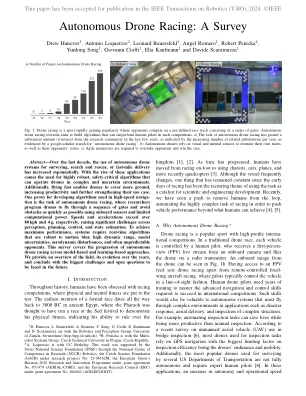
自主无人机赛车:调查
摘要 - 在过去的十年中,使用自动无人机系统进行测量,搜救或最后一英里的交付呈指数增长。随着这些应用的兴起,需要在复杂和不确定的环境中运行无人机的高度稳健,关键算法。此外,快速快速使无人机能够覆盖更多的地面,提高生产率并进一步增强其用例。一个用于开发高速导航中使用的算法的代理是自动无人机赛车的任务,研究人员将无人机计划无人机通过一系列大门,并尽快避免使用板载传感器和有限的计算能力。速度和加速度分别超过80 kph和4 g,在整个感知,计划,控制和国家估计中提出了重大挑战。为了达到最高性能,系统需要实时算法,这些算法对运动模糊,高动态范围,模型不确定性,空气动力学干扰以及通常无法预测的对手。该调查涵盖了自主无人机在基于模型和基于学习的方法中竞争的进展。我们提供了多年来的领域,其发展的概述,并以将来面临的最大挑战和开放性问题得出结论。

颠覆人机互动中的性别规范
本文介绍了一种跨性别包容的人工智能立场,即“行动人工智能”(eAI)。人工智能设计是一种体现人类文化和价值观的人类社会文化实践。不具代表性的人工智能设计可能会导致社会边缘化。第 1 节借鉴激进的行动主义,概述了具体文化实践。第 2 节探讨了跨性别如何作为一种社会文化实践与技术科学交织在一起。第 3 节重点介绍了在人工智能中机器人与人类互动的具体情况下颠覆性别规范。最后,第 4 节确定了四个道德载体:可解释性、公平性、透明度和可审计性,以便在开发性别包容的人工智能时采取跨性别包容的立场,并颠覆机器人设计中现有的性别规范。

先进的航空电子设备和军用飞机人机...
必须强调整个系统中人与机器的能力之间的差异——人与机器都可以被视为具有巨大但非无限智能的复杂系统;机器的控制性能快速且可重复,而人的控制性能缓慢且多变;两者在压力下都容易发生故障;人的决策能力缓慢但灵活,机器的反应迅速但受到其可容纳程序范围的限制。发展的

用于 GIS 集成的无人机
制定基于地理信息系统 (GIS) 的总体/发展规划是 AMRUT 下的重要改革之一。这项改革的目标是利用 GIS 为 AMRUT 计划下的所有城市制定总体规划,并开发通用的数字地理参考基础地图和土地利用图。然而,中小型城镇使用传统 GIS 技术制定总体规划的能力有限,因此,该部希望探索使用无人机 (UAV) 技术为这些城镇制定基于 GIS 的总体规划。为此,在印度测量总监的主持下成立了一个委员会,负责制定应用无人机技术为中小型城镇制定基于 GIS 的总体规划的设计和标准(参见 2018 年 9 月 26 日发布的命令号 K-14031/5/2016-AMRUT(CB)-Part(2))。

人工智能立场:跨越人机交互的未知领域?
摘要。尽管即使是非常先进的人工系统也无法满足人类成为社会互动适当参与者所需的苛刻条件,但我们认为并非所有人机交互 (HMI) 都可以适当地简化为单纯的工具使用。通过批评标准意向性主体解释的过于苛刻的条件,我们建议采用一种最小方法,将最小主体归因于某些人工系统,从而提出将采取最小联合行动作为社会 HMI 的案例。在分析此类 HMI 时,我们利用了丹尼特的立场认识论,并认为出于多种原因,采取意向性立场或设计立场可能会产生误导,因此我们建议引入一种能够捕捉社会 HMI 的新立场——人工智能立场。