
XiaoMi-AI文件搜索系统
World File Search System导航
Hordware Security 21Me641.pdf BBOK407 bec515a模型问卷 物联网FDP手册 5343-通告会议(合并2个文件) 21ME652模型回答纸-2效果从2022- 开始 21BT61模型问题论文1,效果为2021-22(... ) 21ME652模型问题纸-1与2021年起效果(... GPS的全球导航卫星系统概述 bai405d.pdf BRI405B b'' 人工智能课程代码CIE标记50教学... 机器人学学期的管理经济学V 使用Python课程的机器学习和数据分析... 人工智能课程代码CIE标记50教学...
Visvesvaraya技术大学(VTU),以Bharat Ratna Dr。 M. Visvesvaraya爵士根据卡纳塔克邦政府1994年的VTU法案,于1998年4月1日成立。这所大学是为了促进技术教育,研究,创新和外展计划的计划和可持续发展。大学对整个卡纳塔克邦有管辖权。t的总部位于贝拉加维,为了平稳的行政活动,在班加罗尔(Muddenahalli),Mysuru,Kalaburagi和Belagavi建立了四个地区办事处。大学主校园位于贝拉加维,被恰当地称为“ Jnana Sangama”,“知识的融合”。“ jnana sangama”校园分布在116英亩的宁静氛围上,具有现代的建筑优雅和美丽。

用于定位、导航和跟踪的粒子过滤器
开发了使用粒子滤波器(递归蒙特卡罗方法)解决定位、导航和跟踪问题的框架。提出了一种粒子维度简约的通用算法。汽车和航空应用从数字上说明了与基于卡尔曼滤波器的传统算法相比的优势。这里使用非线性模型和非高斯噪声是准确度提高的主要原因。更具体地说,我们描述了如何使用地图匹配技术将飞机的海拔剖面图与数字海拔地图进行匹配,将汽车的水平行驶路径与街道地图进行匹配。在这两种情况下,都可以实时实现,测试表明,其准确度可与卫星导航(如 GPS)相媲美,但完整性更高。基于模拟,我们还讨论了粒子滤波器如何用于基于手机测量的定位、飞机的综合导航以及飞机和汽车的目标跟踪。最后,粒子滤波器为导航和跟踪的组合任务提供了一个有希望的解决方案,这在空中搜寻和汽车防撞上都有所体现。

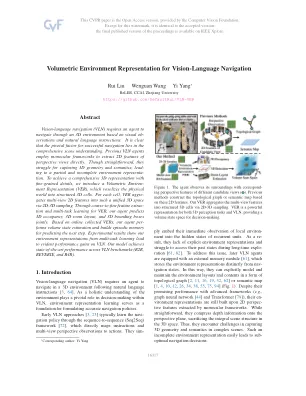
视觉导航的体积环境表示
Vision语言导航(VLN)要求代理在基于视觉观察和自然语言说明的3D环境中导航。很明显,成功导航的关键因素在于全面的场景理解。以前的VLN代理使用单眼框架直接提取透视视图的2D特征。虽然很简单,但他们为捕获3D几何和语义而努力,导致部分不完整的环境代表。为了实现具有细粒细节的全面3D表示,我们引入了体积环境(VER),将物理世界脱氧于结构化的3D细胞中。对于每个单元格,通过2D-3D采样将多视图2D特征归纳到如此统一的3D空间中。通过对VER的粗略到纤维特征进行推断和多任务学习,我们的代理人可以共同预测3D占用率,3D房间布局和3D边界框。基于在线收集的vers,我们的代理构成了体积状态估计,并构建情节内存以预测下一步。实验结果表明,我们从多任务学习的环境表示导致了VLN的可观绩效提高。我们的模型在VLN基准(R2R,Reverie和R4R)之间实现了最新的性能。

航空航天导航系统 - DTIC
通常,作战需求将对航空航天平台的作战场景和所需任务能力进行一般性描述。综合导航系统将具有各种作战模式,这些模式将以各种方式对其所处的特定作战环境做出反应。因此,作战需求必须详细阐述预期任务,并定义任务每个阶段对导航系统的要求。技术需求必须将多种任务能力和环境转化为技术能力和参数,以便开发系统设计。


导航技术卫星-3(NTS-3)...
美国太空部队的全球定位系统 (GPS) 星座为作战人员提供了前所未有的定位和计时精度。自 GPS 诞生以来,它已成为一种全球公用设施,其商业用途远远超过军事用途。空中交通管制、银行、农业和蜂窝网络都依赖于不间断的 GPS 覆盖。美国下一颗实验导航卫星 NTS-3 将于 2022 年发射,它将突破当今定位、导航和计时 (PNT) 技术的界限,为更灵活、更强大、更具弹性的卫星导航技术架构铺平道路。

导航和解决基础模型的数据问题(DPFM),ICLR 2024研讨会
本研讨会旨在将开拓者和从业人员汇集到研究问题上的研究问题,以讨论其新的范式并寻找路线图,从而促进对新兴研究问题的理解,从而引起广泛的兴趣并以方向向前发展交流见解。我们努力在这个基本主题背后建立一个社区,并提供平台,共享想法,探索共识并创造协作机会。值得一提的是,基础模型的当前数据实践在很大程度上是不透明的1。本研讨会的一个使命是在预处理阶段本身就开源数据工作进行社区努力。随后的努力包括创建数据集,基准(例如MLCommons和Dataperf)以及专门的场所(例如DMLR)来促进基础模型数据问题的研究,并最终促进FMS在社交技术方面的广泛部署,从而为大体而提供受益的型社会技术。