
XiaoMi-AI文件搜索系统
World File Search System4D

QP24DP2_290 | 14-03-2024 13:50:32 | 117.55.242.132
第1节。简要尝试所有问题。2 x 7 = 14 q no。问号Co a。定义热能。2 1 b。区分核裂变和核融合。2 2 c。写下核能的优势。 2 2 d。定义陆地太阳辐射。 2 3 e。列出不同类型的太阳能电池。 2 3 f。地热能的应用是什么? 2 4 g。储能是什么意思? 2 52 2 c。写下核能的优势。2 2 d。定义陆地太阳辐射。2 3 e。列出不同类型的太阳能电池。2 3 f。地热能的应用是什么?2 4 g。储能是什么意思?2 5

使用4D隐式神经表示
构建准确的地图是构成可靠的局部设备,计划和导航的关键构建块。我们提出了一种新的方法,可以利用LiDAR扫描来建立动态环境的准确地图。为此,我们建议将4D场景编码为新的时空隐式神经图表示,通过将时间依赖性的截断符号距离函数拟合到每个点。使用我们的代表,我们通过填充动态零件来提取静态图。我们的神经表示基于稀疏特征网格,一种全球共享的解码器和时间依赖性的BAIS函数,我们以无监督的方式共同优化。要从一系列li-dar扫描学习此表示形式,我们设计了一个简单而有效的损耗函数,以分段方式监督地图优化。我们在包含静态图的重建质量和动态点云的分割的各种场景上评估了我们的方法1。实验结果表明,我们的方法是删除输入点云的动态部分的过程,同时重建准确而完整的3D地图,以超出几种最新方法。

哈克尼地方经济更新-SEG 14DEC22
● A global and diverse borough with a history of progressive thinking and social reformers ● Open, creative and inclusive communities is an important asset and attraction ● 40% growth in businesses (2010 to 2019) - driven by high-skilled tech, creative and business professions ● Hospitality sector is also a driver - has moved beyond Shoreditch to grow in Dalston, Hackney Wick and Hackney Central ● Strong place brand based on broadest definition of通过与娱乐和热情好客相互加强联系的“创意”●企业面临着高昂和增加的商业租金和企业价格的挑战。●居民在住房负担能力方面面临挑战●全身排斥,长期贫困和日益增长的挑战仍然是许多长期居民的挑战,而其他许多长期居民则受益于众多的房屋,例如房屋居住者,而越来越多的房屋居住者,by的房屋居民的流行率却是众多的流行,bown的房屋居民的流行率是bown的挑战。 “没有”扩大了技术和创意领域的经济增长的发展,并提高了住宅房地产价格

国际空间法(4DR2411)
本课程首先探讨国际空间法的起源、其与一般国际法的关系以及其他空间法律制度,如航空法、海洋法和南极法律制度。然后,本课程将进一步探讨国际空间法的来源,并研究外层空间和外层空间活动的法律制度。在此背景下,还将讨论空间法的国际责任、国际赔偿责任和环境保护方面。在对外层空间及其活动的法律制度进行总体回顾后,本课程还将介绍一些具体活动的法律制度,如电信、遥感和导航。然后,我们将讨论国家空间法及其与国际空间法的关系,并提供一些国家空间法中的重要例子。本课程还将介绍国际空间法在空间部门的发展和增长以及空间技术发展方面面临的最新挑战,例如外层空间活动的可持续性和太空采矿。在学期结束之前,最后两周是学生提交作业和讨论论文中涉及的主题以及学期中介绍的主题的时间。最终,本课程旨在为学生提供现有太空法和相关挑战的一般知识,并帮助他们提出如何解决太空界面临的问题的论据。
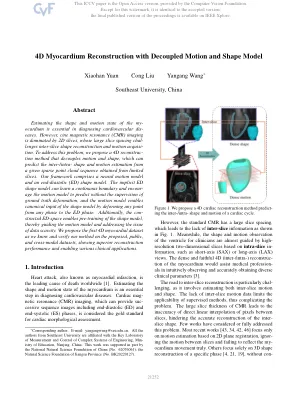
利用解耦运动和形状模型进行 4D 心肌重建
评估心肌的形状和运动状态对于诊断心血管疾病至关重要。然而,电影磁共振 (CMR) 成像以 2D 切片为主,其大切片间距对切片间形状重建和运动获取提出了挑战。为了解决这个问题,我们提出了一种将运动和形状分离的 4D 重建方法,该方法可以从有限切片获得的给定稀疏点云序列预测间/内形状和运动估计。我们的框架包括一个神经运动模型和一个舒张末期 (ED) 形状模型。隐式 ED 形状模型可以学习连续边界并鼓励运动模型在没有地面真实变形监督的情况下进行预测,并且运动模型通过将任意点从任意阶段变形到 ED 阶段来实现形状模型的规范输入。此外,构建的 ED 空间可以对形状模型进行预训练,从而指导运动模型并解决数据稀缺问题。我们提出了我们所知的第一个 4D 心肌数据集,并在提出的、公开的和跨模态的数据集上验证了我们的方法,显示出卓越的重建性能并实现了各种临床应用。

LiDAR4D:用于新型时空视图 LiDAR 合成的动态神经场
尽管神经辐射场 (NeRF) 在图像新视图合成 (NVS) 方面取得了成功,但 LiDAR NVS 仍然基本上未被探索。以前的 LiDAR NVS 方法采用了与图像 NVS 方法的简单转变,同时忽略了 LiDAR 点云的动态特性和大规模重建问题。鉴于此,我们提出了 LiDAR4D,这是一个可微分的 LiDAR 专用框架,用于新颖的时空 LiDAR 视图合成。考虑到稀疏性和大规模特性,我们设计了一种结合多平面和网格特征的 4D 混合表示,以由粗到细的方式实现有效重建。此外,我们引入了从点云衍生的几何约束来提高时间一致性。对于 LiDAR 点云的真实合成,我们结合了光线丢弃概率的全局优化来保留跨区域模式。在 KITTI-360 和 NuScenes 数据集上进行的大量实验证明了我们的方法在实现几何感知和时间一致的动态重建方面具有优越性。代码可在 https://github.com/ispc-lab/LiDAR4D 获得。

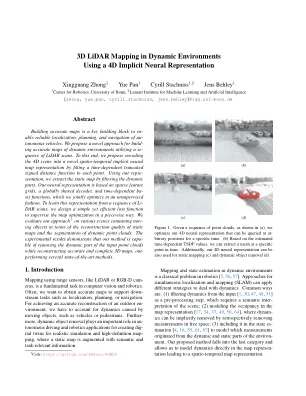
使用4D隐式神经表示
构建准确的地图是构成可靠的局部设备,计划和导航的关键构建块。我们提出了一种新的方法,可以利用LiDAR扫描来建立动态环境的准确地图。为此,我们建议将4D场景编码为新的时空隐式神经图表示,通过将时间依赖性的截断符号距离函数拟合到每个点。使用我们的代表,我们通过过滤动态零件来提取静态图。我们的神经表示基于稀疏特征网格,一种全球共享的解码器和时间依赖性的BAIS函数,我们以无监督的方式共同优化。要从一系列li-dar扫描中学习此表示,我们设计了一个简单而有效的损耗函数,以分段方式监督地图优化。我们在包含静态图的重建质量和动态点云的分割的各种场景上评估了我们的方法1。实验结果表明,我们的方法是删除输入点云的动态部分的过程,同时重建准确而完整的3D地图,以超出几种最新方法。


附录-4D和半年财务报告。 ...
无抵押贷款设施与现任首席执行官兼执行董事Lee Bug Huy先生合作。截至2024年12月31日,在贷款上降低了6,843,845美元,在2024年12月31日的货物汇率31年12月31日至31日)。Under an annex to the original loan facility agreement that was entered into on 20 September 2023, the original loan facility of US$7,800,000 (AU$12,546,300 as at 31 December 2024 spot rate) is due to be repaid by 22 July 2027, six years from the first drawdown, while the additional loan facility of US$5,000,000 (AU$8,042,500 as at 31 December 2024 spot rate) is due将于2026年5月13日偿还,这是从第一次逐出的四年。贷方可能在任何时候都需要提前还款,并提前一个月的通知。贷方向多纳科(Donaco)提供了财政支持信,该书指出,如果以有害的方式影响公司及其子公司的任何债权人,他将不会撤回或呼吁贷款。可预见的未来提供此类财政支持,涵盖截至2024年12月31日的6个月的财务报表发行之日起24个月。