
XiaoMi-AI文件搜索系统
World File Search SystemAutonomous

主题:聘请退休的中央政府/州政府国有企业/自治机构/法定机构官员担任基础设施顾问
1. 将在本办公室工作中了解到的所有信息视为机密信息,并严格保密。ii. 不以任何方式向任何人出售、交易、发布或以其他方式披露,包括以实物、硬拷贝、数字或电子格式复制。在聘用期间和聘用后,对此类机密信息保持信任和信心。iv. 在与 MDoNEk 合作期间,不从事任何其他与我对 MDoNER 的义务相冲突的工作/职业/咨询或任何其他活动。v. 遵守 MOONER 发布的数据安全政策和相关指南。vi. 在聘用期间,不得在任何方面和任何阶段采取任何腐败行为。-
黑板 - 前进的自主目标检测和映射:开发用于单眼深度感应和动态tar
摘要 - 该研究旨在实施能够自主检测绵羊目标并在2D占用图上代表它们的系统,其最终目标是促进在UXV平台上自主牧羊。本文详细介绍了Blackboard System的开发,Blackboard System是一种用于自动目标检测和映射的软件解决方案。使用Python和C编程语言,Blackboard系统将单眼深度感测与自主目标检测,以产生全面的深度和目标图。这些地图是合并的,以产生从高架相机的角度捕获的操作区域的详细的2D鸟视图。黑板系统的独特功能是其模块化框架,它允许无缝更新或更换其深度传感和目标检测模块。
使用仿真来设计以下路径和自主机器人的障碍策略
1简介自主控制算法的设计是一项艰巨的任务,因为它传统上需要大量的现实测试,这既耗时又昂贵。仿真是自治设计的宝贵工具,例如,以时间和成本效益的方式协助参数调整,算法测试。此外,在机器学习范围(ML)的范围内,由于其生成训练数据的能力,模拟具有吸引力。在此,我们证明了模拟引擎[1]和自治研究床(ART)[2]平台来促进自治政策制定过程,以避免ML控制政策。这项工作建立了以前的贡献,这些贡献证明了控制策略的各种多速路径的可传递性[3,4]。这项研究证明了通过机器学习(ML)避免障碍物的额外能力。ML已通过收集的数据进行了培训,而人类驾驶员则在模拟器中驱动。
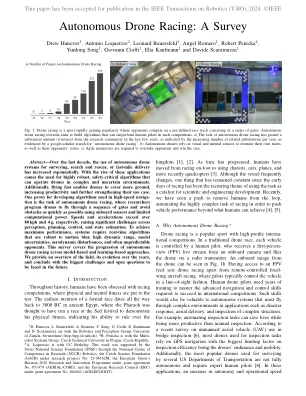
自主无人机赛车:调查
摘要 - 在过去的十年中,使用自动无人机系统进行测量,搜救或最后一英里的交付呈指数增长。随着这些应用的兴起,需要在复杂和不确定的环境中运行无人机的高度稳健,关键算法。此外,快速快速使无人机能够覆盖更多的地面,提高生产率并进一步增强其用例。一个用于开发高速导航中使用的算法的代理是自动无人机赛车的任务,研究人员将无人机计划无人机通过一系列大门,并尽快避免使用板载传感器和有限的计算能力。速度和加速度分别超过80 kph和4 g,在整个感知,计划,控制和国家估计中提出了重大挑战。为了达到最高性能,系统需要实时算法,这些算法对运动模糊,高动态范围,模型不确定性,空气动力学干扰以及通常无法预测的对手。该调查涵盖了自主无人机在基于模型和基于学习的方法中竞争的进展。我们提供了多年来的领域,其发展的概述,并以将来面临的最大挑战和开放性问题得出结论。
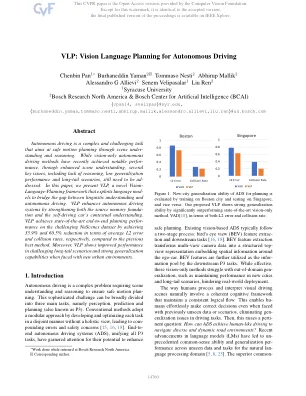
VLP:自主驾驶的视觉语言计划
自主驾驶是一项复杂而具有挑战性的任务,旨在通过场景和推理来实现安全的运动计划。最近,通过增强的场景理解,几个关键问题,包括缺乏推理,低概括性能和长尾场景,但仍需要戴着几个关键问题,但仍需要进行一些关键问题。在本文中,我们提出了VLP,这是一个新颖的视力 - 语言规划框架,利用语言模式来弥合语言理解与自动驾驶之间的差距。VLP通过加强源内存基础和自动驾驶汽车的上下文理解来增强自主驾驶系统。vlp通过与先前的最佳方法相比,分别在平均L2错误和碰撞率方面,分别在平均L2错误和碰撞率方面实现了35.9%和60.5%的端到端规划表演。此外,在面对新的城市环境时,VLP在挑战性的长尾方案和强大的概括能力方面表现出改善的性能。
实习飞行软件、计算机视觉和人工智能 瑞士苏黎世 公司:Daedalean 是一家总部位于苏黎世的初创公司,由前谷歌和 SpaceX 工程师创立,他们希望在未来十年内彻底改变城市航空旅行。我们结合计算机视觉、深度学习和机器人技术,为飞机开发最高级别的自主性(5 级),特别是您可能在媒体上看到的电动垂直起降飞机。如果您加入我们的实习,您将有机会与经验丰富的工程师一起工作,他们来自 CERN、NVIDIA、伦敦帝国理工学院或……自治系统实验室本身。您将构建塑造我们未来的尖端技术。最重要的是,我们还提供在瑞士阿尔卑斯山试飞期间与我们的飞行员一起飞行的机会。项目:不同的团队都提供机会。我们希望更多地了解您,以及我们如何让您的实习成为双方宝贵的经历。告诉我们您一直在做什么,以及您想在我们的团队中从事什么工作。它与深度学习有关吗?状态估计?运动规划?计算机视觉?或者其他什么?向我们展示您的热情所在。如果我们可以在您想要从事的领域提供指导和有趣的机会,我们将一起敲定细节。资格:强大的动手 C++ 经过验证的解决问题的能力如何申请:将您的简历/履历发送至 careers@daedalean.ai 。电话
实习飞行软件、计算机视觉和人工智能瑞士苏黎世公司:Daedalean 是一家总部位于苏黎世的初创公司,由前谷歌和 SpaceX 工程师创立,他们希望在未来十年内彻底改变城市航空旅行。我们结合计算机视觉、深度学习和机器人技术,为飞机开发最高级别的自主性(5 级),特别是您可能在媒体上看到的电动垂直起降飞机。如果您加入我们的实习,您将有机会与经验丰富的工程师一起工作,他们来自 CERN、NVIDIA、伦敦帝国理工学院或……自治系统实验室本身。您将构建塑造我们未来的尖端技术。最重要的是,我们还提供在瑞士阿尔卑斯山试飞期间加入我们飞行员的机会。项目:不同团队提供机会。我们想更多地了解您,以及如何让您的实习成为双方宝贵的经历。告诉我们你一直在做什么,以及你想在我们的团队中从事什么工作。它与深度学习有关吗?状态估计?运动规划?计算机视觉?或者别的什么?向我们展示你的热情所在。如果我们可以在你想从事的领域提供指导和有趣的机会,我们将一起敲定细节。资格: 强大的动手 C++ 证明解决问题的能力 如何申请: 将您的简历/履历发送至 careers@daedalean.ai 。请告诉我们一些关于您自己的信息,为什么您认为自己适合我们以及为什么我们适合您。