
XiaoMi-AI文件搜索系统
World File Search SystemAutonomous
使用仿真来设计以下路径和自主机器人的障碍策略
1简介自主控制算法的设计是一项艰巨的任务,因为它传统上需要大量的现实测试,这既耗时又昂贵。仿真是自治设计的宝贵工具,例如,以时间和成本效益的方式协助参数调整,算法测试。此外,在机器学习范围(ML)的范围内,由于其生成训练数据的能力,模拟具有吸引力。在此,我们证明了模拟引擎[1]和自治研究床(ART)[2]平台来促进自治政策制定过程,以避免ML控制政策。这项工作建立了以前的贡献,这些贡献证明了控制策略的各种多速路径的可传递性[3,4]。这项研究证明了通过机器学习(ML)避免障碍物的额外能力。ML已通过收集的数据进行了培训,而人类驾驶员则在模拟器中驱动。
扩散-ES:无梯度计划,扩散自主和指导引导
扩散模型在建模复合物和多模态轨迹分布方面表现出色,以进行决策和控制。最近提出了奖励级别指导的denoising,以生成轨迹,从而最大程度地提高了可差异的奖励函数,又是扩散模型捕获的数据分布下的可能性。奖励级别指导的denoisising需要适合清洁和噪声样本的可区分奖励功能,从而限制了其作为一般轨迹优化器的应用。在本文中,我们提出了扩散-ES,一种将无梯度优化与轨迹deNoising结合起来的方法,以优化黑框非差异性目标,同时留在数据管理中。扩散-ES样品在进化过程中的轨迹 - 从扩散模型中搜索,并使用黑框奖励函数得分。它使用截断的扩散过程突变高得分轨迹,该过程应用了少量的no弱和降解步骤,从而可以更有效地探索解决方案空间。我们表明,扩散-ES在Nuplan上实现了最先进的表现,Nuplan是一个已建立的闭环计划基准,用于自动驾驶。扩散-ES的表现优于现有的基于抽样的计划者,反应性确定性或基于扩散的策略以及奖励梯度指导。此外,我们表明,与先前的指导方法不同,我们的方法可以优化由少数弹药LLM提示产生的非差异性语言形状奖励功能。这使我们能够解决最困难的NUPLAN场景,这些方案超出了现有的传统优化方法和驾驶策略的能力。在以遵循指示的人类老师的指导下,我们的方法可以产生新颖的,高度复杂的行为,例如训练数据中不存在的积极的车道编织。1
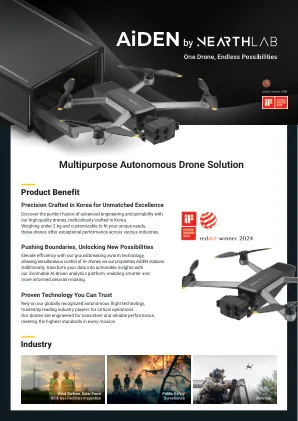
多功能自动无人机解决方案
将车站作为艾登的待机点,期望精确着陆和起飞。体验快速部署和电池交换,从长时间的停机时间延迟了。车站的心脏是机器人手臂。它不仅可以在降落和起飞过程中充当稳定器,而且还可以执行闪电般的电池互换。
Agrirobot获得资金以加速自主农业安全软件的发展。
lizzie blythe lizzie.bly@ederalab.co.uk初级客户经理+44(0)20 805 850 18 Sam Salzman sam.salzman@ederalab.co.uk.co.uk International PR Executive +44(0)7848 698 867

自主人工智能草坪机器人
● 每年,许多房屋、企业和建筑物因野火而被摧毁,生命损失惨重,破坏不堪设想。● 这些火灾破坏力极大,往往需要多年时间才能恢复。● 消防部门和美国农业部林务局建议将植被修剪至较低高度,创造可防御空间。这样,可燃物和房屋之间就会形成一道屏障,通过清除潜在的火源来防止野火蔓延。● 由于身体限制和责任,并非每个人都有时间修剪大片草坪,也无法或不愿花费数千美元来支付修剪草坪的费用。● 我们社区和国家的居民都居住在农村地区,拥有大片土地。即使是居住在住宅区的人,周围仍然被需要维护的植被所包围,以帮助解决这个全球性问题。

19季的共同学习
摘要:Covid 19的禁闭产品的新连词迫使新颖的大学生进行了纯粹的虚拟教育。 div>大学必须修改其课程网格,其中一些数年来提供了一些实际课程的面孔教育服务,这导致他们在学习中培养了自我雇用的学生,这需要这个新的大流行社会。 div>本文的目的是描述在第一个周期的新学生中以及在紧急情况下,利马私立大学系统工程学院第十个周期中经历的自主学习的存在。 div>研究方法具有描述性,其中两个教室的样本为116个,另一个是12名学生中的另一个,该问卷被用作2021 - 1中间的仪器所讨论的两组中获得的结果表明,第一个周期组提出了许多能量。 div>但是,自主学习领域的各种差距以及随着周期的通过一直在加强直到达到高水平,因此需要继续并增强这种方法,该方法是由专业教师和该高级研究所的专业教师和机构政策提供的服务。 div>
黑板 - 前进的自主目标检测和映射:开发用于单眼深度感应和动态tar
摘要 - 该研究旨在实施能够自主检测绵羊目标并在2D占用图上代表它们的系统,其最终目标是促进在UXV平台上自主牧羊。本文详细介绍了Blackboard System的开发,Blackboard System是一种用于自动目标检测和映射的软件解决方案。使用Python和C编程语言,Blackboard系统将单眼深度感测与自主目标检测,以产生全面的深度和目标图。这些地图是合并的,以产生从高架相机的角度捕获的操作区域的详细的2D鸟视图。黑板系统的独特功能是其模块化框架,它允许无缝更新或更换其深度传感和目标检测模块。

2024 ROBOTX的自主海洋系统...
I。多亏了不断增长的支持,阿莫尔(Amore)从入门级团队发展到了一支竞争激烈的球队,在比赛期间始终进入决赛,在Roboboat 2024和Virtual Robotx 2023中排名前五。Amore的工作涵盖了四个工程高级设计项目,研究课程,与其他机器人机构的国际合作,以及在北美大湖地区的机器人技术和生物学上发表的学术研究[1],[2]。

Darktrace 网络人工智能分析师:自主调查
通过结合使用监督式和无监督式机器学习以及深度学习方法和高级数学,Cyber AI Analyst 可以完成大量原本需要人类完成的繁重工作。它利用 Darktrace 世界级专家多年来在威胁调查中收集的见解来做出高度准确的决策,并首次向公众提供这些丰富的知识。