
XiaoMi-AI文件搜索系统
World File Search SystemCamera

轴P1388-LE盒子摄像头
Axis Edge Vault是基于硬件的网络安全平台,可保护轴心设备。它构成了所有安全操作取决于并提供保护设备身份,保护其完整性并保护敏感信息免受未经授权访问的功能的基础。例如,Secure Boot确保设备只能使用签名的OS启动,从而防止物理供应链TAMPERING。使用签名的OS,该设备还可以在接受安装之前验证新设备软件。和安全的密钥库是用于保护安全通信的加密信息的关键建筑块(IEEE 802.1X,https,axis设备ID,访问控制键等)如果违反了恶意提取。通过常见的标准或FIPS 140认证的基于硬件的加密计算模块提供安全的密钥库和安全连接。

UG125:EFM8BB3-SLSTK2022A用户指南
4:00 3:59 3:58 3:57 3:56 3:55 3:54 3:53 3:52 3:51 3:50 3:49 3:48 3:47 3:46 3:45 3:44 3:43 3:42 3:41 3:40 3:39 3:38 3:37 3:36 3:35 3:34 3:33 3:32 3:31 3:30 3:29 3:28 3:27 3:26 3:25 3:24 3:23 3:22 3:21 3:20 3:19 3:18 3:17 3:16 3:15 3:14 3:13 3:12 3:11 3:10 3:09 3:08 3:07 3:06 3:05 3:04 3:03 3:02 3:01 3:00 2:59 2:58 2:57 2:56 2:55 2:54 2:53 2:52 2:51 2:50 2:49 2:48 2:47 2:46 2:45 2:44 2:43 2:42 2:41 2:40 2:39 2:38 2:37 2:36 2:35 2:34 2:33 2:32 2:31 2:30 2:29 2:28 2:27 2:26 2:25 2:24 2:23 2:22 2:21 2:20 2:19 2:18 2:17 2:16 2:15 2:14 2:13 2:12 2:11 2:10 2:09 2:08 2:07 2:06 2:05 2:04 2:03 2:02 2:01 2:00 4:00 1:59 1:58 1:57 1:56 1:55 1:54 1:53 1:52 1:51 1:50 1:49 1:48 1:47 1:46 1:45 1:44 1:43 1:42 1:41 1:40 1:39 1:38 1:37 1:36 1:35 1:34 1:33 1:32 1:31 1:30 1:29 1:28 1:27 1:26 1:25 1:24 1:23 1:22 1:21 1:20 1:19 1:18 1:17 1:16 1:15 1:14 1:13 1:12 1:11 1:10 1:09 1:08 1:07 1:06 1:05 1:04 1:03 1:02 1:01 1:00 0:59 0:58 0:57 0:56 0:55 0:54 0:53 0:52 0:51 0:50 0:49 0:48 0:47 0:46 0:45 0:44 0:43 0:42 0:41 0:40 0:39 0:38 0:37 0:36 0:35 0:34 0:33 0:32 0:31 0:31 0:29 0:28 0:27 0:27 0:26 0:25 0:25 0:23 0:23 0:22 0:22 0:21 0:21 0:21 0:20 0:20 0:20 0:19 0:18 0:17 0:17 0:16 0:15 0:15 0:14 0:14 0:12 0:12 0:11 0:11 0:11 0:11 0:110 0:00:00:00 0:00 00000000000000000000000000000000000000000090000000900000900090009009090日0000000000000000000000000000000009000000900009000900900M 0:02 0:01 4:00


管电压对旋转X射线阳极侵蚀的影响
本论文旨在为有视觉障碍的个体开发一个负担得起的立体视频导航系统。通过解决预算限制内的实际实施挑战,该研究旨在探索在视觉上受损的社区中使用双目摄像机在辅助技术中的可行性。立体视觉系统项目涉及对其技术和局限性的广泛研究,尤其是专注于双眼相机设置和机器学习。组装的立体声视觉设备利用开源计算机视觉库(OPENCV)进行对象识别和视频处理,启用距离计算(深度估计)。该项目具有双眼摄像机的持有人,并为用户提供了控制器形状的反馈系统。使用计算机辅助设计(CAD)软件实心边缘和三维(3D)打印的设计结合了振动电动机,以传达环境特性和障碍物接近用户。实施后,进行了实际测试,并评估了模块。项目的结果是针对双眼相机的完整设计,也是一个能够向用户提供信息的触觉反馈系统,从而使经过简单对象的导航能够。通过机器学习,该信息包括纸板箱的检测以及这些盒子的深度估计,这些盒子是根据校准和三角测量计算得出的。深度估计不会产生准确的结果,但是机器学习表现出很高的熟练程度,可以识别纸板箱。实际测试的结论表明,如果在该主题内完成了进一步的深入探索,则可以将双眼摄像机实施并发展为视觉障碍者的技术援助。

IP Dome Pro TC 符合性证书...
TC-C35MQ、TC-C32MG、TC-C38MS、TC-C35MS、TC-C32MN、TC-C32MP、TC-C32MS、TC-C34MN、TC-C34MS、TC-C34MP、TC-C35MN、TC-C35MP、TC-C38MP
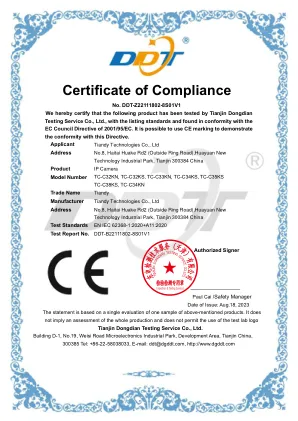
IP圆顶摄像机的合规证书,Super-1 TC-C34KN-I3-AEY-2812 Tiandy,4MP,Varifocala,IR 30m,麦克风,microSD,Poe,ip66 >
测试服务有限公司,具有上市标准,并符合2001/95/EC的EC理事会指令。可以使用CE标记来证明与该指令的一致性。
使用机器学习的安全摄像机对象检测的系统分析
现代移动对象跟踪和识别技术已得到很大改进,帮助机器人技术,媒体生产,生物学研究,视频监控和身份验证系统等广泛的行业。尽管低分辨率视频录像(例如动态背景,照明,遮挡和阴影)存在持续的问题,但这些电影提供了直接的好处,例如减少处理,传输和存储要求。两相对象检测器(例如RCNN)过去很普遍并且成功。,新的发展将单相检测器及其相关算法带到了大多数两相检测器的最前沿。yolo爆炸(Yolo)已被广泛用于对象识别和检测,始终优于其两相检测器对应物[1,2,3]。该领域的这种转变主要是由机器学习(人工智能(AI)(ML)的一个分支)驱动的。使系统能够从以前的性能中发展和学习而无需明确编程。它对于对象识别的主题至关重要[4]。可以构建可靠的对象检测系统,因为机器学习算法能够识别大量标签
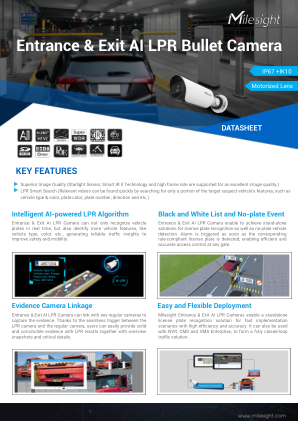
出入口 AI LPR 子弹头摄像机
卓越的图像质量(支持星光传感器、智能红外 II 技术和高帧率,以获得出色的图像质量。) LPR 智能搜索(通过搜索目标嫌疑车辆的部分特征,如车辆类型和颜色、车牌颜色、车牌号、方向等,即可快速找到相关视频)

使用LIDAR和单眼摄像头数据用于移动机器人的Orbslam扩展,用于猛击无探测器
摘要:移动自主机器人需要准确的地图来实时导航和做出明智的决定。猛击(同时定位和映射)技术允许机器人在移动时构建地图。但是,在复杂或动态的环境中,SLAM可能具有挑战性。本研究提出了一个名为Scramble的移动自主机器人,该机器人根据两个传感器的数据融合使用SLAM:Rplidar A1M8 LIDAR和RGB摄像机。如何使用数据融合来提高映射,轨迹计划和移动自动机器人障碍物检测的准确性?在本文中,我们表明,视觉和深度数据的融合显着提高了映射,轨迹计划和移动自主机器人的障碍物检测的准确性。这项研究通过引入基于数据融合的SLAM方法来帮助自主机器人导航的发展。移动自主机器人用于各种应用程序,包括包装交付,清洁和检查。开发更健壮,更准确的SLAM算法对于在具有挑战性的环境中使用这些机器人至关重要。