
XiaoMi-AI文件搜索系统
World File Search SystemIntelligence

生成人工智能和评估战略决策
致谢:我们感谢战略教授在评估商业模式方面的帮助。我们感谢Sen Chai,Vivianna Fang He,Isabel Fernandez-Mateo和Dan Sands。我们还要感谢AI和战略联盟,德鲁伊24,HBS Idea-X,Mad Conference,Oxford Human-Algorithm互动研讨会,战略科学会议和Sumantra Ghoshal会议的会议。所有作者都同样贡献。

课程计划1:什么是人工智能?
a。简要讨论AI的使用以及我们周围的情况。全天,学生将接受独特的案例研究,以捕捉澳大利亚的AI使用方式;在我们的家中,当地社区和我们的自然环境中。2。2分钟。 询问学生在听到“人工智能”一词时对他们的看法。 在接下来的几个幻灯片中,我们将分别定义这两个单词,然后提出一个AI的定义。 3。 2分钟。 要为AI提出一个很好的定义,我们应该分别看每个单词。 人造一词用于描述不自然且通常由人制作的东西。 有班级共享“人造”事物的示例。 使用白板或图表纸写下他们提出的定义或示例。 (人造食物,人造身体部位等) 如果没有人提出它,请确保出现技术,机器和机器人。 4。 2分钟。 继续进行智力。 智能与利用您的思想去做诸如了解正在发生的事情,应用知识,解决问题并发挥创造力有关的事情(没有简单的智能定义!) 让班级分享他们所描述为聪明的行动。 确保您在不仅仅是“获得良好成绩”的领域中考虑智力。 如果没有人明确说他们,请确保您写入理解,学习和计划的能力。 5。 1分钟。 6。 2分钟。2分钟。询问学生在听到“人工智能”一词时对他们的看法。在接下来的几个幻灯片中,我们将分别定义这两个单词,然后提出一个AI的定义。3。2分钟。 要为AI提出一个很好的定义,我们应该分别看每个单词。 人造一词用于描述不自然且通常由人制作的东西。 有班级共享“人造”事物的示例。 使用白板或图表纸写下他们提出的定义或示例。 (人造食物,人造身体部位等) 如果没有人提出它,请确保出现技术,机器和机器人。 4。 2分钟。 继续进行智力。 智能与利用您的思想去做诸如了解正在发生的事情,应用知识,解决问题并发挥创造力有关的事情(没有简单的智能定义!) 让班级分享他们所描述为聪明的行动。 确保您在不仅仅是“获得良好成绩”的领域中考虑智力。 如果没有人明确说他们,请确保您写入理解,学习和计划的能力。 5。 1分钟。 6。 2分钟。2分钟。要为AI提出一个很好的定义,我们应该分别看每个单词。人造一词用于描述不自然且通常由人制作的东西。有班级共享“人造”事物的示例。使用白板或图表纸写下他们提出的定义或示例。(人造食物,人造身体部位等)如果没有人提出它,请确保出现技术,机器和机器人。4。2分钟。 继续进行智力。 智能与利用您的思想去做诸如了解正在发生的事情,应用知识,解决问题并发挥创造力有关的事情(没有简单的智能定义!) 让班级分享他们所描述为聪明的行动。 确保您在不仅仅是“获得良好成绩”的领域中考虑智力。 如果没有人明确说他们,请确保您写入理解,学习和计划的能力。 5。 1分钟。 6。 2分钟。2分钟。继续进行智力。智能与利用您的思想去做诸如了解正在发生的事情,应用知识,解决问题并发挥创造力有关的事情(没有简单的智能定义!)让班级分享他们所描述为聪明的行动。确保您在不仅仅是“获得良好成绩”的领域中考虑智力。如果没有人明确说他们,请确保您写入理解,学习和计划的能力。5。1分钟。 6。 2分钟。1分钟。6。2分钟。2分钟。连接两个想法,与班级共享人工智能的建议定义,并检查每个人是否同意该定义。介绍了AI的5个大想法。这种AI模型来自K-12计划的AI,并提供了与人工智能有关的5个关键特征和概念。即;感知,代表和推理,学习,自然互动和社会影响。我们将在每个课程中回报这些想法。目前,我们使用模型来建立5件事,AI可以做:

通过控制和设计共选
软机器人利用合规的材料以灵活的方式与复杂和不确定的环境相互作用,从而可以操纵脆弱的物体并与生物的安全相互作用。它们的适应性推动了医学和制造等领域的创新。设计软机器人即使对于经验丰富的设计师,由于其非线性材料,多物理耦合,多个身体与环境之间的复杂相互作用及其许多自由度,即使对于经验丰富的设计师来说也很具有挑战性。这解释了为什么软机器人技术中的第一批设计受到自然的启发,模仿了诸如蠕虫或章鱼之类的软动物。软体能够符合硬对象并重新配置DI FF任务,然后将控制的重要部分委派给身体。与刚性机器人不同,体现的智能仍然是软机器人技术中的新兴话题。但是,很明显,可以很好地适应其环境的代理商可以快速学习智能行为。本文摆脱了传统的训练控制和敏捷性的关注,旨在通过将人工智能与软机器人设计联系起来来应对控制挑战。软机器人技术领域在建模,控制和设计方面提出了许多挑战。Inria Lille的除霜团队已经开发了几种有限元方法(FEM)的工具来应对这些挑战,从而可以准确地模拟软机器人。这些工具已用于低级控制,并在制造前评估了软机器人设计。此探索需要解决一些挑战。在这项工作中,应用了各种基于FEM的仿真和数值优化工具来探索软机器人的计算设计。设计空间必须非常大,才能探索相关的设计,但也受到了足够的限制,以使优化问题可以解决。开发相关的数学适应性功能对于准确评估软机器人设计的性能和效果至关重要。鉴于计算设计算法的重要数据要求和准确模拟的计算费用,我们旨在通过选择平衡计算时间和准确性的模型或使用学习技术来加速FEM模拟来加快模拟的速度。本论文探讨了软机器人的计算设计,重点是对数值结果的模拟到真实性。解决了两个参数软操作器的设计优化,一个具有嵌入式传感器,另一个具有自动接触功能。随着控制任务,环境和设计空间变得更加复杂,计算负担增加。这激发了从FEM模拟中学到的替代模型的发展,以表征软机器人的设计和控制。通过各种情况证明了该模型的适用性,特别是对气动操纵器的嵌入式控制和软操作器的计算设计。此外,这项工作的一个关键目标是开发工具以选择软机器人设计和控制。

推动东方人工智能技术...
13 AllAfrica。(2023 年)。坦桑尼亚:司法机构关注司法交付中的人工智能。检索日期:2023 年,来自 https://allafrica.com/stories/202201170099.html#:~:text=THE%20Judiciary%20is%20investing%20heavily,of%20justice %20to%20the%20public

人工智能,预期行动和气候风险融资:保护
关键结果:授权埃塞俄比亚,卢旺达和乌干达的国家和地方机构能够采取积极主动,可扩展和可持续的行动,以期待和应对极端气候和与天气有关的事件。展示了概念证明,展示了如何建立可持续的预警和金融保护系统,这些系统可以有效地最大程度地减少越来越严重和频繁的洪水和干旱造成的可预测损失和损害,尤其是通过使用AI。通过提供这些综合方法的有效性和可扩展性的证据,该项目旨在保护生活,粮食安全和生计,同时促进东非东部的弹性。该项目将通过以下两个相互联系的组成部分来实现这一目标:i)利用人工智能(AI)来增强国家预警系统,从而更好地预测,更广泛的预测,并激活预先安排的融资和行动以减少极端气候事件的不利影响; ii)支持将AA和预测指数保险结合起来的全面国家气候风险融资策略,以在危机时间表中提供强大的保护。支持的理由:该项目直接在世界上分享了关于气候脆弱国家建立弹性的整体优先事项。具体来说,这与丹麦的意图有关预防人道主义危机并在人道主义危机之前和之后成为强有力的伴侣,包括通过提高长期可持续可持续性联系方法,通过解决气候变化作为脆弱性的潜在因素。此外,通过在埃塞俄比亚,卢旺达和乌干达的国家和地方所有权中增强气候弹性,赋予丹麦政府的优先加强Nexus方法,从而降低了气候变化并降低当地对气候和天气相关的冲击的脆弱性,包括在流离失所的环境中,包括。主要风险和挑战: - 2024年的WFP组织变化,总体预算紧张,导致着专注于直接人道主义救济工作的压力,因此导致了弹性建筑计划和项目的下调。

entaction的五个支柱是共同创造人工智能的理论框架
本文提出了ENACTION的认知科学范式,作为共同创造性艺术智能(AI)的理论框架。eNACTION描述了通过在感知过程中与环境的相互作用与环境的相互作用出现的含义。eNACTION与信息处理(IP)认知理论不同,因为它不采用计划,而是精通和定位的含义构建过程。本文认为,可以用作设计,评估和描述共同创造的AI系统的理论基础。描述了五个支柱:自治,感知,实施,出现和经验。每个类别都应用于共同创造的AI,以创建一个描述性框架,以分类和系统地描述共同创造的AI系统。通过文献进行了20个共同创造的AI系统,包括Chatgpt,稳定扩散和Google的双子座。为每个颁发类别提供了设计建议。
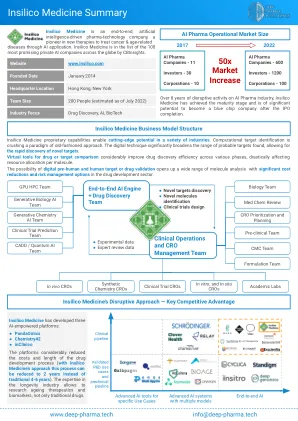
Insilico Medicine 摘要 - 深度医药情报
Insilico Medicine 专有功能使各种行业都具备尖端潜力。计算靶标识别正在打破传统方法的范式。数字技术大大拓宽了可能发现的靶标范围,从而可以快速发现新靶标。用于药物或靶标比较的虚拟工具大大提高了各个阶段的药物发现效率,极大地影响了每个分子的资源分配。数字化前人类和人类靶标或药物验证的可能性开辟了广泛的分子分析,并显著降低了药物开发领域的成本并提供了风险管理选项。
用计算机视觉和人工智能革新医学成像
Revolutionising Medical Imaging with Computer Vision and Artificial Intelligence Edited by Seema Bhatnagar, Priyanka Narad, Rajashree Das and Debarati Paul This book first published 2024 Cambridge Scholars Publishing Lady Stephenson Library, Newcastle upon Tyne, NE6 2PA, UK British Library Cataloguing in Publication Data A catalogue record for this book is available from the British Library Copyright © 2024年,Seema Bhatnagar,Priyanka Narad,Rajashree Das,Debarati Paul和本书保留的所有权利。未经版权所有者事先许可,以任何形式或以任何形式或以任何形式(任何形式),以任何形式或以任何形式的方式,以任何形式或以任何形式)复制了本书的一部分,以任何形式或以任何形式或以任何方式传输。ISBN:978-1-0364-1061-2 ISBN(电子书):978-1-0364-1062-9ISBN:978-1-0364-1061-2 ISBN(电子书):978-1-0364-1062-9

人工智能的安全完整性水平
摘要。人工智能(AI)和机器学习(ML)技术正在迅速采用以在关键系统中执行与安全有关的任务。这些基于AI的系统构成了重大挑战,特别是在其保证方面。在国际公认的标准中定义的现有安全方法,例如ISO 26262,UL 4600,EN 50126和IEC 61508,尚未提供有关如何确保基于AI的系统的详细指南。对于常规(非AI)系统,这些标准采用了“严格水平”(LOR)方法,随着与系统相关的风险增加,需要越来越多的苛刻的工程活动。本文提出了对现有LOR的扩展,该扩展是由基于AI的组件执行的任务的复杂性。的复杂性是根据输入熵和输出非确定性评估的,然后与分配的安全完整性水平(SIL)相结合以产生AI-SIL。应将AI-SIL用作LOR保证方法的一部分,以确定基于AI的系统的开发和验证的适当措施和技术。通过几个自动驾驶的示例说明了所提出的扩展。

太空自动威胁情报共享(SATIS)
太空 ISAC 运营着一个监测中心,用于监测和向全球太空界报告所有威胁和危险信息。监测中心致力于分析、验证和融合来自不同来源的信息,以追踪对手在地面和太空中的活动。它通过从公开信息、政府合作伙伴共享的信息和成员提交的信息中提取和关联数据来实现这一目标。监测中心使用一组行业采用的框架来关联信息,特别是 MITRE ATT&CK、太空攻击研究与战术分析 (SPARTA) 和 STIX。