
XiaoMi-AI文件搜索系统
World File Search SystemInteract

在富营养化过程中气候变化与人为压力之间的相互作用 - 卷II
富营养化被认为是对全球河口和沿海生态系统健康的最大威胁之一。这是一种全球现象,对食物网,水质和水生化学反应有显着影响。富营养化是向河口和沿海地区供应生态系统生态能力的结果(Nixon,2009; Rabalais等,2009)。营养负荷也可能导致养分比的变化,这可能会在海洋生态系统中产生“不良干扰”。在这一目标中,至关重要的是,沿海地区可以实现良好的环境地位(GES)。引起沿海富营养化的驾驶员设置在多个人类诱发的压力源和富营养化的影响的较大框架内(例如生物多样性,生态系统降解,有害藻类绽放和底部水中的氧气表现出现的损失似乎受到与其他压力的协同作用的加剧,包括过度的压力,沿海沿海发育过度,沿海发育和气候驱动的升高,海水表面温度,海洋酸性和沿海沿岸排放。实际上,气候变化会影响养分的投入和行为,并可能加剧富营养化及其相关的负面影响(Statham,2012; Malone and Newton,2020; Rozemeijer等,2021)。富营养化对水生环境的健康的重要性及其与多种压力的联系导致汇编了当前的研究主题:“在富营养化过程中,气候变化与人为压力之间的局限性,第二卷”。然而,气候变化与富营养化之间的联系很复杂,主要与温度,风向模式,水文周期和海平面上升有关,导致淡水系统的淹没,地层的变化,流动时间和流动性时间和植物生产力,生产力,沿海风暴的活动,沿海风暴活动,物种和ecosys的变化(2012年)。

巡航起源 - 执法互动计划
巡航起源配备了一个传感器套件,该套件由相机,雷达和雷达(Radars and LiDars)组成,在原点的外部可见。类似于螺栓,外部传感器阵列使Cruise Origin可以收集有关其环境的信息并为系统的驾驶决策提供信息。原点是一台计算机,该计算机包括系统的“大脑”。计算机及其冗余备份,旅行时乘客将看不到或无法访问。自主技术是通过迅速综合传感器套件收集的信息来通过感知(了解环境),预测和计划(评估给定环境的车辆可能的安全路径或轨迹)和控制措施(驱动器操作)来告知行为的工作。有关巡航起源系统如何工作的更多信息,并被设计为安全驱动程序,请在此处和我们的引擎盖介绍中提供的GM安全报告中提供。3,4

CS592 人机交互教学大纲
每篇论文的演讲时间不应超过 30 分钟,这样我们才能有足够的时间进行讨论。演讲应侧重于阐述论文的动机、相关工作、工具/研究设计、研究问题、发现、局限性和未来工作。为了使您的演讲更具洞察力,请尝试以文献为中心,并告诉观众为什么首先提出这项工作,它如何增进人们对某个主题的理解,以及它与过去其他相关工作有何不同。我们还鼓励您将指定论文与您自己的研究联系起来。您应该准备一组问题(您可以自己提出问题,也可以基于其他学生在 Piazza 上发布的问题),并在演讲后与讲师一起根据这些问题共同主持课堂讨论。

55 英寸一体式 PCAP 交互式显示器,灵感源自技术,专为创意空间和共享而设计
用户控制图片(亮度、对比度、清晰度、背景级别、色调、颜色、降噪、伽玛选择、低蓝光、色温、颜色控制、过扫描、图片重置)、屏幕(缩放模式、自定义缩放、屏幕重置)、音频(平衡、高音、低音、音量、音频输出(线路输出)、最大。音量,最小。音量、静音、音频重置、音频输出同步、扬声器设置)、配置 1(Android 启动器、开启状态、触摸锁、触摸模式、鼠标模式、面板保存、RS232 路由、启动源、WOL、conf.1 重置、恢复出厂设置)、配置 2(OSD 超时、OSD H 位置、OSD V 位置、系统旋转、信息 OSD、徽标和动画、徽标设置、动画设置、显示器 ID、显示器信息、HDMI 版本、conf.2 重置)、高级选项(信息亭模式、侧边栏、无信号图像、电动支架、红外控制、电源 LED 灯、风扇、关闭定时器、时间表、单线 HDMI、单线 HDMI 关闭、故障转移、语言、OSD 透明度、省电、高级选项重置)

双AI:用于群体活动识别的双路径参与者交互学习
学习多个参与者之间的时空关系对于群体活动识别至关重要。不同的群体活动通常会展示视频中参与者之间的多样化互动。因此,从时空参与者演化的单一视角来建模复杂的群体活动往往很困难。为了解决这个问题,我们提出了一个独特的双路径参与者交互 (Dual-AI) 框架,它以两种互补的顺序灵活地排列空间和时间变换器,通过整合不同时空路径的优点来增强参与者关系。此外,我们在 Dual-AI 的两个交互路径之间引入了一种新颖的多尺度参与者对比损失 (MAC-Loss)。通过帧和视频级别的自监督参与者一致性,MAC-Loss 可以有效区分单个参与者表示,以减少不同参与者之间的动作混淆。因此,我们的 Dual-AI 可以通过融合不同参与者的这些判别特征来增强群体活动识别。为了评估所提出的方法,我们在广泛使用的基准上进行了大量实验,包括排球 [ 21 ]、集体活动 [ 11 ] 和 NBA 数据集 [ 49 ]。所提出的 Dual-AI 在所有这些数据集上都实现了最佳性能。值得注意的是,所提出的 Dual-AI 使用 50% 的训练数据,其性能优于许多近期使用 100% 训练数据的方法。这证实了 Dual-AI 在群体活动识别方面的泛化能力,即使在有限监督的具有挑战性的场景下也是如此。
在线语言教室中的互动模式
摘要在线第二语言教学近年来蓬勃发展,在技术能力和COVID-19大流行导致的教学方式的强迫变化的帮助下。这种转变强调了互动在在线教育学中的关键作用。研究表明,增加学生与讲师之间互动的机会增加对于培养第二语言获取(SLA)至关重要。但是,很少有研究量化在线语言教学中的不同类型的相互作用的产生,尤其是在经验丰富的讲师中。本研究利用互动主义框架对在线西班牙语课程中的互动进行定量分析,并根据互动启动类型进行分类:指导者提出的参与(IPP),未提出的口头参与(UOP),未提及的文本参与(UTP),即聊天(即,聊天的时间段)(即,均一次的范围)(即及时的范围),并在展示范围(ever),并在展示范围(即及格)。这些转弯)。数据包括在英国一所远程学习大学中跨越熟练的LEV ELS和课程类型的同步L2西班牙语教学的视频记录。课程类型包括语法研讨会和考试准备。结果表明,在线语言课程中的互动模式受熟练程度和课程类型的影响。较低的熟练度学生更频繁地从事互动程序,而参与扩展话语的能力取决于Spe cific活动/课程类型。这项研究有助于解决除英语(Lote)以外的LAN Guages的互动和语言教学研究的缺乏。
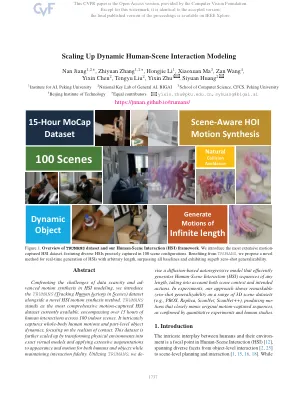
扩展动态的人类场景相互作用建模
已经取得了显着的迈进,该领域显然是由于缺乏高质量数据集而导致的。早期数据集(如Pigraphs [39]和Prox [16])启动了探索,但受到可扩展性和数据质量的约束。MOCAP数据集[14,30]使用Vicon等复杂的设备优先考虑高质量的人类运动限制。但是,他们通常缺乏捕获多样化和沉浸式的HSI。通过RGBD视频录制的可扩展数据集提供了更广泛的实用程序,但受到人类姿势和对象跟踪质量较低的阻碍。合成数据集的出现[1,3,4,55]提供了成本效率和适应性,但无法封装完整的现实HSI频谱,尤其是在捕获动态3D触点和对象跟踪时。为了应对这些挑战,这项工作首先引入了trumans(t rack hum a um a u u u u u u u u u u u u u u a ctio n s in s cenes)数据集。Trumans成为最广泛的运动捕获HSI数据集,涵盖了15个小时以上15个小时的室内场景中的各种相互作用。它捕获了全身的人类动作和部分级别的对象动力学,重点是接触的现实主义。通过将物理环境复制到准确的虚拟模型中,可以进一步增强此数据集。外观和运动的广泛增强都应用于人类和物体,以确保相互作用的高度有限。接下来,我们设计了一个计算模型,通过将场景和动作作为条件同时采取行动来应对上述挑战。我们对杜鲁士数据集和运动合成方法进行了全面的交叉评估。特别是,我们的模型采用自回归的条件扩散,场景和动作嵌入作为征用输入,能够产生任意长度的运动。为了整合场景上下文,我们通过在本地化的基础上查询全局场景的占用来开发有效的场景感知者,这在导航杂乱的场景时表现出了3D感知的碰撞避免的强大效率。为了将框架的动作标签合并为条件,我们将时间特征集成到动作片段中,使模型在粘附在给定的动作标签时随时接受指令。场景和动作条件的这种双重整合增强了我们方法的可控性,为在3D场景中合成合理的长期运动提供了细微的界面。将trumans与现有人物进行比较,我们证明了杜鲁士人明显提高了最先进的方法的性能。此外,我们的方法在定性和定量上进行了评估,超过了现有的运动综合方法,其质量和零击性能力在看不见的3D场景上,非常接近原始运动捕获数据的质量。除了运动合成之外,杜鲁士人已经针对人类的姿势和接触估计任务进行了基准测试,证明了其多功能性并将其确立为一系列未来的研究努力的宝贵资产。
您说话时开车:在自动驾驶汽车中启用与大语言模型的人类互动
自动驾驶汽车的未来在于以人为中心的设计和先进的AI Capabilies。未来的自动驾驶汽车不仅会跨乘客,而且还将互动并适应他们的欲望,从而使旅程变得舒适,有效且令人愉悦。在本文中,我们提出了一个新颖的框架,该框架利用大型语言模型(LLMS)来增强自动驾驶汽车的决策过程。通过整合LLMS的自然语言能力和上下文理解,专业工具使用,协同推理,并与自动驾驶汽车的各种模块进行作用,该框架旨在将LLMS的先进语言和推理能力无缝整合到自动驾驶中。拟议的框架具有革新自动驾驶汽车运行方式,提供个性化援助,持续学习和透明决策的潜力,最终为更安全,更有效的自动驾驶技术做出了贡献。

人工智能立场:跨越人机交互的未知领域?
摘要。尽管即使是非常先进的人工系统也无法满足人类成为社会互动适当参与者所需的苛刻条件,但我们认为并非所有人机交互 (HMI) 都可以适当地简化为单纯的工具使用。通过批评标准意向性主体解释的过于苛刻的条件,我们建议采用一种最小方法,将最小主体归因于某些人工系统,从而提出将采取最小联合行动作为社会 HMI 的案例。在分析此类 HMI 时,我们利用了丹尼特的立场认识论,并认为出于多种原因,采取意向性立场或设计立场可能会产生误导,因此我们建议引入一种能够捕捉社会 HMI 的新立场——人工智能立场。

AI和Human-AI互动医学和医疗保健
“ AI的准确而复杂的图片(与其流行的描述竞争)在开始时,由于难以钉住人工智能的精确定义而受到阻碍。……奇怪的是,缺乏精确的,普遍接受的人工智能定义可能帮助该领域以不断加剧的速度发展,开花和前进。AI的从业人员,研究人员和开发人员的指导下是一种粗略的方向感,并且必须“继续下去”。尽管如此,定义仍然很重要,而尼尔斯·尼尔森(Nils J. Nilsson)提供了一个有用的定义:“人工智能是致力于使机器变得聪明的活动,而智能是使实体能够在其环境中适当和远见的质量。” [1]” [2]