
XiaoMi-AI文件搜索系统
World File Search SystemInteract

CS592 人机交互教学大纲
每篇论文的演讲时间不应超过 30 分钟,这样我们才能有足够的时间进行讨论。演讲应侧重于阐述论文的动机、相关工作、工具/研究设计、研究问题、发现、局限性和未来工作。为了使您的演讲更具洞察力,请尝试以文献为中心,并告诉观众为什么首先提出这项工作,它如何增进人们对某个主题的理解,以及它与过去其他相关工作有何不同。我们还鼓励您将指定论文与您自己的研究联系起来。您应该准备一组问题(您可以自己提出问题,也可以基于其他学生在 Piazza 上发布的问题),并在演讲后与讲师一起根据这些问题共同主持课堂讨论。

铅主导的超精细相互作用影响卤化物钙钛矿中的载流子自旋动力学
其在光伏应用领域的研究引起了人们的兴趣,因为它们的量子效率已经达到了 25.5% [1],而且还扩展到辐射传感 [2,3] 和各种光电设备。[4–7] 达到高质量 MAPbI 3 、FAPbI 3 和 CsPbI 3 单晶的极限,与 MA、FA 和铯 (Cs) 阳离子混合物的组合结构成为最先进的钙钛矿材料,提高了量子效率并将结构稳定性从几天延长到几个月。[2,8–10] 由于基本物理性质接近其母结构,因此所提出的 FA 0.9 Cs 0.1 PbI 2.8 Br 0.2 可作为铅卤化物钙钛矿类的有效模型系统。与传统的 III-V 和 II-VI 半导体相比,钙钛矿在某种意义上具有反转的能带结构:价带 (VB) 态由 s 轨道形成,而导带 (CB) 态由 p 轨道贡献。强自旋轨道耦合,特别是 Rashba 效应 [11–14] 也会交换电子和空穴的自旋特性。[15,16] 因此,与晶格核的超精细相互作用由空穴而不是电子主导。钙钛矿能带结构为光学跃迁提供了清晰的极化选择规则,因此结合

研究文章 将数字人文主义概念发展为人类与人工智能的互动
本研究的目的是建立数字人文主义作为互联网和人工智能范式背景下技术变革的驱动力,以人与数字技术之间的社会互动为基础。本文使用一般的哲学和特殊的科学认知方法,特别是分析、综合、概括和建模、结构和功能、敏捷、价值论、协同方法。使用这种方法分析了数字人文主义作为现代发展概念的概念基础,它不仅促进技术进步,而且还考虑到互联网和人工智能在人与技术的社会互动中的挑战和机遇。作者确定了数字人文主义的问题及其克服方法,旨在确保技术发展服务于个人的社会福祉并提高社会生活质量。作者分析了互联网和人工智能时代数字人文主义的新趋势,这些趋势可以提供信息、教育、医疗服务等,使人们的生活更加舒适和富有成效。数字人文主义的概念促进了技术与人类价值观和需求的融合。识别人工智能对技术变革和社会互动的影响有助于创造人道和公正的社会。

LGA -PLN -001_CRUISE AV(BOLT) - 执法互动计划-05.2024
Cruise AV的标志是其安全的硬件传感器套件,在外部可见。传感器套件不会在外部共享信息,不会通过云数据处理来跟踪或以任何身份保留第三方。这种传感器阵列使Cruise AV能够收集有关其环境的信息并告知系统的驾驶决策。在AV的后备箱内是组成系统“大脑”的计算机,并迅速综合了硬件套件收集的信息,以通过感知(了解环境),预测(评估给定环境的可能的安全路径或轨迹)和控制驾驶(驾驶驾驶员)(评估可能的安全路径或轨迹)。有关巡航自主系统如何工作的更多信息,并在此处的2022 Cruise安全报告中提供了一个安全的驾驶员。

通过交互式3D代创建想要的东西
最近进步[20,29,30]中的2D图像结构,以方法为例,例如在广泛的文本图像配对数据集中受过训练的扩散模型(例如,Laion-series [31]),在与文本提示符的一致性图像中取得了显着的前进。尽管取得了成功,但实现对图像产生的精确控制以满足复杂的用户期望仍然是严重的挑战。ControlNET [38]通过在特定条件数据集上进行微调修改Foun-odation-2D扩散模型来解决此问题,从而提供由用户特异性输入引导的微妙控制机制。另一方面,尽管有希望的进展[27,35],但与2D图像生成中遇到的那些相比,3D对象的生成更为复杂。al-尽管从透视感中观察到了进步,包括直接3D数据集[10,25]上的3D扩散模型,以及将2D扩散率提升到3D复位(例如NERF [21])通过SDS损失的技术优化[27],没有完全对生成Ob-Ob-ob-ob-ob-jects的控制。对初始文本提示或2D参考图像的依赖严重限制了发电的可控性,并且通常会导致质量较低。文本提示缺乏准确传达复杂3D设计的特异性;尽管2D参考图像可以告知3D重建,但它们并没有捕获3D结构的完整深度,可能导致各种意外的人类。此外,基于2D图像的个性化缺乏直接3D操纵可以提供的灵活性。这些障碍表明需要采取不同的策略。实现可控制的3D发电的直接想法是将控制网络调整为3D生成。但是,该策略遇到了重大障碍:(i)3D的控制信号本质上更为复杂,这使得与2D范式相比,有条件的3D数据集对构成的3D数据集进行了挑战; (ii)3D域中没有强大的基础模型,例如2D [20]的稳定扩散,阻碍了此时开发微调技术的可能性。结果,我们倾向于

知识表示和人类机器人互动领域知识的互动学习
本文介绍了在人机协作背景下代表,推理和交互式学习领域知识的综合体系结构。答案集Prolog是一种非单调逻辑推理范式,用于用不完整的comsense域知识来表示和理由,为任何给定目标计算计划并诊断出意外的观察。基于ASP的推理还用于指导以前未知的动作的互动学习以及编码负担能力,动作前提和效果的公理。此学习将主动探索,反应性动作执行和人类(口头)描述的输入观察以及学习的动作和公理用于后续推理。在模拟机器人上评估了架构,该机器人协助人类在室内域中。
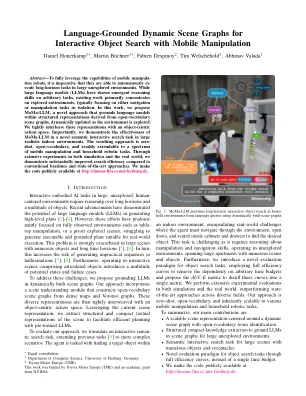
用移动操作的交互式对象搜索语言的动态场景图
摘要 - 为了充分利用移动操纵机器人的功能,必须在大型未探索的环境中自主执行的长途任务。虽然大型语言模型(LLMS)已显示出关于任意任务的紧急推理技能,但现有的工作主要集中在探索的环境上,通常集中于孤立的导航或操纵任务。在这项工作中,我们提出了MOMA-LLM,这是一种新颖的方法,该方法将语言模型基于从开放式摄影场景图中得出的结构化表示形式,随着环境的探索而动态更新。我们将这些表示与以对象为中心的动作空间紧密地交织在一起。重要的是,我们证明了MOMA-LLM在大型现实室内环境中新型语义交互式搜索任务中的有效性。最终的方法是零拍摄,开放式摄影库,并且可以易于扩展到一系列移动操作和家用机器人任务。通过模拟和现实世界中的广泛实验,与传统的基线和最新方法相比,我们证明了搜索效率的显着提高。我们在http://moma-llm.cs.uni-freiburg.de上公开提供代码。

交互式对话 - 包容性发展,共享...
过去五年来呈现了一系列全球紧急情况,这对妇女的经济福祉产生了不成比例的影响。朝着增加妇女参与劳动力的进步已经停滞不前,在妇女赋予妇女经济能力的其他方面的进步也减慢甚至逆转。的回应尚未得到充分的保护并保留了近几十年来的性别平等增长,这些趋势在低收入国家中令人震惊,这些国家继续面临诸如高债务水平,缺乏财政空间,外国援助和停滞经济的挑战。

植物微生物的可持续农业和...
It gives us immense pleasure to extend invitation to you to participate in the upcoming National Conference and Zonal Meet of Mid Eastern Zone of Indian Phytopathological Society (IPS-MEZ) on “ Plant Microbes Interaction for Sustainable Agriculture and Food Security” scheduled from January 3 to 4 2025 at Rani Lakshmi Bai Central Agricultural University (RLBCAU), Jhansi, Uttar Pradesh.rlbcau于2014年根据《 2014年中央农业大学法案》(Act No.2014年10月10日)。 与其他农业大学一样,RLBCAU具有在农业和盟友不同分支,从事农业研究,进行扩展教育计划并促进与国国和国际学术研究所的联系的关键目标。2014年10月10日)。与其他农业大学一样,RLBCAU具有在农业和盟友不同分支,从事农业研究,进行扩展教育计划并促进与国国和国际学术研究所的联系的关键目标。

在非线性培养基存在下与变形二项式场相互作用的四级三脚架原子的量子信息
摘要本文研究了一个四级三脚架原子系统的相互作用动力学,该系统耦合到Kerr-Medium内的Q呈现的二项式场状态。相互作用模型结合了时间依赖性耦合参数和引人入胜的参数,为描述原子野外相互作用提供了更适应性的框架。特别的重点放在研究Q的形式,时间依赖性耦合参数,失调参数和KERR非线性如何影响系统的保真度属性和线性熵动力学。我们的结果表明,所考虑的参数的影响对原子场纠缠和忠诚有重大影响。这些发现提供了对受控量子系统的宝贵见解,并具有量子信息处理和非线性量子光学器件中的潜在应用。