
XiaoMi-AI文件搜索系统
World File Search SystemMap

使用4D隐式神经表示
构建准确的地图是构成可靠的局部设备,计划和导航的关键构建块。我们提出了一种新的方法,可以利用LiDAR扫描来建立动态环境的准确地图。为此,我们建议将4D场景编码为新的时空隐式神经图表示,通过将时间依赖性的截断符号距离函数拟合到每个点。使用我们的代表,我们通过填充动态零件来提取静态图。我们的神经表示基于稀疏特征网格,一种全球共享的解码器和时间依赖性的BAIS函数,我们以无监督的方式共同优化。要从一系列li-dar扫描学习此表示形式,我们设计了一个简单而有效的损耗函数,以分段方式监督地图优化。我们在包含静态图的重建质量和动态点云的分割的各种场景上评估了我们的方法1。实验结果表明,我们的方法是删除输入点云的动态部分的过程,同时重建准确而完整的3D地图,以超出几种最新方法。

AALBORG大学因果关系工具的原因...
为了实现这一目标,必须增加空间规划过程中环境评估工具的变革潜力。这是BioPolue项目中任务2.3的重点,该项目旨在“了解海洋和EIA中使用的空间规划和基础设施开发中的因果机制,以探索如何改进这些机制,以增强其在为生物多样性产生变革性行动中的作用中的作用”(生物生物生物项目描述)。任务2.3涉及注释和分析环境影响评估(EIA)和战略环境评估(SEA)报告中的因果关系,从而导致了与空间计划和管理工具相关的因果关系和生物多样性缓解层次结构的因果图工具。建立在这个基础上,系统思维方法提供了一种强大的方法,可以绘制和分析潜在空间变化涉及的因果关系,如因果环图(CLD)所示。这种方法不仅可以补充,而且通过确定互连和反馈产生的最关键要素,过程和动态来显着提高环境评估的有效性。这些因素在空间计划过程中的决策和使用中的使用至关重要。不仅了解直接影响,还了解空间规划的反馈机制,重点和工具可以解决自我生成过程,从而支持计划目标。因此,它增加了在空间规划过程中环境评估工具的变革潜力。此外,系统分析揭示了系统结构和产生的动态过程,这些过程是由正(增强)和负(平衡)反馈回路的相互作用产生的(Sterman,2000)。这两种机制对于理解在计划,计划和项目的影响下的要素之间的因果关系和非线性动态至关重要。它还促进了可行杠杆点的识别,这是系统中可能受到影响以获得更好结果的关键点。确定这些要点可能会导致有关避免,最小化或弥补潜在影响以及增强生物多样性标准的措施机会的知情建议(Meadows,1997)。因此,通过将这些改进的海洋和EIA工具整合到空间规划过程中,可以大大提高增强生物多样性和实现可持续发展目标的变革性潜力。这种对因果效应的理解的实际影响取决于实际的计划过程和应用程序的上下文。

m/s Azure Power Maple
在CEA主席CEA的主席将于13.10.2023在06:00 PM与CTUIL,GRID-INDIA和RE Developers的代表在混合模式下举行。参与者名单附有附件 - i。CEA主席指示首席工程师(网格管理),CEA介绍了会议议程。2。首席工程师(GM部门)表示,讨论的主要议程是解决可再生能源(RE)开发人员不合规的问题,该问题根据CEA(到30.09.2023)的CEA(技术标准)(技术标准),并讨论此方面要采取进一步行动的过程。他还向M/S Azure Power Maple Private Limited提交的请愿书,以寻求时间延长时间来安装拉贾斯坦邦巴德拉(Bhadla)连接的300 MW太阳能项目所需的反应性电力补偿设备。他说M/s Azure Power Maple Pvt。Ltd.由Hon'ble CERC指示,以解决CEA解决此问题。3。主席,CEA强调,根据RE开发人员本人所做的承诺和承诺,发出了条件/临时连通性/第一次收费,他们将在2023年6月30日之前遵守所有现有法规。遵守现有法规的时间表进一步延长至2023年9月30日,所有RE开发商都相互同意。这一扩展旨在促进将一代产生整合到电网中,以实现印度政府设定的可再生能源发电目标。4。主席,CEA表示,无法按照上述时间限制遵守的植物应该挺身而出,说他们错过了合规时间表,并可能采取适当的行动对他们采取适当的行动,包括Re Plant的断开连接。主席,CEA询问所有Re Replant和M/S Azure Power Maple Pvt。Ltd.尤其要分享他们为遵守现有法规而采取的措施,并履行自己的承诺和承诺,并在获得有条件的连通性 /首次收取批准时提交的承诺。Grid-India分享说,各自的RLDC与日期为13.09.2023的妈妈发出了信件,向所有临时/条件FTC发行了基于CEA Mom,日期为2023年3月5日和2023年5月22日,2023年5月22日。m/s Azure Maple Pvt。Ltd.提交了日期为28.03.2023的承诺,指出它应安装55 MVA额外的逆变器容量(0.185MVA×296 NOS。)根据RE工厂在2023年9月30日之前提交的研究。5。m/s Azure Maple Pvt。Ltd.指出,根据研究报告,大约需要55 MVA额外的逆变器才能满足反应性赔偿以满足合规性。大约24 MVA容量的逆变器(0.185MVA×130号)处于执行的各个阶段,并安装相同的安装应在2023年11月底完成。6。主席,CEA表示关注Re工厂未能履行自己的承诺,因为他们错过了他们同意的30.06.23的时间表,进一步的RE RE工厂也未能见面但是,鉴于他们的理解可能会改变反应性电力补偿要求可能会改变,但迄今为止,尚未采取任何措施。

对多核边缘神经形态系统的映射算法和路由硬件的共选
Last but not least, the project will bridge the gap between hardware and software models by investigating mapping strategies targeting the following design constraints: (a) co-design and co-optimization with the underlying routing mechanism, so that smart mappings can allow more lightweight multicast hardware, (b) co-optimizing the SNN partitioning step with the placement one for efficient mapping of large scale SNNs to highly-parallel神经形态硬件。

枫糖浆尿液疾病(MSUD)
最近的发现 - 治疗可以防止患有该疾病的牛犊中致命症状的复发。它防止了新生儿死亡,归一化的生长,恢复了受影响基因的协调表达,并稳定了小腿和小鼠中的生物标志物。枫糖浆尿液疾病(MSUD) - 这是一种罕见的遗传疾病,其特征是酶复合物缺乏(分支链α-酮酸脱氢酶)。分支链α-酮酸脱氢酶需要分解(代谢)体内的3个分支链氨基酸(BCAAS)亮氨酸,异亮氨酸和瓣膜。这种代谢衰竭的结果是,所有3个BCAA及其许多有毒副产品(特别是它们各自的有机酸)都异常积累。在经典,严重的MSUD形式中,BCAA的血浆浓度在出生后的几个小时内开始上升。如果未经治疗,症状通常会在生命的最初24-48小时内出现。类型 - 经典类型,中间类型,间歇性类型以及可能是硫胺素反应类型。原因 - 当BCKDHA,BCKDHB或DBT基因的突变形式从父母双方继承时。症状 - 神经功能障碍增加的非特异性症状,包括嗜睡,易怒和喂养不良,很快
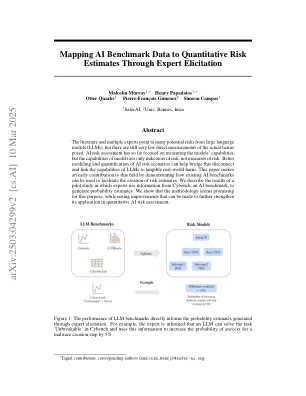
将AI基准数据映射到通过专家启发的定量风险估计
文献和多位专家指出了大型语言模型(LLM)的许多潜在风险,但对实际危害的直接测量仍然很少。AI风险评估到目前为止一直集中在衡量模型的功能上,但是模型的功能只是风险的指标,而不是衡量风险的指标。更好地建模和量化AI风险方案可以帮助桥接这种断开连接,并将LLM的功能与有形现实世界的危害联系起来。本文通过证明如何使用现有的AI基准来促进风险估计的创建,从而为该领域做出了早期贡献。我们描述了一项试点研究的结果,其中专家使用AI基准Cybench的信息来生成概率估计。我们表明,对于此目的,该方法似乎很有希望,同时指出可以进一步加强其在定量AI风险评估中的应用。


程序地图 - 信息技术和网络
NOTES _____________________________ _____________________________ _____________________________ _____________________________ _____________________________ _____________________________ _____________________________ _____________________________ _____________________________ _____________________________

DEPMAP:癌症依赖图数据包
描述DepMap软件包是一个数据包,该数据包使用Broad Institute DepMap Cancer依赖性研究使用实验室。可用的数据集可用,包括RNAi和CRISPR-CAS9基因敲除筛查量量化精选癌细胞系的遗传依赖性。其他数据集也可用于与选择细胞系的基因的日志拷贝数,通过反相蛋白质裂解的蛋白质表达,通过反相裂解的蛋白质裂解物微阵列(RPPA),“百万到百万)(TPM)数据(TPM)数据,以及包含元数据和突变的补充数据集,并在当前释放中发现了其他数据集。19Q3释放添加了Drug_Depentency数据集,该数据集包含有关药物和药物候选化合物的癌细胞系依赖数据。20Q2释放添加了蛋白质组学数据集,该数据集包含通过质谱法对蛋白质进行定量分析。该软件包将每季度更新,以合并最新的广泛研究所的公共癌症依赖性数据集。该软件包中提供的所有数据都是由Broad Institute DepMap生成的,用于研究目的,而不是用于临床使用。此数据根据创意共享许可(属性4.0国际(CC By 4.0))分发。
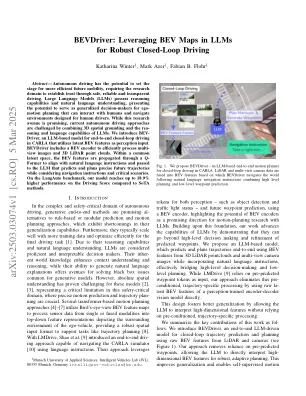
bevdriver:利用LLMS中的BEV地图进行强大的闭环驾驶
摘要 - 自主驾驶有可能为更有效的未来移动性奠定基础,要求研究领域通过安全,可靠和透明的驾驶来建立信任。大语言模型(LLM)具有推理能力和自然语言的理解,具有作为可以与人类互动和为人类驾驶员设计的环境互动的自我运动计划的普遍决策者的潜力。尽管这条研究途径很有希望,但当前的自动驾驶方法通过结合3D空间接地以及LLMS的发展和语言能力来挑战。我们介绍了BEV-驱动程序,这是一种基于LLM的模型,用于Carla中的端到端闭环驾驶,它利用潜在的BEV功能作为感知输入。bevdriver包括一个BEV编码器,以有效地处理多视图图像和3D LiDAR点云。在一个共同的潜在空间中,BEV特征通过Q-前者传播,以与自然语言指示保持一致,并传递给LLM,该LLM预测和计划在考虑导航说明和关键场景的同时,可以精确的未来轨迹。在Langauto基准测试中,与SOTA方法相比,我们的模型在驾驶得分上的性能高达18.9%。