
XiaoMi-AI文件搜索系统
World File Search SystemRobo
基于扩散模型的机器人视觉运动策略学习
背景和动机视觉策略学习涉及将视觉观察映射到运动动作上,使机器人能够有效地与环境互动。传统方法通常在多模式作用分布的复杂性以及对高精度和时间一致性的需求中挣扎。最近引入的扩散策略通过采用有条件的降级扩散过程来生成机器人动作,从而提供了有希望的解决方案。这些模型在产生复杂的行为方面表现出了卓越的性能,使其成为机器人操纵和组装任务的理想候选人。此外,整合自然语言处理(NLP)允许多功能任务调理,使机器人能够根据人类指令执行各种任务。

美国机器人技术路线图 - 亨利克·克里斯滕森
社会大趋势也表明,需要增加机器人技术的利用率。有必要将制造业从汽车转移到半导体。目前(后疫情时代)劳动力短缺。根据美联储的数据,每十个空缺行业职位中只有七名工人可用 1 。如果没有提高生产率的“工具”,经济增长将面临挑战。人口每天老龄化 8 小时,随着时间的推移,劳动力减少,65 岁以上人口数量显著增加,这将对医疗保健系统和那些希望长期留在家中以继续享受高质量生活的人构成挑战。在技术快速变化的世界中,还需要提供持续劳动力培训的机制,以保持和发展经济增长的良好条件。
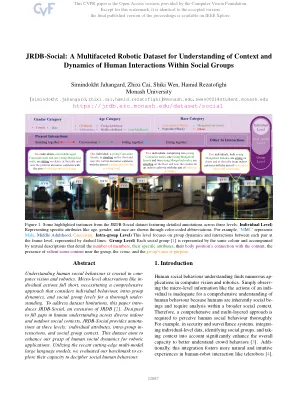
JRDB-Social:一个多方面的机器人数据集,用于理解社会群体内人类互动的上下文和动态
了解人类的社会行为对于综合愿景和机器人技术至关重要。微观的观察(例如,分裂行动)不足,需要采取一种全面的方法来考虑个人行为,组内动态和社会群体层次,以彻底理解。要解决数据集限制,本文引入了JRDB-Social,JRDB的扩展[2]。旨在填补跨室内和室外社会环境的人类理解的空白,JRDB-Social提供了三个层次的注释:个体属性,组内侵入和社会群体环境。该数据集旨在增强我们对机器人应用的人类社会动态的理解。利用最近的尖端多模式大型语言模型,我们评估了我们的基准,以表达其破译社会人类行为的能力。

颠覆人机互动中的性别规范
本文介绍了一种跨性别包容的人工智能立场,即“行动人工智能”(eAI)。人工智能设计是一种体现人类文化和价值观的人类社会文化实践。不具代表性的人工智能设计可能会导致社会边缘化。第 1 节借鉴激进的行动主义,概述了具体文化实践。第 2 节探讨了跨性别如何作为一种社会文化实践与技术科学交织在一起。第 3 节重点介绍了在人工智能中机器人与人类互动的具体情况下颠覆性别规范。最后,第 4 节确定了四个道德载体:可解释性、公平性、透明度和可审计性,以便在开发性别包容的人工智能时采取跨性别包容的立场,并颠覆机器人设计中现有的性别规范。
NSWCPD 机器人 - 海军海上系统司令部
SeaPerch 是一个创新的水下机器人项目,它为教师和学生提供在校内或校外环境中建造水下遥控机器人 (ROV) 所需的资源。学生使用由低成本、易于获取的零件组成的套件建造 ROV,并遵循教授海洋工程主题的基本工程和科学概念的课程。在整个项目过程中,学生将学习工程概念、解决问题、团队合作和技术应用。团队在每年变化的任务以及障碍赛、演示、技术设计报告等中相互竞争。
Team Inspration 2025 Roboboat的设计...
摘要 - 团队灵感从Roboboat 2024,Robosub 2024和Robotx 2024中汲取了教训,将我们的自主地面车辆(ASV),Barco Polo升级为2.0版。我们通过显着改善了我们的软件并安装新的壁球发射器和水枪,提高了Barco Polo的性能和可靠性,从而使尝试所有任务的能力。团队计划通过融合不同的全球导航卫星系统(GNSS)和一个具有深度感知的立体摄像头来完成使用同时本地化和映射(SLAM)的所有任务。我们还组织了电气系统,以解决测试期间观察到的电气连接的不稳定性。有条不紊的测试策略,包括单位测试,测试计划和状态会议,简化了开发过程,使远程成员能够与当地队友有效合作。设计审查,连续集成以及通过系统工程和敏捷过程的迭代反馈使团队能够快速失败并及时改善子系统。
机器人技术2023 vf.pptx
·尽管技术初创公司的资金总体下降,但在过去三年中,对机器人技术的早期投资(种子和A系列)比后期投资要好。这反映了投资者对尾风创造机会的兴奋。AI的进步,硬件成本下降以及劳动力短缺正在推动经验丰富且有才华的创始人创建新的机器人公司业务。启动加速器Y Combinator是早期阶段投资活动的长期以来,将机器人技术作为其2024年同类群体的重点领域之一。
MCD:机器人感知的多种大型多校区数据集
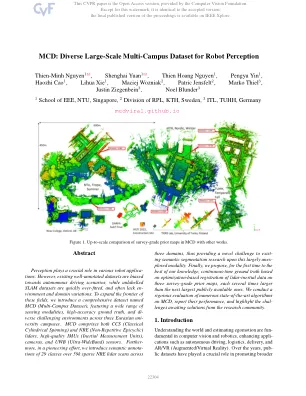
感知在各种机器人应用中起着至关重要的作用。但是,现有的良好的数据集偏向自动驾驶场景,而未标记的SLAM数据集则很快过于拟合,并且通常缺乏环境和域变化。为了扩大这些领域的边界,我们介绍了一个名为MCD(Multi-campus数据集)的全面数据集,其中包含各种感应方式,高准确的地面真相以及在三个欧亚大学的欧亚大学校园内的挑战性环境。MCD包括CCS(经典的圆柱旋转)和NRE(非重复性环球)LIDAR,高质量的IMU(惯性测量单元),相机和UWB(URWB(Ultra-Wideband))传感器。更重要的是,在开创性的努力中,我们引入了29堂课的语义注释,超过59k稀疏的nre lidar扫描

认知灵感的反应性机器人的推理
摘要。在自然环境中具有综合性运作的情境意识到的人工药物面临着几个挑战:空间意识,对象效果检测,动态变化和不可预测性。一个关键的挑战是代理商识别和监视与其目标有关的环境要素的能力。我们的研究介绍了一种用于反应性机器人技术的神经符号模块化体系结构。我们的系统结合了在环境和图像处理技术(如光流)上执行对象识别的神经组件,以及符号表示和推理。通过将图像示意性知识整合在本体论结构中,推理系统基于体现认知范式的基础。该本体可用于创建有关感知系统的查询,决定符合的问题,并推断从感知数据中得出的实体功能。推理和图像处理的组合允许代理对正常操作的看法,并发现针对特定相互作用中涉及的对象的一部分的新概念。发现的概念允许机器人自主获取培训数据并只是其符号的感知来识别零件,并通过将搜索重点放在这些相关对象的零件上,从而为更复杂的任务进行计划。我们在模拟世界中演示了我们的方法,在模拟世界中,代理商学会了识别涉及支持关系的对象的一部分。虽然代理商最初没有概念,但通过观察从钩子上悬挂的支持对象的示例,但它学会了认识到建立支持所涉及的部分并能够计划支持关系的建立/破坏。这可以通过系统的方式通过观察来扩展其知识的能力,并说明了将深层推理与动态设置中的反应性机器人技术相结合的潜力。

自主机器人技术中的探索性实验
摘要关于实验方法的辩论,其作用,限制以及其可能的应用程序最近在自主机器人技术中引起了人们的关注。,如果从一方面,诸如可重复性和重复性的经典实验原理,它是发展该研究领域良好实验实践的灵感,另一方面,一些最新的分析证明了严格的实验方法尚未完全是该社区研究习惯的全部。在本文中,为了给出一部分自主机器人技术中当前的体验实践的理由,这些实践在传统的受控实验概念下无法令人满意地容纳,我们将不再进行探索实验。在这种情况下进行的探索性实验应作为在没有适当理论或理论背景的情况下进行的一种调查形式,在这种情况下,从一开始就无法完全管理对实验因素的控制。我们表明,这一概念源于(并得到)对大量论文样本中报道的实验活动的分析,这些论文已在两个最大,最重要的机器人研究会议上获得了奖励。