
XiaoMi-AI文件搜索系统
World File Search SystemRobo

Robocup Junior Soccer 2024奖励标准(Rubrics)
有五个标准将用于评估整体团队评级,以便获得这些奖项的资格:设计文档,海报演示,小组访谈,体育精神和领导力。使用以下每个标准所述的期望,将为团队提供熟练,令人满意或发展的总体评级,然后将其用于奖励奖杯的团队。一支超出任何标准期望的团队可以考虑获得认证奖励。奖杯与比赛中的表演,一支球队在比赛中的排名有关,所有奖杯将被授予。证书被认为是更高的荣誉,因为只有在团队资格时才获得奖励。
算法机器人技术简介秋季2024年教学大纲
概述:构成机器人规划,州估计和控制的基础的算法简介。主题包括优化,运动计划,不确定性表示,卡尔曼和粒子过滤器以及点云处理。作业专注于编程机器人在模拟中执行任务。
Novus Hi-Tech机器人Systemz Private Limited
•营业收入和/或运营获利能力下降到10-12%以下,导致低现金应计•营运资本周期进一步不利影响流动性危机评级的政策是将其公认的评级保持在恒定和持续的监控和审查中。因此,Crisil评级寻求公司的业务和财务绩效的定期更新。Crisil评级正在等待Novus Hi-Tech Robotic Systemz PrivateZ(NHTRS; Hi-Tech Group的一部分)的足够信息,这将使我们能够进行评级审查。Crisil评级将继续通过此信用不时提供有关相关发展的最新信息。CRISIL评级还将信息可用性风险确定为评级评估中的关键信用因素,如其标准“信用评级中的信息可用性风险”中概述。关于2012年在哈里亚纳邦Gurugram成立的集团,但是在2022财年开始了商业业务。现有的移动机器人和自主和驱动程序辅助系统的业务已于2023财年转移到NHTR。于2004年在哈里亚纳邦的古鲁格拉姆(Gurugram)成立,并由Anuj Kapuria先生推广,THRSL开发机器人技术,人工智能,汽车嵌入式系统以及计算机视觉和生物识别产品/解决方案。该小组由Anuj Kapuria先生和家人拥有和管理。

RAS-SES 598- 空间机器人和人工智能
本课程全面介绍机器人探索和人工智能驱动的测绘和采样技术,专为太空探索和地球观测而设计。学生将获得计算机视觉、同步定位和测绘 (SLAM)、多机器人协调以及使用先进人工智能工具在极端环境中操作等关键领域的专业知识。课程强调现实世界的实施,将讲座与使用移动自主系统的动手项目相结合,包括可作为数字孪生和物理存在于 DREAMS 实验室中的自主地面、空中和水上机器人。课程以小组为基础的期末项目结束,学生将设计和演示用于未来太空探索、行星科学和地球观测的端到端机器人系统。
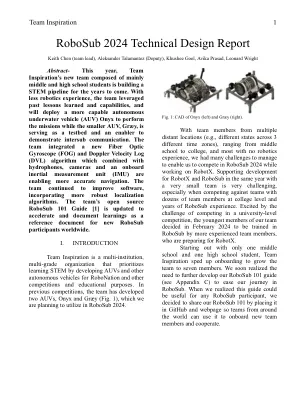
RoboSub 2024技术设计报告
摘要 - 今年,由中学和高中学生组成的团队Inspion的新团队正在建立未来几年的STEM管道。凭借更少的机器人经验,该团队利用过去的课程和能力,并将部署更有能力的自动驾驶水下汽车(AUV)Onyx来执行任务,而较小的AUVGræy,Græy,正在用作测试台,并且有推动者可以展示Intersub交流。团队集成了一个新的光纤陀螺仪(FOG)和多普勒速度日志(DVL)算法,该算法与水力机,摄像头和一个机上惯性测量单元(IMU)相结合,可实现更准确的导航。团队继续改善软件,并结合了更强大的本地化算法。团队的开源Robosub 101指南[1]已更新以加速和文档学习作为全球新RoboSub参与者的参考文献文档。
使用ARI机器人学习未知对象。
本本学论文研究了使Ari人形机器人能够使用机器学习和计算机视觉中的基本概念来学习和识别新对象的任务。该研究围绕着开发和实施直接向前的3D对象检测和分类管道,目的是使机器人能够识别以前尚未遇到的对象。该方法整合了开放式识别和增量学习的基本方面,重点是使用ARI机器人在实用环境中应用这些技术。通过一系列元素实验评估了实施系统的有效性,重点关注其检测和分类新的观察的能力。这些初始测试提供了有关系统在受控环境中的基本功能及其潜在效用的见解。本文在介绍性层面上有助于掌握机器人技术,并在实用机器人背景下对机器学习和计算机视觉的使用进行了初步探索。它为在机器人对象识别领域的未来研究奠定了基础。

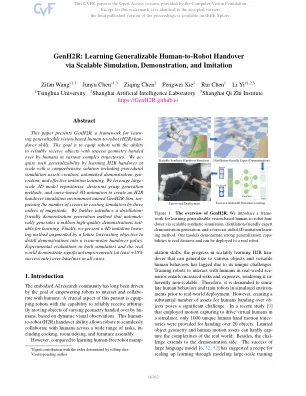
genh2r:通过可扩展的模拟演示和模仿
本文介绍了GenH2R,这是一个学习基于远见的人类到机器人(H2R)han-dover技能的框架。目标是为机器人配备能够以各种复杂轨迹的人类传递的几何形状可靠接收对象。我们通过通过全面的解决方案进行大规模学习H2R移交,包括程序模拟资产创建,自动演示式概述和有效的模仿学习。我们利用大型3D模型存储库,敏感的GRASP生成方法和基于曲线的3D动画来创建名为GenH2R-SIM的H2R交换模拟环境,并通过三个尺度级传递了现有模拟器中现有模拟器中的场景数量。我们进一步引入了一种蒸馏友好的演示生成方法,该方法自动产生了一百万个适合学习的高质量演示。最后,我们提出了一种4D模仿的学习方法,该方法通过将来的预测目标增强,以将示范示例提炼为视觉运动切换政策。在所有情况下,模拟器和现实世界中的实验评估都表现出比基线的显着提高(至少 +10%的成功率)。

通过控制和设计共选
软机器人利用合规的材料以灵活的方式与复杂和不确定的环境相互作用,从而可以操纵脆弱的物体并与生物的安全相互作用。它们的适应性推动了医学和制造等领域的创新。设计软机器人即使对于经验丰富的设计师,由于其非线性材料,多物理耦合,多个身体与环境之间的复杂相互作用及其许多自由度,即使对于经验丰富的设计师来说也很具有挑战性。这解释了为什么软机器人技术中的第一批设计受到自然的启发,模仿了诸如蠕虫或章鱼之类的软动物。软体能够符合硬对象并重新配置DI FF任务,然后将控制的重要部分委派给身体。与刚性机器人不同,体现的智能仍然是软机器人技术中的新兴话题。但是,很明显,可以很好地适应其环境的代理商可以快速学习智能行为。本文摆脱了传统的训练控制和敏捷性的关注,旨在通过将人工智能与软机器人设计联系起来来应对控制挑战。软机器人技术领域在建模,控制和设计方面提出了许多挑战。Inria Lille的除霜团队已经开发了几种有限元方法(FEM)的工具来应对这些挑战,从而可以准确地模拟软机器人。这些工具已用于低级控制,并在制造前评估了软机器人设计。此探索需要解决一些挑战。在这项工作中,应用了各种基于FEM的仿真和数值优化工具来探索软机器人的计算设计。设计空间必须非常大,才能探索相关的设计,但也受到了足够的限制,以使优化问题可以解决。开发相关的数学适应性功能对于准确评估软机器人设计的性能和效果至关重要。鉴于计算设计算法的重要数据要求和准确模拟的计算费用,我们旨在通过选择平衡计算时间和准确性的模型或使用学习技术来加速FEM模拟来加快模拟的速度。本论文探讨了软机器人的计算设计,重点是对数值结果的模拟到真实性。解决了两个参数软操作器的设计优化,一个具有嵌入式传感器,另一个具有自动接触功能。随着控制任务,环境和设计空间变得更加复杂,计算负担增加。这激发了从FEM模拟中学到的替代模型的发展,以表征软机器人的设计和控制。通过各种情况证明了该模型的适用性,特别是对气动操纵器的嵌入式控制和软操作器的计算设计。此外,这项工作的一个关键目标是开发工具以选择软机器人设计和控制。

[Roscon de 2023]使用ROS 2和Modern Gazebo学习机器人技术基础
● gz-physics physics engines ( Bullet , DART , TPE ) ● gz-rendering rendering ( OGRE ) ● gz-sensors sensor simulation ● gz-gui GUI ● Many existing systems and example worlds ● Custom systems (plugins) ● Fuel simulation models