
XiaoMi-AI文件搜索系统
World File Search System实时


”可扩展的监督学习算法,用于实时可再生能源预测智能电网”
将可再生能源集成到现代智能电网中,由于能源产生的可变性和不可预测性,提出了重大挑战。对可再生能源输出的准确实时预测对于确保网格稳定性,优化能量分布并最大程度地减少了能量浪费至关重要。本研究探讨了针对智能电网中实时可再生能源预测的可扩展监督学习算法的开发和应用。

Byzova, A.、Hekmatmanesh, A.、Roozbahani, H.、Handroos, H.、Hakansson, N.、Lankarani, H. (2020)。开胃期间实时人体和大脑监测
摘要 骑马是一种有效的肌肉疾病治疗方法。本研究的主要目标是开发一种物理治疗模拟器(概念验证),而不是真正的马,尽管采用了脑电图 (EEG) 放大器和惯性运动捕捉系统 (IMCS)。在实验中,专业和非专业骑手在骑马模拟器期间的身体运动和大脑行为受到监控。基于 IMCS,考虑了用于识别两组骑手骨盆区域活动变化的计算分析。EEG 系统用于调查从未使用过马模拟器的经验丰富的骑马者的大脑信号。为此,进行了以下实验,代表身体和大脑行为。结果得出结论,缺乏经验的骑马者在骑模拟器时往往会犯动作错误,这可能会导致外部臀部和背部区域不对称移位。脑电图研究表明,负责智力和注意力的额叶被激活。此外,负责运动和视觉的大脑颞叶和顶叶区域也显著激活。

用于实时检测颅内脑电图中高频振荡 (HFO) 的电子神经形态系统
嵌入式设备可以在本地实时处理生物医学信号,因此临床研究和治疗应用的生物医学信号分析可以受益匪浅。一个例子是分析癫痫患者的颅内脑电图 (iEEG) 以检测高频振荡 (HFO),这是致痫脑组织的生物标志物。混合信号神经形态电路提供了构建紧凑、低功耗神经网络处理系统的可能性,该系统可以实时在线分析数据。在这里,我们介绍了一种神经形态系统,该系统在同一芯片上结合了神经记录头端和脉冲神经网络 (SNN) 处理核心来处理 iEEG,并展示了它如何可靠地检测 HFO,从而实现最先进的准确性、灵敏度和特异性。这是首次使用混合信号神经形态计算技术实时识别 iEEG 中相关特征的可行性研究。

为实时AI和HPC提供低潜伏期。
GROQ的体系结构与高批量GPU的相反,GROQCHIP处理器具有230 MB的SRAM,可提供80TB/s的芯片带宽。图3显示了Groqchip如何非常有效地揭示指令级别并行性,记忆级并行性和数据级并行性,从而同时采用了计算和交流的独特方法。开发后,控制权被移交给软件端,以构建一个大规模的并行编译器,以利用所有这些形式的并发。这有助于有助于Groq在批次1.在其他体系结构中,必须处理256个用于培训的256 BA TCH,这意味着必须处理256张图像,并且“在应用程序可以提供有关第一个的信息之前从''中学到的图像。在GROQ在批次1运行,因此在收到的每个图像时处理每个图像(而不是等待所有256),不仅等待降低,精度会提高。另外,GROQ架构允许开发人员不摊销GPU和其他传统体系结构中固有的长潜伏期。
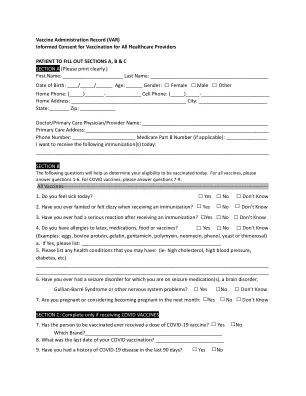
疫苗接种记录非实时(4).docx
第 DI 部分证明我是:(1) 患者,且年满 18 岁;(2) 未成年患者的父母或法定监护人;或 (3) 患者的法定监护人。此外,我特此同意 Desert Life Pharmacy 的医疗保健提供者为我注射上述疫苗。我理解不可能预测接种疫苗可能产生的所有副作用或并发症。我了解上述疫苗的风险和益处,并且已收到、阅读/已向我解释了我选择接种的疫苗的疫苗信息声明。我还承认我有机会提出问题,并且这些问题得到了令我满意的答复。此外,我承认,接种疫苗后,管理医疗保健提供者建议我留在疫苗接种地点附近约 15 分钟,以便观察。我谨代表我自己、我的继承人和个人代表,在此免除 Desert Life Pharmacy 及其员工、代理人、继任者、部门、关联公司、子公司、管理人员、董事、承包商和雇员的任何和所有已知或未知的因接种上述疫苗而引起、与之相关或与接种上述疫苗有关的责任或索赔。我承认 (a) 我了解我所在州的免疫登记处(“登记处”)的目的/好处;(b) 如果我所在州允许,我可以向 Desert Life Pharmacy 提供一份经州批准的登记处披露退出表格,反对 Desert Life Pharmacy 向登记处披露我的免疫信息;以及 (c) 除非我授权 Desert Life Pharmacy (如适用) (i) 向我的医疗保健专业人员、Medicare、Medicaid 或其他第三方付款人披露我的医疗或其他信息,包括我的传染病(包括 HIV)、精神健康和药物/酒精滥用信息,以便进行护理或付款,(ii) 向我的保险公司提交上述要求的物品和服务的索赔,以及 (iii) 要求代表我向 Desert Life Pharmacy LLC. (如适用) 支付与上述要求的物品和服务相关的授权福利。我还同意对任何共同分摊金额(包括共付额、共同保险和免赔额)以及我的保险福利未涵盖的任何要求的物品和服务承担全部经济责任。我理解,任何我应承担经济责任的付款都应在服务时支付,或者 Desert Life Pharmacy 会在服务结束后收到此类发票后向我开具发票。

通过整合视觉,触觉感应和软手指来实时杂货店包装
摘要 - 尽管垃圾箱是机器人操纵的关键基准任务,但社区主要集中于将刚性直线物体放置在容器中。我们通过呈现一只软机器人手,结合视力,基于运动的本体感受和软触觉传感器来识别,排序和包装未知物体的流。这种多模式传感方法使我们的软机器人操纵器能够估计物体的大小和刚度,从而使我们能够将“包装好容器”的不定定义的人类概念转化为可实现的指标。我们通过逼真的杂货包装场景证明了这种软机器人系统的有效性,其中任意形状,大小和刚度的物体向下移动传送带,必须智能地放置以避免粉碎精致的物体。将触觉和本体感受反馈与外部视力结合起来,与无传感器基线(少9倍)和仅视觉的基线相比,项目受损的填料操作显着降低(4。少5×)技术,成功地证明了软机器人系统中多种感应方式的整合如何解决复杂的操作应用。

电解器建模和实时控制以优化氢气生产
我们提出了一种方法,通过解决基于模型的最优控制问题,以经济高效的方式运行电解器以满足加氢站的需求。为了阐明潜在问题,我们首先对额定功率为 100 kW 的西门子 SILYZER 100 聚合物电解质膜电解器进行实验表征。我们进行实验以确定电解器的转换效率和热动力学以及电解器中使用的过载限制算法。得到的详细非线性模型用于设计实时最优控制器,然后在实际系统上实施。每分钟,控制器都会解决一个确定性的滚动时域问题,该问题旨在最大限度地降低满足给定氢气需求的成本,同时使用储罐来利用随时间变化的电价和光伏流入。我们在模拟中说明了我们的方法与文献中的其他方法相比显著降低了成本,然后通过在实际系统上实时运行演示来验证我们的方法。

免费实时在线SAT准备辅导
在为期六周的课程中,每个星期六将参加一个60分钟的会议,学生将以高达4人的身份工作。在卡内基学习认证的老师的支持下,学生将审查和练习考试中涉及的概念,例如:代数的心脏解决问题,解决问题和数据分析,提前数学以及数学的其他主题,包括地球和三角学。

实时强化学习的复杂性分析
本文分析了在线增强学习算法的复杂性,即Q学习和价值意识的异步实时版本,应用于确定性域中达到目标状态的问题。先前的工作得出的结论是,在许多情况下,Tabula Rasa强化学习是针对此类问题的指定的,或者只有在增强学习算法时才可以处理。我们表明,相反,算法是可以处理的,而任务表示或初始化的模拟更改。我们在最坏情况的复杂性上提供了紧密的界限,并显示出复杂性是如何较小的,如果系统性学习算法对状态空间或域具有某些特殊属性的初始了解。我们还提出了一种新颖的双向Q学习算法,以从所有状态到目标状态找到最佳路径,并表明它不比其他算法更复杂。