
XiaoMi-AI文件搜索系统
World File Search SystemAccess
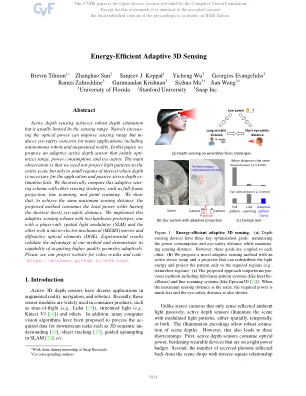
节能自适应3D传感-CVF开放访问
主动深度传感可实现强大的深度估计,但通常受感应范围的限制。天真地增加光学能力可以改善传感范围,但对许多应用(包括自主机器人和增强现实)的视力安全关注。在本文中,我们提出了一个自适应的主动深度传感器,该传感器可以共同介绍范围,功耗和眼部安全。主要观察结果是,我们不需要将光模式投影到整个场景,而只需要在关注的小区域中,在应用程序和被动立体声深度所需的深度失败的情况下。理论上将这种自适应感知方案与其他感应策略(例如全帧投影,线扫描和点扫描)进行了比较。我们表明,为了达到相同的最大感应距离,提出的方法在最短(最佳)眼部安全距离时会消耗最小的功率。我们用两个硬件原型实现了这种自适应感测方案,一个具有仅相位空间光调制器(SLM),另一个带有微电动机械(MEMS)镜像和衍射光学元素(DOE)。实验结果验证了我们方法的优势,并证明了其能力自适应地获得更高质量的几何形状。请参阅我们的项目网站以获取视频结果和代码:

同步车辆交叉访问的优势
交叉空间是一种公共资源,必须在车辆之间有效地共享,这些轨迹与几条公路车道相互矛盾。交通信号灯控制(TLC)策略的主要目标是通过允许车辆依次允许车辆,同步或同步进行车道之间的交叉点访问。在这项工作中,我们比较了交叉路口的道路网络中五种最先进的TLC方法的性能。其中,三种方法一次从一个道路车道依次使用车辆,一种方法允许车辆从对面的车道相称,最后一种方法使车辆同步车辆从所有非冲突的道路车道通往交叉路口,每道道路车道一辆车道。SUMO仿真结果表明,在网络吞吐量,旅行时间损耗和相关的燃油消耗方面,同步方法在多种情况下的顺序和平行方法的表现优于顺序和平行方法。

带有扩散模型的视频插值-CVF Open Access
我们提出了Vidim,这是一个视频间隔的生成模型,该模型在启动和最终框架下创建了简短的视频。为了实现高保真度并在输入数据中产生了看不见的信息,Vidim使用级联的分化模型首先以低分辨率生成目标视频,然后在低分辨率生成的视频上生成高分辨率视频。我们将视频插补的先前最新方法归纳为先前的最新方法,并在大多数设置中演示了这种作品如何在基础运动是复杂,非线性或模棱两可的情况下失败,而Vidim可以轻松处理此类情况。我们还展示了如何在开始和最终框架上进行无分类器指导,并在原始高分辨率框架上调节超级分辨率模型,而没有其他参数可以解锁高保真性结果。vidim可以从共同降低所有要生成的框架,每个扩散模型都需要少于十亿个pa-rameters来产生引人注目的结果,并且仍然可以在较大的参数计数下享有可扩展性和提高质量。请在vidim- Interpolation.github.io上查看我们的项目页面。

SFOD:脉冲融合物体探测器 - CVF 开放存取
事件相机具有高时间分辨率、高动态范围、低功耗和高像素带宽等特点,为特殊环境中的物体检测提供了独特的功能。尽管有这些优势,事件数据固有的稀疏性和异步性对现有的物体检测算法提出了挑战。脉冲神经网络 (SNN) 受到人脑编码和处理信息方式的启发,为这些困难提供了潜在的解决方案。然而,在当前的实现中,它们在使用事件相机进行物体检测方面的性能受到限制。在本文中,我们提出了脉冲融合物体检测器 (SFOD),一种基于 SNN 的简单有效的物体检测方法。具体而言,我们设计了一个脉冲融合模块,首次实现了应用于事件相机的 SNN 中不同尺度特征图的融合。此外,通过整合我们在 NCAR 数据集上对主干网络进行预训练期间进行的分析和实验,我们深入研究了脉冲解码策略和损失函数对模型性能的影响。从而,我们建立了基于 SNN 的当前最佳分类结果,在 NCAR 数据集上实现了 93.7% 的准确率。在 GEN1 检测数据集上的实验结果表明,SFOD 实现了 32.1% 的当前最佳 mAP,优于现有的基于 SNN 的方法。我们的研究不仅强调了 SNN 在事件摄像机物体检测中的潜力,而且推动了 SNN 的发展。代码可在 https://github.com/yimeng-fan/SFOD 获得。
动态频谱访问框架用于授权使用电视白色空间的使用框架。
1。背景1 1.1。肯尼亚的沟通局法律和监管框架1 1.2。关键职责2 1.3。频谱管理职责2 1.4。电信设备类型批准2 1.5。国际方法对频谱管理的重要性3 1.6。将当局的任务应用于电视白色空间4 2。频谱共享TVWS应用程序的机会5 2.1。电视白空间的定义5 2.2。白空间设备操作的授权6 2.3。与电视白色空间相关的风险7 2.4。TVWS 8 2.5的可能许可模型。采用了TVWS的许可模型8 3。使用电视白色空间10 3.1的框架。简介和概述10 3.2。TVWS框架的关键规定11 3.3。主要参考标准11 3.4。地理位置数据库的资格12 3.5。主人和客户端WSD 13 3.6。设备参数13 3.7。操作参数13 3.8。通道使用参数13 3.9。WSD和GeoLocation数据库之间的参数交换14 3.10。干扰管理15 3.11。调整最大发射功率15 3.12。停止提供地理位置数据库服务的要求15 3.13。符合参数的传输15 4。电视白空间试验18 4.1。引言18 4.2。审判目标19 4.3。试验时间表19 4.4。地理位置数据库验证20 4.5。白空间审判授权21 4.6。试验期间的操作员,数据库和设备合作伙伴21 4.7。审判风险23 4.8。地理位置数据库服务模型23 4.9。将数据从权限转移到地理位置数据库24 4.10。设备的地理位置24 4.11。在WSD和GeoLocation数据库之间交换参数24 4.12。干扰管理24 4.13。TVWS试验结果的目标和摘要24

与联合国人口基金政府合作伙伴合作访问联合国人口基金的 QuantumPlus 系统
本说明为我们的政府合作伙伴提供了有关如何访问 QuantumPlus 的基本说明。政府实体必须与 UNFPA 对应机构共享有权访问 QuantumPlus 的个人的姓名和电子邮件地址。至少,执行合作伙伴协议中确定的授权官员应具有访问权限。
通过访问计划促进权益
1基于HHS许可的疫苗和治疗学,美国国立卫生研究院转移研究院,https://www.techtransfer.nih.gov/reportsstats/hhs-license-license-basi---license-basi--vaccines-theraphapeutics(上次上次访问了5月2日,2024年5月2日)。2公共卫生与经济影响研究,美国国立卫生技术转移研究所(2023年5月),https://www.techtransfer.nih.gov/reports/public-health-health-health-and-ecomonic-migncomenty-culty。2公共卫生与经济影响研究,美国国立卫生技术转移研究所(2023年5月),https://www.techtransfer.nih.gov/reports/public-health-health-health-and-ecomonic-migncomenty-culty。

灵巧的抓紧变压器-CVF Open Access
在这项工作中,我们提出了一种新颖的歧视性框架,用于灵巧的掌握生成,称为d外部g rasp tr ansformer(dgtr),能够通过仅使用一个向前的通行方式处理对象点云来预测一组可行的抓握姿势。我们将敏捷的掌握生成作为设定的预测任务,并为其设计一个基于变压器的握把模型。但是,我们确定此设置的预测范式在灵活的掌握领域遇到了几种优化的挑战,并导致限制性能。为了解决这些问题,我们提出了培训和测试阶段的渐进策略。首先,提出了动态静态匹配训练(DSMT)策略,以增强训练阶段的光学稳定性。第二,我们使用一对对抗性损失来实现对抗平衡的测试时间适应(ABTTA),以提高测试阶段的掌握质量。dexgraspnet数据集的实验结果证明了DGTR可以预测具有高质量和多样性的灵活掌握姿势的能力。值得注意的是,在保持质量高的同时,DGTR Sigsigs所预测的Grasp的多样性明显优于先前的多个指标,而没有任何数据预处理。代码可在https://github.com/isee-laboratory/dgtr上找到。

马鲁古获得可再生能源支持
NZMATES 由 Infratec Ltd. 和 Yayasan Mercy Corps Indonesia 在当地实施。该计划还与省级合作伙伴马鲁古省能源和矿产资源局 (ESDM)、PLN 马鲁古和北马鲁古办公室 (MMU)、省级发展规划局 (BAPPEDA)、省级和地区政府以及马鲁古的其他主要利益相关者密切合作。NZMATES 是一项独特的灵活且响应迅速的计划,允许团队反复制定工作计划,以响应关键合作伙伴的需求和计划整个生命周期内不断变化的情况,从而确保实现成果。
