
XiaoMi-AI文件搜索系统
World File Search SystemAda

社会对高级人工智能的适应
现有的管理高级人工智能系统风险的策略通常侧重于影响开发哪些人工智能系统以及它们如何传播。然而,随着高级人工智能开发者数量的增长,这种方法变得越来越不可行,并且会阻碍有益的用例和有害的用例。作为回应,我们敦促采取一种补充方法:提高社会对高级人工智能的适应性,即减少给定人工智能能力在给定水平的传播所带来的预期负面影响。我们引入了一个概念框架,该框架有助于识别避免、防御和补救人工智能系统潜在有害用途的自适应干预措施,并以选举操纵、网络恐怖主义和人工智能决策者失去控制权为例进行了说明。我们讨论了社会可以实施的适应人工智能的三步循环。提高社会实施这一循环的能力可以增强其对高级人工智能的抵御能力。我们最后向政府、行业和第三方提出了具体的建议。
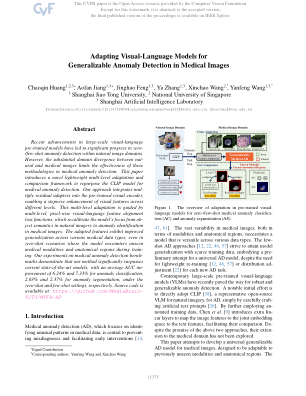
调整视觉语言模型以实现医学图像中的通用异常检测
大规模视觉语言预训练模型的最新进展已在自然图像领域中的零样本/少样本异常检测方面取得了重大进展。然而,自然图像和医学图像之间巨大的领域差异限制了这些方法在医学异常检测中的有效性。本文介绍了一种新颖的轻量级多级自适应和比较框架,以重新利用 CLIP 模型进行医学异常检测。我们的方法将多个残差适配器集成到预训练的视觉编码器中,从而实现不同级别视觉特征的逐步增强。这种多级自适应由多级、逐像素的视觉语言特征对齐损失函数引导,将模型的重点从自然图像中的对象语义重新校准到医学图像中的异常识别。调整后的特征在各种医学数据类型中表现出更好的泛化能力,即使在模型在训练期间遇到看不见的医学模态和解剖区域的零样本场景中也是如此。我们在医学异常检测基准上进行的实验表明,我们的方法明显优于当前最先进的模型,在零样本和少样本设置下,异常分类的平均 AUC 改进分别为 6.24% 和 7.33%,异常分割的平均 AUC 改进分别为 2.03% 和 2.37%。源代码可从以下网址获取:https://github.com/MediaBrain-SJTU/MVFA-AD
亚当正在发展广泛的公司实践。
爱国者电池金属为爱国者电池金属(一家锂勘探与开发公司)作用于6,900万加元的战略投资,与大众汽车和Powerco的6,900万加元的战略投资和战略合作伙伴关系,以供应大众电池公司的电池子公司Powerco在欧洲和北美的电池电池生产活动。

气候行动顾问:改编专家
●对工人合作社的熟悉和/或热情●在城市和区域规划方面的经验●具有地理信息系统(GIS)(GIS)和GIS软件(例如QGIS或ARCGIS)的经验●加拿大规划师研究所(CIP)或美国认证计划者研究所(CIP)(AICP)(AICP)名称(P. eng。) 指定●项目管理专业人员(PMP)指定●具有市政资产管理计划的经验●具有能源公用事业数据的经验●具有公司规模能源分析的经验●具有多样性,公平性和包容性倡议的经验,尤其是在小型组织中,尤其是在建立脱碳和运输技能方面的熟悉型熟悉的经验●良好的协商疗法●熟悉的经验●良好的交通事容●良好的稳定范围●良好的稳定范围|生活经验●其他语言的流利性或熟练程度,尤其是法语,西班牙语和土著语言eng。)指定●项目管理专业人员(PMP)指定●具有市政资产管理计划的经验●具有能源公用事业数据的经验●具有公司规模能源分析的经验●具有多样性,公平性和包容性倡议的经验,尤其是在小型组织中,尤其是在建立脱碳和运输技能方面的熟悉型熟悉的经验●良好的协商疗法●熟悉的经验●良好的交通事容●良好的稳定范围●良好的稳定范围|生活经验●其他语言的流利性或熟练程度,尤其是法语,西班牙语和土著语言


Adafruit Max17048 Lipoly / Liion燃油表和电池监视器< / div>
为了使您快速前进,我们在Stemma Qt form form(https://adafru.it/lbq)中启动了定制的PCB,使其易于与之接口。两侧的Stemma Qt连接器(https://adafru.it/jqb)与SparkFun Qwiic(https://adafru.it.it/fpw)I2C连接器兼容。这使您可以在开发板和Max17048之间建立无焊接连接,或使用兼容的电缆(https:// adafru.it/jnb)与其他各种其他传感器和配件链接。不包括QT电缆,但我们在商店中有多种多样(https:// adafru.it.it/17ve)

热休克蛋白DNAK在渗透适应中的作用
大肠杆菌细胞能够适应高渗透压,尽管在这些条件下生长会减慢。当细胞转移到较高的渗透压时,它们会瞬时停止生长。然后,在滞后后,他们恢复增长,增加了两倍的时间。在上一篇论文中,我们报告说,在37°C的最小培养基中,在几分钟内触发了从300到1,500 MOSM的渗透升级,几个代谢性干扰(可以汇总(23),如下所示。(i)细胞生长停止50至60分钟:渗透转移越大,生长恢复前的滞后持续时间越长。(ii)TRK系统的K+运输立即打开(24),以便在40至50分钟内蜂窝K+含量增加了100%。(iii)净蛋白和DNA合成和细胞分裂暂时停止40至50分钟。这些结果引起的问题是,诸如渗透升高之类的环境应力因素是否会引起一组特定的蛋白质,热休克和氧化应激也是如此。不同的微生物对渗透转移的反应(例如,大杆菌的降档;蓝细菌的降档以及革兰氏阳性和革兰氏阴性阴性的肉芽杆菌)似乎对蛋白质合成的载量修饰,这是由bidimentimentials electimentialsectimentialsectimentional prophtimentials prophentic蛋白蛋白质分析所表明的。到目前为止,这些反应还没有显示出明显的共同点。虽然卤菌物仅增加了在中等渗透压降低时增加几种热激蛋白的合成(8),但氰基细菌增加了几种热休克蛋白和盐应激特异性蛋白的合成,并抑制了一些其他对渗透量的响应的蛋白质的合成(3)。在枯草芽孢杆菌中,一般应激蛋白和特定蛋白质的合成也已被证明是通过渗透性升级刺激的(13)。在大肠杆菌中检测到了三种渗透升级诱导的蛋白质(7);它们被认为既不是热休克蛋白也不是一般应激蛋白,而是参与寡糖代谢的酶(16),也可能是由普鲁操纵子编码的BETAINE转运系统的成分(2,6)。本报告的重点是DNAK蛋白,DNAK蛋白是蛋白质热休克组的成员(12,25),被认为可以调节大肠杆菌(30)中的热休克反应,并可能参与(i)染色体(28),X partiophage(X),X细菌噬菌体(1,20,32),和P1 p1 plasmid(31)plastipation(33)(31)
具有自适应PID控制的电动车辆驱动系统
对于我们正在处理的系统,经典的PID不足,因为它不是线性系统。PID控制器的启动需要在参数调整中并不总是简单的工作,除了某些方法的存在[10]。尽管有这些方案的帮助,但有必要进行观察期调查控制器的性能,在某些情况下,这需要大量时间。在控制器启动服务中,这可以解释为缺点或困难。在更复杂的情况下,动态现象损害了PID控制器的性能,因此需要重新调整控制器参数。我们接下来要做的是根据参考和实际速度将我们的非线性系统划分为多个线性子系统。就像我们以前所做的那样,我们现在将获得每个不同条件的关键增益和持续振荡时期。
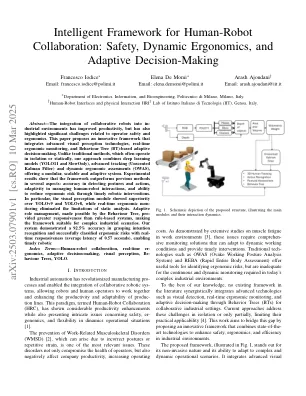
安全,动态人体工程学和自适应决策
摘要 - 将协作机器人集成到工业环境中的整合提高了生产率,但也强调了与操作员安全和人体工程学相关的重大挑战。本文提出了一个创新的框架,该框架集成了先进的视觉感知技术,实时人体工程学监测和行为树(BT)基于自适应的决策。与通常在孤立或静态上运行的传统方法不同,我们的方法结合了深度学习模型(Yolo11和缓慢地),先进的跟踪(无流感的卡尔曼滤波器)和动态的人体工程学评估(OWAS),提供了模块化,可扩展和适应性系统。实验结果表明,该框架在几个方面都优于先前的方法:检测姿势和动作的准确性,在管理人类机器人相互作用方面的适应性以及通过及时的机器人干预措施降低人体工程学风险的能力。尤其是,视觉感知模块比Yolov9和Yolov8具有优越性,而实时人体工程学的概念消除了静态分析的局限性。自适应角色管理是由行为树实现的,比基于规则的系统具有更大的响应能力,使该框架适合复杂的工业场景。我们的系统在掌握意图识别方面的准确性为92.5%,并成功地将人体工程学风险分类为实时响应能力(平均延迟为0.57秒),使及时的机器人指数术语 - 人类机器人合作,实时的eR-GONOMICS,实时的eR-GONOMICS,适应性的决策,视觉感知,视觉感知,是Haviour haviour tree Yolo,Yolo。

C-C耳机 +USB-C/A适配器 +充电支架(9T9J6AA)
[1] Soundguard Digital Plantronics拥有复杂的算法,包括:通过将声音限制为118 DBA来防止声学冲击; G616反启动保护将噪声水平限制在102 dB以下的SPL以下,因此符合澳大利亚通信行业论坛(ACIF)G616建议;每日平均噪声暴露措施和控制声音,以防止平均每日声音暴露超过80 dBA或85 dBA时间加权平均值(TWA)。