
XiaoMi-AI文件搜索系统
World File Search SystemAuto

糖尿病中自我保健的知识水平...
目的:确定家庭医学部门2型糖尿病的受益人自我保健的知识水平33材料和方法:进行了直接调查,以观察性,主动,横向和描述性设计进行。 div>在家庭医学咨询中与患者进行。 div>包括任何年龄段的男人和女人,其中2型糖尿病梅利托斯在访问期间自愿接受调查。 div>计算有限种群的样本量,并通过专家验证了一种仪器,并通过试验测试(α -Crombach = 0.73)。 div>统计分析:定量变量以中央(培养基)和分散度量(范围,标准偏差)和定性百分比表示。 div>知识水平将是定性的:不足,规律和良好。 div>该协议已获得研究和伦理委员会的批准注册R-2020-2804-034。 div>33平均年龄为56.28岁,S = 10,837,范围为28至85岁。 div> 58.5%(n = 121)是女性。 div> 与受益人的教育有关,我们观察到32.9%(n = 68)有高中和22.7%的中学(n = 47)。 div> 考虑受益人评估的成功次数,他们的平均为7.34,s = 2.2,范围为1至12。 知识水平为:以59.9%(n = 124)进行调节,其次是良好的31.9%(n = 66)。 div>33平均年龄为56.28岁,S = 10,837,范围为28至85岁。 div>58.5%(n = 121)是女性。 div>与受益人的教育有关,我们观察到32.9%(n = 68)有高中和22.7%的中学(n = 47)。 div>考虑受益人评估的成功次数,他们的平均为7.34,s = 2.2,范围为1至12。知识水平为:以59.9%(n = 124)进行调节,其次是良好的31.9%(n = 66)。 div>观察到教育水平与知识水平之间存在关联(n = 207,x2,gl = 10,p = 0.005)。 div>在调查结束时,他们问了一个问题,即他们如何看待他们对疾病的控制,而62.3%(n = 129)回答了他们认为这是规律的。 div>

政府使用人工智能和自动决策的信任框架 - v3
随着各国政府越来越多地探索和投资人工智能和自动决策系统,我们需要采取措施确保这些快速发展的技术在公共服务的特殊环境中得到适当使用。在许多国家,COVID 创造了一个信任度提高的泡沫,这个泡沫可以说已经破灭了,在一个对公共机构前所未有的不信任的时代(但即使在信任度很高的时代),服务速度更快或更具成本效益是不够的。本文为政府系统(技术平台、运营、文化、治理、参与等)提出了建议,这些建议将有助于提高公众对公共机构、政策和服务的信心和信任,同时履行公共部门的特殊义务和责任。

采用自动化和智能机器辅助...
自动机器引导施工 数字化施工数据存储库,可用于数字孪生应用 高度遵循设计规范 时间高效,减少浪费 在不影响施工质量的情况下按时施工(平整、充分均匀压实的表面) 改善驾驶性能 增强性能耐用性和使用寿命 提高生产力 实时文档和更好的透明度和最少的人为干预 3. NHAI 在勒克瑙-坎普尔高速公路项目中开展了一个 AIMC 试点项目,其中使用了自动化和智能机器,例如 GPS 辅助平地机、智能压实机和无绳摊铺机。在对本项目中展示的 AIMC 功效的评估以及项目利益相关方的反馈意见的基础上,考虑了这方面的国际指南/规范,决定在以下项目中试点在 NH 建设中采用 AIMC:

自传中的神经科学的历史12
史蒂夫·利斯伯格(Steve Lisberger)一直是理解使用眼动运动作为醒着的模型系统的运动控制和运动学习的神经回路基础的先驱,表现非人类灵长类动物。接受了数学和计算机科学培训,他作为研究生转向神经科学。在整个50年的职业生涯中,他一直用作工具单单元电生理学,巧妙的目标运动范例,对眼动行为的定量分析和计算建模。他对小脑皮层的输出如何控制运动以及其与前庭反射(VOR)的相互作用进行了重要发现。他对VOR中运动学习的神经回路基础的分析显示,前庭输入中存在于小脑皮层和前庭核中“小脑核”神经元的三个平行VOR途径。他的研究生涯的后半部分扩展到了平稳追捕眼动的视觉指导分析。他评估了如何从外部视觉皮层中解码视觉运动的种群响应,并将解码器的神经回路基础表征为一种途径,它估计了物理目标运动的速度和方向,并且可以评估运动可靠性并利用它来设置信号传播的强度,从而将信号传递从视觉系统到电机系统。最近,他将运动学习用于追捕眼运动,以阐明小脑皮层中学习神经回路的工作原理。

nvautonet:快速准确的360DEG 3D自动驾驶视觉感知
实现强大而实时的3D感知是自动驾驶汽车的基础。虽然大多数现有的3D感知方法优先考虑检测准确性,但十个忽略了关键方面,例如计算效率,板载芯片部署友好性,对传感器安装偏差的韧性以及对各种VE-HILE类型的适应性。为了应对这些挑战,我们提出了nvautonet:一种专业的鸟类视图(BEV)感知网络 - 针对自动化车辆的明确量身定制。nvautonet将同步的相机图像作为输入,并预测3D信号(例如障碍物,自由空间和停车位)。NVAUTONET架构(图像和Bev Back-bones)的核心依赖于有效的卷积网络,该网络使用Tensorrt优化了高性能。我们的图像到BEV转换采用简单的线性层和BEV查找表,从而确保了快速推理速度。Nvautonet在广泛的专有数据集中受过培训,在NVIDIA DRIVE ORIN SOC上以每秒53帧的速度运行,始终达到升高的感知精度。值得注意的是,Nvautonet表现出对不同汽车模型产生的偏差偏差的韧性。此外,Nvautonet在适应各种车辆类型方面表现出色,这是通过廉价模型的微调程序来促进的,可以加快兼容性调整。
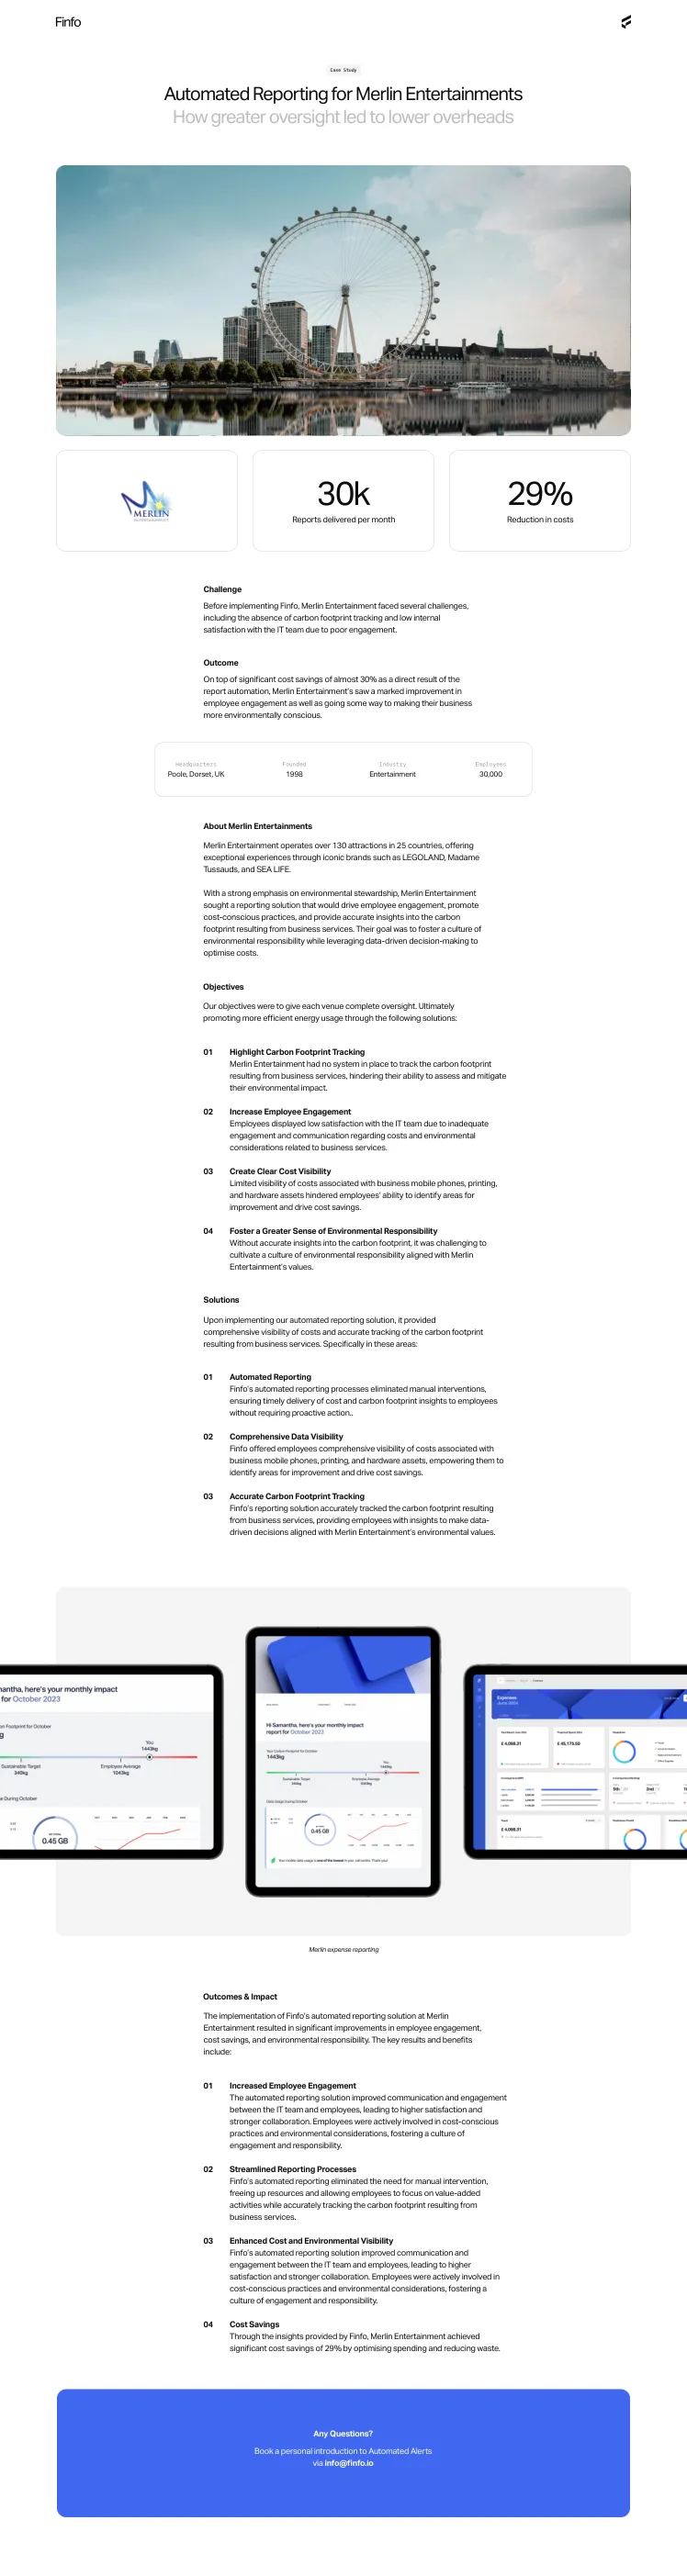
Merlin Entertainments的自动报告-Finfo
突出显示碳足迹跟踪Merlin Entertainment没有适当的系统来跟踪商业服务所产生的碳足迹,从而阻碍了他们评估和减轻环境影响的能力。增加员工敬业度员工对IT团队的满意度较低,因为与商业服务相关的成本和环境注意事项的参与度不足和沟通。创建清晰的成本知名度有限的与商务手机,印刷和硬件资产相关的成本可见性,阻碍了员工识别改进和节省成本的领域的能力。促进了更大的环境责任感,而没有对碳足迹的准确见解,培养与Merlin Entertainment价值观相符的环境责任文化是一项挑战。
自动移动机器人的稳定跟踪控制方法
本文提出了针对非BOLONOMIC车辆的稳定跟踪控制规则。通过使用Liapunov函数来证明该规则的稳定性。对车辆的输入是参考姿势(x,y ,, 8)'和参考速度(v,ar)'。本文的主要目的是提出一个控制规则,以找到合理的目标线性和旋转速度(v,a)'。线性化系统的微分方程对于确定对小干扰的关键倾倒参数很有用。为了避免任何滑倒,引入了速度/加速度限制方案。有或没有速度/加速度限制器的几个合理结果。本文提出的控制规则和限制方法是与机器人无关的,因此可以应用于具有死亡算力能力的各种移动机器人。此方法是在自动移动机器人Yamabico-11上实现的。获得的实验结果接近速度/加速度限制器的结果。

自动威胁检测,反应和道德挑战
1。Introduction................................................................................................. 1
黑板 - 前进的自主目标检测和映射:开发用于单眼深度感应和动态tar
摘要 - 该研究旨在实施能够自主检测绵羊目标并在2D占用图上代表它们的系统,其最终目标是促进在UXV平台上自主牧羊。本文详细介绍了Blackboard System的开发,Blackboard System是一种用于自动目标检测和映射的软件解决方案。使用Python和C编程语言,Blackboard系统将单眼深度感测与自主目标检测,以产生全面的深度和目标图。这些地图是合并的,以产生从高架相机的角度捕获的操作区域的详细的2D鸟视图。黑板系统的独特功能是其模块化框架,它允许无缝更新或更换其深度传感和目标检测模块。

照明、可靠性测试、自动驾驶汽车 | DIGIFED
• 如何将 Digifed 在照明、可靠性测试和自动驾驶汽车方面的能力用作项目的一部分,同时利用 DigiFed 合作伙伴来最大化您的提案分数:卓越、影响力、实施质量(45 分钟)