
XiaoMi-AI文件搜索系统
World File Search SystemAuto

自动驾驶系统2.0:安全愿景
2小时工资估计为每小时$ 82.83。国家特定的职业就业和工资估计NAICS 336100-机动车制造,2023年5月,https://www.bls.gov/oes/current/current/current/naics4_336100.htm,上次上次访问2024年10月9日。劳工统计局估计,工资平均占私人工人总薪酬的70.2%。因此,NHTSA估计每小时薪酬成本为$ 117.66。

ProAI:适用于汽车应用的高效嵌入式 AI 硬件——基准研究
多年来,单板计算机 (SBC) 领域的发展一直在不断加快。它们在计算性能和功耗之间实现了良好的平衡,这通常是移动平台所必需的,例如用于高级驾驶辅助系统 (ADAS) 和自动驾驶 (AD) 的车辆应用。然而,对更强大、更高效的 SBC 的需求日益增长,这些 SBC 可以实时运行功耗密集型深度神经网络 (DNN),还可以满足必要的功能安全要求,例如汽车安全完整性等级 (ASIL)。ZF 正在开发“ProAI”,主要用于运行强大而高效的应用程序,例如多任务 DNN,此外,它还具有 AD 所需的安全认证。在这项工作中,我们基于功耗密集型多任务 DNN 架构 Multitask-CenterNet,就 FPS 和功率效率等性能指标比较和讨论了最先进的 SBC。作为一款汽车超级计算机,ProAI 实现了性能和效率的完美结合,其每瓦 FPS 数量几乎是现代工作站笔记本电脑的两倍,几乎是 Jetson Nano 的四倍。此外,根据基准测试期间的 CPU/GPU 利用率,还显示 ProAI 上仍有剩余电量用于执行进一步更复杂的任务。

自传中的神经科学的历史12
史蒂夫·利斯伯格(Steve Lisberger)一直是理解使用眼动运动作为醒着的模型系统的运动控制和运动学习的神经回路基础的先驱,表现非人类灵长类动物。接受了数学和计算机科学培训,他作为研究生转向神经科学。在整个50年的职业生涯中,他一直用作工具单单元电生理学,巧妙的目标运动范例,对眼动行为的定量分析和计算建模。他对小脑皮层的输出如何控制运动以及其与前庭反射(VOR)的相互作用进行了重要发现。他对VOR中运动学习的神经回路基础的分析显示,前庭输入中存在于小脑皮层和前庭核中“小脑核”神经元的三个平行VOR途径。他的研究生涯的后半部分扩展到了平稳追捕眼动的视觉指导分析。他评估了如何从外部视觉皮层中解码视觉运动的种群响应,并将解码器的神经回路基础表征为一种途径,它估计了物理目标运动的速度和方向,并且可以评估运动可靠性并利用它来设置信号传播的强度,从而将信号传递从视觉系统到电机系统。最近,他将运动学习用于追捕眼运动,以阐明小脑皮层中学习神经回路的工作原理。

世界/亚洲首个在金医院进行的深脑刺激的植入
进一步补充说,secunderabad Kims Hospitals Dhanunjaya Rao Ginjupally博士,立体定向和功能性神经外科医院说:“这些毫米的分数可以对深脑刺激的有效性和安全性产生很大的差异。如果没有将电极植入正确的位置,则神经外科医生可能必须多次穿透大脑,这增加了除多个编程和铅重新定位外出血的风险。但是,如果将电极植入正确的位置,则效果是压倒性的,同时最大程度地减少了去医院的风险和重新审视。”

物理3D对抗攻击自动驾驶中的单眼深度估计
广泛应用于自主驾驶中的基于深度学习的单眼深度估计(MDE)很容易受到对抗性攻击的影响。先前针对MDE模型的物理攻击依赖于2D广泛的补丁,因此它们仅影响MDE地图中的一个小型局部区域,但在各种观点下都失败了。为了解决这些限制,我们提出了3D深度傻瓜(3d 2傻瓜),这是对MDE模型的第一个基于3D纹理的对抗性攻击。3d 2傻瓜被专门优化,以生成3D对抗纹理对型号的车辆类型,并在恶劣天气条件(例如雨水和雾)中具有改善的鲁棒性。实验结果验证了我们3d 2傻瓜在各种情况下的出色性能,包括车辆,MDE Mod-els,天气状况和观点。现实世界中使用打印3D纹理的实验实验进一步表明,我们的3d 2傻瓜可能会导致超过10米的MDE误差。该代码可在https://github.com/gandolfczjh/3d2fool上找到。
多模式和多任务自动驾驶数据集
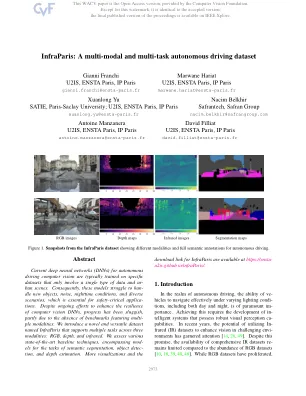
当前用于自动驾驶计算机视觉的深层神经网络(DNNS)通常在仅涉及单一类型的数据和urban场景的特定数据集上进行培训。因此,这些模型努力使新物体,噪音,夜间条件和各种情况,这对于安全至关重要的应用至关重要。尽管持续不断努力增强计算机视觉DNN的弹性,但进展一直缓慢,部分原因是缺乏具有多种模式的基准。我们介绍了一个名为Infraparis的新颖和多功能数据集,该数据集支持三种模式的多个任务:RGB,DEPTH和INDRARED。我们评估了各种最先进的基线技术,涵盖了语义分割,对象检测和深度估计的任务。更多可视化和

整体自由意志:桥接自治,道德和结构化现实
传统的自由模型通常会隔离自主权,从而导致概念上的显着差距。自由主义者的自由意志强调完全独立于外部决定因素,这是一种理想化和不受约束的代理形式。这种观点忽略了自主权固有地受到系统性和关系影响的方式。另一方面,兼容允许在确定性的边界内自由意志,但会降低自主权,仅与内部欲望相结合,无法说明能够实现道德化增长和反思性决策的机制(Wisniewski等人,2019年)。 坚硬的决定论认为所有人类行为都是由外部因素决定的,它否认了自由的存在。 虽然在逻辑上保持一致,但这种观点忽略了人类通过有意识的努力来反思和重塑其行为的可观察能力。 关系方法(例如关系自主权和集体意图)正确地强调了社会关系在塑造自主权中的作用,但经常将这些影响降低到次要重要性,忽略了人类决策的相互联系和系统性的维度(Christman,1990; Mackenzie&Stoljar,2000; 2000年)。 共同解决了自由意志的发展,关系和道德方面(Frankfurt,1971)。兼容允许在确定性的边界内自由意志,但会降低自主权,仅与内部欲望相结合,无法说明能够实现道德化增长和反思性决策的机制(Wisniewski等人,2019年)。坚硬的决定论认为所有人类行为都是由外部因素决定的,它否认了自由的存在。虽然在逻辑上保持一致,但这种观点忽略了人类通过有意识的努力来反思和重塑其行为的可观察能力。关系方法(例如关系自主权和集体意图)正确地强调了社会关系在塑造自主权中的作用,但经常将这些影响降低到次要重要性,忽略了人类决策的相互联系和系统性的维度(Christman,1990; Mackenzie&Stoljar,2000; 2000年)。共同解决了自由意志的发展,关系和道德方面(Frankfurt,1971)。

莱曼,弗兰克;越野,丹尼尔; Zimmermann;迈克尔},title = {{{tosca4qc:Tosca自动化
摘要 - 量词计算引入了一种新的计算范式,该范式有望解决无法通过经典计算机效率解决的问题。因此,量子应用程序将越来越多地集成到经典应用中。要将这些复合应用程序带入生产中,需要进行自动部署和编排技术,以避免手动易行错误和耗时的过程。对于非量化应用程序,近年来已经开发了各种部署技术。但是,量子应用程序的部署目前与非量子应用程序显着不同,因此导致了用于部署量子应用程序的不同建模程序。为了克服这些问题,我们提出了TOSCA4QC,该TOSCA4QC介绍了两种部署建模样式,该模型基于拓扑和编排规范的云应用程序(TOSCA)标准(TOSCA)标准,用于自动化量子应用的部署和编排:(i)SDK规格模型的模型,以覆盖所有技术模型,以涵盖所有技术部署详细信息(II)技术的详细信息(II)详细信息(II)详细信息(II)详细信息(II)。原则。我们进一步展示了如何将现有的模型驱动开发(MDD)方法应用于将SDK-静态模型重新定为可执行的SDK特定模型。我们证明了原型实施的实际可行性,作为Tosca生态系统Opentosca的扩展以及IBMQ和量子模拟器的三个案例研究。索引术语 - Tosca,量子计算,部署自动化,建模,编排

在汽车行业解锁潜力
联合学习是一种分散的方法,用于训练Glo-Bal机器学习模型而无需在参与者之间共享数据,并且它已成为必须保护有关各方数据的情况下存在的关键解决方案。这在数据驱动的预后,健康管理和异常检测系统中非常重要,因为关键数据所有权在几个原始设备制造商和运营商之间划分。但是,对这项技术的适当提出需要在基础架构上进行大量的前期投资,因为计算,能源和网络能力必须支持边缘上的增加负载,这代表了从集中式范式转移。尽管有这些要求,但汽车行业对这项技术作为协作推动者的潜力表现出了极大的兴趣。该技术的隐私益处得到了充分的认可,但是通常不加区分地使用它,而无需透彻考虑其适当性。为了使这一详细的系统映射进行了详细的系统文献映射,通过分析,我们就联合框架的使用方面的有效性提供了对预测性维护和自动行业中异常检测应用的特定挑战的见解。此外,我们通过确定对该技术实施确实有意义的汽车行业的现实世界应用来做出贡献。我们的研究测试了每个人如何响应不同的数据方案。这些发现突出了对量身定制方法的需求,以满足每个应用程序的独特需求。在此基础上,我们使用广泛采用的模型和聚合策略进行了实验分析,以评估在模拟现实世界条件的各种数据拆分配置下,在各种数据拆分配置下评估了Fedeed Learning的性能。结果表明,FedAvg在平衡数据方面的表现最佳,而FedProx在IMBA分布中表现出色,其正则化技术解决了问题。虽然联邦学习持有承诺,但其实施可能并不总是证明成本是合理的,尤其是如果FraMework仅解决了一些关键挑战时。裁缝联合配置可以优化汽车行业的预测性维护和异常检测,但是要仔细考虑有用性和基础设施成本,这对于长期成功而言是限制的。
神经:自动驾驶的神经渲染
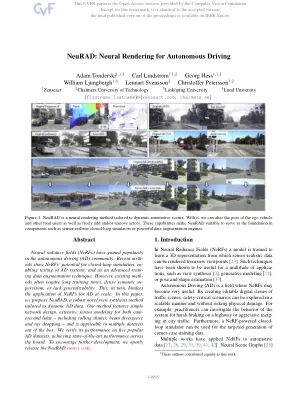
神经辐射场(NERFS)在自动驾驶(AD)社区中广受欢迎。最近的方法显示了NERFS进行闭环模拟的潜力,广告系统的启动测试以及作为先进的培训数据增强技术的潜力。但是,现有的方法通常需要较长的训练时间,密集的语义范围或缺乏普遍性。这反过来妨碍了NERF的应用在大规模上应用于AD。在本文中,我们提出了一种针对动态AD数据量身定制的可靠的新型视图合成方法。我们的方法具有简单的网络设计,凸轮和激光镜头的广泛传感器建模 - 包括滚动快门,梁发散和射线掉落 - 并且适用于开箱即用的多个数据集。我们在五个受欢迎的广告数据集上验证其性能,从而实现最新的性能。为了鼓励进一步开发,我们公开发布了神经源源代码。