
XiaoMi-AI文件搜索系统
World File Search SystemControl
电气工程中的博士学位论文以人为中心的控制型和连接的车辆
道路运输网络是世界上受伤和死亡的主要原因之一。与航空或铁路相比,道路运输的危险性更高,因为它持续依赖人类驾驶员以及经常发生不安全,复杂的情况场景。在过去的十年中,有一个重要的努力将车辆自动化引入道路运输以应对这些挑战。通过更换人类驾驶员,车辆自动化有可能彻底改变道路运输网络的安全性和效率。但是,在近年来,我们看到这种转变的进步速度较慢。我们将这种速度归因于车辆自动化的持续斗争,以处理出意外的处理问题的长尾巴,通常是由于遮挡,传感器不确定性甚至系统故障而引起的。解决意外的问题问题的一种方法是集成远程人类操作员,他们监视,协助以及在需要时控制车辆。尽管车辆自动化的关键目标是将人类带出 - 在循环中,但这些偏远的人类操作员构成了弹性层,有助于填补自动化差距,并减轻整个车辆操作中的故障。但是,通过集成远程人类运营商,我们冒着将新的人类错误引入道路运输网络的风险。在本文中,我们试图通过设计一个新的控制框架来应对这一挑战,该框架将远程人类操作员明确,安全地集成到了连接的车辆的工程和自动化中。我们的核心方式是密切检查远程人类操作员在监督连接车辆并将传统控制权调整为这些角色时扮演的角色。为此,我们详细介绍了一种结合形式方法和可及性分析以实现在线验证的新方法。我们表明,我们可以使用基于混合的逻辑树或基于汉密尔顿 - 雅各布(Hamilton-Jacobi)的可及性分析来协调一个称为时间逻辑树的计算结构,来验证操作员设计的规格。通过它们的模块化,时间逻辑树可确保当更改连接的车辆的规范时,可以实时更新验证结果。此外,我们表明,当使用汉密尔顿 - 雅各比(Hamilton-Jacobi)可达性分析构建时间逻辑树时,我们能够有效地合成符合特定符合特定的控制组的控制集,该控制集包含控制输入的控制输入,以确保其满足其要求。使用合成的控制集,我们设计了一个共享的自主系统,该系统允许远程操作可以在自动化不足的情况下安全地控制连接的车辆。通过利用这种方法,我们开发了一个框架,该框架允许远程人类操作员更改连接的车辆的驾驶规范,使车辆自动化以完成更新的规范,甚至在车辆的操作中进行干预,所有这些都可以保证车辆符合特定的特定方式。我们验证了使用5G蜂窝网络启用的小型连接的车辆测试台上开发框架的技术可行性和收益。

在机器中利用Yolo算法和Paddleocr ...
妇女家庭科学与高等教育研究所,印度泰米尔纳德邦哥印拜陀摘要:该系统通过利用眼睛追踪技术的力量来无缝控制家庭用具,从而彻底改变了瘫痪者的生活。利用OPENCV进行鲁棒和实时的眼动追踪,该系统通过专注于预定义的模式或命令,使患者能够轻松地与周围环境互动。用户友好的界面促进了眼动与各种家用设备(包括灯光,风扇和娱乐系统)之间建立连接。这种创新的解决方案赋予了机动性有限的个人重新获得独立性的能力,通过基于直觉的目光命令简化了日常工作和生活空间的管理。通过提供一种新颖的沟通和控制途径,该系统为瘫痪的患者提供了一种新的自主性,便利性和改善的生活质量。索引术语:瘫痪,眼睛跟踪技术,OPENCV,预定义的模式或命令,家用设备,基于目光的控制。
客户辅助的安全两方计算动态控制器
摘要 - 在本文中,我们建议使用SE-CRET共享方案为动态控制器提供安全的两方计算协议。所提出的协议实现了控制器计算到两个服务器的采购,而控制器参数,状态,输入和输出对服务器保持了秘密。与单个服务器设置中以前的加密控制不同,该建议的方法可以在无限制的时间范围内操作动态控制器,而无需控制器状态解密或输入重新加密。我们表明,通过提出的协议可以实现的控制绩效可以任意接近未加密控制器的控制性能。此外,提出了协议的系统理论和加密修改,以提高通信复杂性。通过基于PID和基于观察者的对照的数值示例来证明协议的可行性。
软着陆到奇异性:通过Agi-Soleded算法解决方案介导的控制
本文研究了安全至关重要的社会环境中日益增长的算法控制的张力 - 人类认知谬误的动力与AI的概率类型的兴起,主要是以大语言模型(LLMS)的形式形式。尽管人类认知和LLM都表现出固有的不确定性和偶尔的不可靠性,但对“奇异性”的某些未来视野在矛盾地辩护地倡导放弃对主要社会过程的控制 - 包括关键性过程 - 对这些概率的AI代理人,使这些概率的AI代理人的风险加剧了不可定制或“不可定制”的风险。作为替代方案,这里提出了一个“介导的控制”框架:一种更谨慎的替代方案,其中llm-agis从战略上被视为“元数据编程者”,以设计精致的基本确定性 - 等级 - 词汇和程序,或者,总的来说是确定性的,或一般而言。是这些算法或程序,在经典计算基础架构上以及在人类监督下执行,将要部署的系统基于人类的审议决策过程,这是关键系统和过程的实际控制者。这构成了一种利用算法创新的创造力的方法,同时保持了本质的可靠性,可预测性和人类对由如此生产的算法控制的过程的责任。框架强调了LLM-AGI与其设计算法之间的劳动分裂,严格的验证和验证协议作为安全算法生成的条件以及算法的介导应用。这种方法不能保证解决先进AI的挑战,但它被认为是一种更加与人类的,风险降低的,最终更有利于将AGI整合到社会治理中的更有益的途径,这可能会导致更安全的未来,同时维护人类自由和机构的基本领域。


颜色控制GX手册
13.1。Introduction & requirements ............................................................................................ 84 13.2.Raymarine MFD Integration ............................................................................................ 85 13.2.1.Introduction ..................................................................................................... 85 13.2.2.Compatibility .................................................................................................... 85 13.2.3.Wiring ........................................................................................................... 85 13.2.4.GX device configuration ....................................................................................... 86 13.2.5.Configuring multiple battery measurements ................................................................ 86 13.2.6.Installation step-by-step ....................................................................................... 86 13.2.7.NMEA 2000 .................................................................................................... 87 13.2.8.Generic and supported PGNs ................................................................................ 87 13.2.9.Instancing requirements when using Raymarine ........................................................... 87 13.2.10.Before LightHouse 4.1.75 ................................................................................... 87 13.2.11.LightHouse 4.1.75 and newer ............................................................................... 88 13.3.Navico MFD Integration ................................................................................................. 88 13.3.1.Introduction ..................................................................................................... 88 13.3.2.Compatibility .................................................................................................... 88 13.3.3.Wiring ........................................................................................................... 89 13.3.4.GX device configuration ....................................................................................... 89 13.3.5.Configuring multiple battery measurements ................................................................ 89 13.3.6.逐步安装................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................... 90 13.3.7。NMEA 2000 .................................................................................................... 90 13.3.8.Generic and supported PGNs ................................................................................ 90 13.3.9.Troubleshooting ................................................................................................ 91 13.4.Garmin MFD Integration ................................................................................................ 91 13.4.1.Introduction ..................................................................................................... 91 13.4.2.Compatibility .................................................................................................... 91 13.4.3.Wiring ........................................................................................................... 91 13.4.4.GX device configuration ....................................................................................... 92 13.4.5.Configuring multiple battery measurements ................................................................ 93 13.4.6.Installation step-by-step ....................................................................................... 93 13.4.7.NMEA 2000 .................................................................................................... 93 13.4.8.Generic and supported PGNs ................................................................................ 94 13.5.Furuno MFD Integration ................................................................................................. 94 13.5.1.简介....................................................................................................................................................................................................................................................................................................................................................................................................................................... 94 13.5.2。Compatibility .................................................................................................... 94 13.5.3.Wiring ........................................................................................................... 94 13.5.4.Configuration ................................................................................................... 94 13.5.5.Configuring multiple battery measurements ................................................................ 95 13.5.6.NMEA 2000 .................................................................................................... 96 13.5.7.通用和支持的PGN ..................................................................................................................................................................................................................................................................... 96

特刊 - 食源性病原体:预防,控制...
食源性病原体已导致人类无数疾病爆发,对公共卫生和经济产生重大影响,其中一些人具有鲜明的死亡率。食品安全对于保护消费者免受与食源性疾病有关的健康风险至关重要。许多因素会影响安全食品的处理,这些因素涵盖了整个过程,从加工到包装。其中包括农业实践,工人实践以及在食品加工和制备过程中使用预防控制。这使得开发创新和成功的干预措施是必不可少的,以改善食品加工和制造过程中发生的潜在食源性病原体污染的预防和控制。食品中食源性病原体的检测也是确定和评估他们对最终消费者构成的风险的关键点。本期特刊的目的是提供与预防,控制和检测食品中食源性病原体发生的所有策略相关的文章集,以避免其生存,繁殖和进入人类食物链。

控制G 2相持续时间CDC25B调节新皮层的直接转到间接神经发生的转换
在发育过程中,通过产生中间基底祖细胞的产生,直接或间接地从根尖祖细胞的时间调节序列中产生皮质神经元。这些主要祖细胞类型之间的平衡对于生产适当的神经元数量和类型至关重要,因此,破译控制这种平衡的细胞和分子提示很重要。在这里,我们解决了细胞周期调节剂Cdc25b磷酸酶在此过程中的作用。我们表明,在性别的性爱祖细胞中删除Cdc25b的发展小鼠新皮层,导致TBR1 1神经元的产生的短暂增加,而TBR2 1基础祖细胞的牺牲。这种表型与细胞周期的G 2相的延长相关,总细胞周期长度不受影响。在子宫电气和皮质切片培养物中,我们证明了TBR2 1基础祖细胞产生的缺陷需要与CDK1相互作用,这是因为Cdc25b突变体中G 2相延长。一起,这项研究确定了在皮质发育的早期阶段,在直接与间接神经发生中Cdc25b和G 2相长的新作用。
Robodexvlm:视觉语言模型模型的任务计划和灵活机器人操纵的运动控制
摘要 - 本文介绍了Robodexvlm,这是一个用于机器人任务计划的创新框架,并掌握了配备灵敏手的协作操纵器的检测。以前的方法着眼于简化且有限的操纵任务,这些任务通常忽略了以长期培训方式抓住各种对象相关的复杂性。相比之下,我们提出的框架利用灵巧的手能够抓住不同形状和大小的对象,同时根据自然语言命令执行任务。所提出的方法具有以下核心组件:首先,设计了一个具有任务级恢复机制的稳健任务计划器,该机制设计了视觉语言模型(VLMS),这使系统能够解释和执行长序列任务。第二,基于机器人运动学和正式方法提出了语言引导的灵活掌握感知算法,该方法是针对带有多种物体和命令的零摄像的灵巧操作量身定制的。全面的实验结果验证了Robodexvlm在处理长层场景和执行灵巧抓握方面的有效性,适应性和鲁棒性。这些结果突出了该框架在复杂环境中运行的能力,展示了其进行开放式灵巧操作的潜力。我们的开源项目页面可以在https://henryhcliu.github.io/robodexvlm上找到。
非 - ...
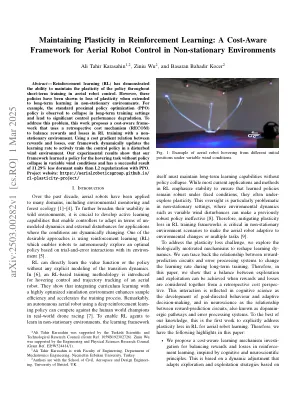
摘要 - 增强学习(RL)已经证明了在空中机器人控制中的短期培训中保持政策可塑性的能力。但是,在非平稳环境中长期学习时,这些策略已显示出可塑性的丧失。例如,观察到标准近端策略优化(PPO)策略在长期培训环境中崩溃并导致重大控制绩效降级。为了解决这个问题,这项工作提出了一项成本吸引力的框架,该工作使用回顾性成本机制(ROCOM)与非固定环境平衡RL培训中的奖励和损失。使用奖励和损失之间的成本梯度关系,我们的框架动态更新了学习率,以在受干扰的风环境中积极训练控制政策。我们的实验结果表明,我们的框架在不同的风条件下学习了悬停任务的政策,而在可变的风条件下,与使用PPO的L2正则化相比,在可变风条件下的政策崩溃,休眠单位的休眠单位少11.29%。项目网站:https://aerialroboticsgroup.github.io/ rl-plasticity-project/