
XiaoMi-AI文件搜索系统
World File Search SystemDrive


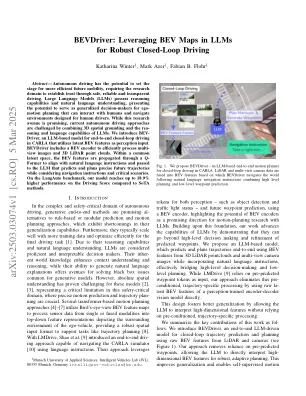
bevdriver:利用LLMS中的BEV地图进行强大的闭环驾驶
摘要 - 自主驾驶有可能为更有效的未来移动性奠定基础,要求研究领域通过安全,可靠和透明的驾驶来建立信任。大语言模型(LLM)具有推理能力和自然语言的理解,具有作为可以与人类互动和为人类驾驶员设计的环境互动的自我运动计划的普遍决策者的潜力。尽管这条研究途径很有希望,但当前的自动驾驶方法通过结合3D空间接地以及LLMS的发展和语言能力来挑战。我们介绍了BEV-驱动程序,这是一种基于LLM的模型,用于Carla中的端到端闭环驾驶,它利用潜在的BEV功能作为感知输入。bevdriver包括一个BEV编码器,以有效地处理多视图图像和3D LiDAR点云。在一个共同的潜在空间中,BEV特征通过Q-前者传播,以与自然语言指示保持一致,并传递给LLM,该LLM预测和计划在考虑导航说明和关键场景的同时,可以精确的未来轨迹。在Langauto基准测试中,与SOTA方法相比,我们的模型在驾驶得分上的性能高达18.9%。

Rory A. Pfund,Phd 400 Fogelman Drive系...
传记业务地址:Rory A. Pfund,PhD 400 Fogelman Drive心理学系孟菲斯大学孟菲斯大学,田纳西州38152-3032办公室电话:901-678-8720电子邮件:repfund@memphis.memphis.edu Lab网站: 2020年孟菲斯大学2020年临床心理学博士学位(APA认证),心理学实习(APA认证),密西西比大学医学中心2017年临床心理学MS(APA认证)(APA认证),2013年孟菲斯大学,2013年BS,Scranton of Scranton,Magna Cum Laude Actishments of 202222222222.田纳西州赌博教育与研究研究所(Tiger)研究主任,

从线路到自动驾驶汽车:城市货车的观点
摘要:货运城市机器人车辆(Furbot)是一款预计将在城市环境中自主性行为的完整开车车辆。这一升级已提出了需要解决/解决车辆以实现更高自治的问题。本研究解决了这些主要问题。第一个是为了被保险并在公共道路上合法开车所必需的法律框架/许可问题。第二个是更改,并且升级车辆必须经过一辆完整的自动货运车辆。这项研究的结果导致决定正确分类车辆以解决其许可问题及其在欧洲道路上的法律地位,通过了解车辆的局限性,其中包括车辆的当前状态及其结构性。这项研究的另一个贡献是确定软件和硬件更改车辆必须进行的更改才能完全自主。这包括对正确传感器的识别及其放置和数量。此外,为车辆的软件识别提供了深入的研究,从而为现成的软件提供了有利的选择。此外,还需要突出显示需要满足的可预见问题,对车辆的期望以及要求(将其作为自动驾驶汽车的演示)得到强调。用于演示站点,还研究了用例和站点动态以实现自主权。对这些要求的实用是为了证明自动导航和货运处理(全球采用的共享自动化操作模型)H2020项目,以便在城市环境中交付货物。

鼻子的提示:发育中的人脑中气味驱动的视觉分类
1 ERP的信噪比低,并且受到清醒婴儿研究中对(例如,肌肉)伪影的敏感性的约束。ERP还使用事后减法在对瞬态刺激的绝对脑反应之间,使得面部选择性神经活动是间接地获得的,并且可以在减去的反应中被大噪声掩盖,或者由刺激的子集驱动。此外,ERP成分的时源通常很难从个人和年龄段的形状,潜伏期和极性方面的脑反应中客观地定义。最后,ERP研究通常使用有限的同质和编辑的刺激(即,从自然背景分割,与类别示例的相同暴露条件进行分割;请参见脚注2),并将面孔与几个非面类别进行比较。

MAP3K15的代谢作用:来自23andMe研究数据库和遗传驱动招募的遗传和表型见解
MAP3K15先前与2型糖尿病(T2D)的保护相关联,促使人们对MAP3K15抑制剂的发展感兴趣,这是糖尿病的潜在治疗选择。全面基因组跨基因组关联研究(GWAS)荟萃分析和功能丧失(LOF)负担测试方法,牵涉到与T2D的关联大大受益于大型样本量。直接面向消费者的基因测试公司23andMe,Inc。是世界上最大的研究同意基因数据库。我们利用各种遗传分析方法利用23andMe数据库进一步告知MAP3K15的代谢作用。我们发现,MAP3K15 LOF载体在高多基因风险的个体中的中位数诊断中表现出4.5岁的显着延迟,并发现了MAP3K15 LOF的新型负担关联与保护高胆固醇的负担。我们通过建立能力来扩大这些发现,以招募同意参与者的能力,因为他们未知的遗传学(特别是MAP3K15中的单个LOF变体,RS148312150),并获得了中位数胆固醇和LDL/HDL/HDL Rafier in Map3k15的临床实验室证据。我们的发现证明了23AndMe数据库的发现能力,包括同意参与者招聘以告知治疗发现和开发的可行性。

AVR:主动视力驱动的机器人精确操作,具有视点和焦距优化
精确操作是指机器人在综合环境中表现出高度准确,细致和灵活的任务的能力[17],[18]。该领域的研究重点是高精度控制和对动态条件的适应性。使用运动学模型和动态模型以实现结构化设置中的精确定位和组装[19],依靠刚性机械设计和模型驱动的控制依赖于刚性机械设计和模型驱动的控制。最近,深度学习和强化学习改善了动态环境中的机器人适应性[20],[21],而视觉和触觉感应的进步使千分尺级的精度在握把,操纵和组装方面[22]。此外,多机器人协作还允许更复杂和协调的精确任务。尽管取得了重大进展,但在多尺度操作整合,动态干扰补偿和低延迟相互作用中仍然存在挑战[23]。未来的研究应进一步改善交叉模态信息的实时对齐,并增强非结构化环境中机器人视觉的鲁棒性,以优化精确的操纵能力。

特朗普的关税计划将增加平均水平...
这些关税还通过导致美国生产商供应链依赖于受关税的进口原材料而提高价格,从而影响国内生产的商品价格。美国汽车制造商就是一个很好的例子,因为他们在美国的制造厂依靠来自加拿大和墨西哥的某些进口汽车零件。此外,如果进口商品的价格上涨,国内生产商可以提高自己的商品价格。这发生在2018年,特朗普对进口洗衣机的关税征收关税,因为惠而浦和通用电气等美国制造商不受关税的限制。
汞:基于视觉的驾驶员监视框架-IRIS
摘要。在本文中,我们提出了一个完整的框架,即水星,该框架结合了计算机视觉和深度学习算法,以在驾驶活动期间不断地与驾驶员持续了解。拟议的解决方案符合具有挑战性的汽车环境所施加的要求:光线不变,以便使系统能够工作,无论一天中的时间和天气状况如何。因此,基于红外的图像,即深度图(每个像素对应于传感器和场景中的那个点之间的距离)与传统强度图像相结合。第二,由于在驾驶活动中不得阻止驾驶员的运动,因此需要系统的非侵入性:在这种情况下,使用凸轮和基于视觉的算法是最好的解决方案之一。最后,需要实时性能,因为监测系统必须在检测到潜在危险的情况后立即做出反应。关键字:驱动程序监视·人类互动·计算机视觉·深度学习·卷积神经网络·深度图