
XiaoMi-AI文件搜索系统
World File Search SystemRobo
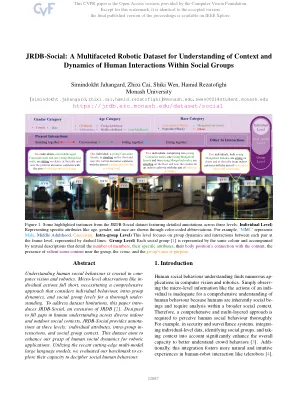
JRDB-Social:一个多方面的机器人数据集,用于理解社会群体内人类互动的上下文和动态
了解人类的社会行为对于综合愿景和机器人技术至关重要。微观的观察(例如,分裂行动)不足,需要采取一种全面的方法来考虑个人行为,组内动态和社会群体层次,以彻底理解。要解决数据集限制,本文引入了JRDB-Social,JRDB的扩展[2]。旨在填补跨室内和室外社会环境的人类理解的空白,JRDB-Social提供了三个层次的注释:个体属性,组内侵入和社会群体环境。该数据集旨在增强我们对机器人应用的人类社会动态的理解。利用最近的尖端多模式大型语言模型,我们评估了我们的基准,以表达其破译社会人类行为的能力。
机器人技术2023 vf.pptx
·尽管技术初创公司的资金总体下降,但在过去三年中,对机器人技术的早期投资(种子和A系列)比后期投资要好。这反映了投资者对尾风创造机会的兴奋。AI的进步,硬件成本下降以及劳动力短缺正在推动经验丰富且有才华的创始人创建新的机器人公司业务。启动加速器Y Combinator是早期阶段投资活动的长期以来,将机器人技术作为其2024年同类群体的重点领域之一。


017。是机器人导体,这里留下来
对机器人导体域的探索,这是通过Ever-6和虚拟导体系统的实验所证明的,在乐团管理领域开设了一个关键的章节。对于乐团董事会成员,首席执行官,执行董事,艺术和音乐导演,围绕技术进步的叙述在进行战略计划和管理决策中的关键时刻的叙述。机器人和虚拟导体的出现标志着在管弦乐表演中朝着创新的,技术驱动的方法转变,有望增强人类导体的创造力,而不是取代它们。这一发展需要重新评估管弦乐队内的传统角色,邀请领导者设想一个未来的技术和人类创造力,以提升音乐解释和表现。

通过控制和设计共选
软机器人利用合规的材料以灵活的方式与复杂和不确定的环境相互作用,从而可以操纵脆弱的物体并与生物的安全相互作用。它们的适应性推动了医学和制造等领域的创新。设计软机器人即使对于经验丰富的设计师,由于其非线性材料,多物理耦合,多个身体与环境之间的复杂相互作用及其许多自由度,即使对于经验丰富的设计师来说也很具有挑战性。这解释了为什么软机器人技术中的第一批设计受到自然的启发,模仿了诸如蠕虫或章鱼之类的软动物。软体能够符合硬对象并重新配置DI FF任务,然后将控制的重要部分委派给身体。与刚性机器人不同,体现的智能仍然是软机器人技术中的新兴话题。但是,很明显,可以很好地适应其环境的代理商可以快速学习智能行为。本文摆脱了传统的训练控制和敏捷性的关注,旨在通过将人工智能与软机器人设计联系起来来应对控制挑战。软机器人技术领域在建模,控制和设计方面提出了许多挑战。Inria Lille的除霜团队已经开发了几种有限元方法(FEM)的工具来应对这些挑战,从而可以准确地模拟软机器人。这些工具已用于低级控制,并在制造前评估了软机器人设计。此探索需要解决一些挑战。在这项工作中,应用了各种基于FEM的仿真和数值优化工具来探索软机器人的计算设计。设计空间必须非常大,才能探索相关的设计,但也受到了足够的限制,以使优化问题可以解决。开发相关的数学适应性功能对于准确评估软机器人设计的性能和效果至关重要。鉴于计算设计算法的重要数据要求和准确模拟的计算费用,我们旨在通过选择平衡计算时间和准确性的模型或使用学习技术来加速FEM模拟来加快模拟的速度。本论文探讨了软机器人的计算设计,重点是对数值结果的模拟到真实性。解决了两个参数软操作器的设计优化,一个具有嵌入式传感器,另一个具有自动接触功能。随着控制任务,环境和设计空间变得更加复杂,计算负担增加。这激发了从FEM模拟中学到的替代模型的发展,以表征软机器人的设计和控制。通过各种情况证明了该模型的适用性,特别是对气动操纵器的嵌入式控制和软操作器的计算设计。此外,这项工作的一个关键目标是开发工具以选择软机器人设计和控制。

颠覆人机互动中的性别规范
本文介绍了一种跨性别包容的人工智能立场,即“行动人工智能”(eAI)。人工智能设计是一种体现人类文化和价值观的人类社会文化实践。不具代表性的人工智能设计可能会导致社会边缘化。第 1 节借鉴激进的行动主义,概述了具体文化实践。第 2 节探讨了跨性别如何作为一种社会文化实践与技术科学交织在一起。第 3 节重点介绍了在人工智能中机器人与人类互动的具体情况下颠覆性别规范。最后,第 4 节确定了四个道德载体:可解释性、公平性、透明度和可审计性,以便在开发性别包容的人工智能时采取跨性别包容的立场,并颠覆机器人设计中现有的性别规范。

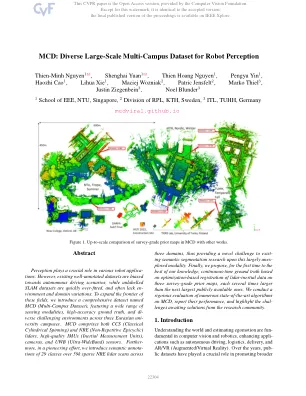
MCD:机器人感知的多种大型多校区数据集
感知在各种机器人应用中起着至关重要的作用。但是,现有的良好的数据集偏向自动驾驶场景,而未标记的SLAM数据集则很快过于拟合,并且通常缺乏环境和域变化。为了扩大这些领域的边界,我们介绍了一个名为MCD(Multi-campus数据集)的全面数据集,其中包含各种感应方式,高准确的地面真相以及在三个欧亚大学的欧亚大学校园内的挑战性环境。MCD包括CCS(经典的圆柱旋转)和NRE(非重复性环球)LIDAR,高质量的IMU(惯性测量单元),相机和UWB(URWB(Ultra-Wideband))传感器。更重要的是,在开创性的努力中,我们引入了29堂课的语义注释,超过59k稀疏的nre lidar扫描

明智的帮助:在家庭中积极主动和自适应机器人帮助的战略对手建模
尽管在日常任务中对弱势群体(例如,老年人,儿童和残疾人)的辅助技术有很大的需求,但对高级AID辅助解决方案的研究确实满足了他们的各种需求,这仍然很少。传统的人机互动任务通常需要机器来简单地帮助您对人类能力和感觉的细微差别,例如他们进行实践和学习的机会,自我改善感和自尊心。解决这一差距时,我们定义了一个关键而新颖的挑战智能帮助,旨在为各种残疾人的人提供积极主动而自适应的支持,并在各种任务和环境中提供动态目标。为了确定这一挑战,我们利用AI2- [32]来构建一个新的互动3D实体家庭环境,以完成智能帮助任务。我们采用了一个创新的对手建模模块,该模块对主要代理的能力和目标有细微的理解,以优化辅助代理人的帮助政策。严格的实验验证了我们的模型组件的功效,并显示了我们整体方法与已建立基线的优越性。我们的发现说明了AI所辅助机器人在改善弱势群体的福祉方面的潜力。

在手动和机器人辅助工作中为操作员建模疲劳5.0
职业应用疲劳以及许多其他人类绩效因素,影响工人的健康状况,从而产生了生产质量和效率。采用行业5.0观点,我们建议将人类绩效模型整合到更广泛的工业系统模型中可以提高建模准确性并带来卓越的成果。将我们的工人疲劳模型整合为其工业系统建筑师模型的一部分,使领先的飞机制造商Airbus可以更准确地预测系统的性能,这是劳动力妆容的函数,这可能是人类工人和机器人的组合,或者是经验丰富且经验丰富且经验丰富且经验丰富的工人的组合。我们的方法证明了将人类绩效模型包括在商店地板上引入机器人的重要性和价值,可用于在工业系统模型中包括人类绩效的各个方面,以满足特定的任务要求或不同级别的自动化。