
XiaoMi-AI文件搜索系统
World File Search Systemrobot
教育机器人 - 平台 - 竞争与预期 - ...
摘要是由于最近对教育机器人技术的兴趣爆炸(ER)的爆炸,本文试图通过提出新的思考和探索相关概念的新方法来探讨这一领域。本文的贡献是四倍。首先,未来的读者可以将本文用作探索教育机器人技术的预期学习成果的参考点。从详尽的潜在学习收益列表中,我们提出了一组六个学习成果,可以为机器人活动设计的可行模型提供一个起点。第二,本文的目的是作为最近的ER平台的调查。在越来越多的可用机器人平台的驱动下,我们收集了最新的ER套件。我们还提出了一种对平台进行分类的新方法,该平台没有制造商的模糊年龄范围。所提出的类别(包括无代码,基本代码和高级代码)源自学生需要有效地使用它们的先验知识和编程技能。第三,随着ER竞赛的数量和比赛与ER平台的增加同时增加,该论文介绍并分析了最受欢迎的机器人事件。机器人竞赛鼓励参与者在促进特定学习成果的同时发展和展示自己的技能。本文旨在提供这些结构的概述并讨论其效率。最后,本文探讨了提出的ER竞争的教育方面及其与六个拟议的学习成果的相关性。这提出了一个主要特征组成竞争并实现其教学目标的问题。本文是第一项研究,将潜在的学习收益与我们的竞争与我们的最佳知识相关联。

受花粉粒启发的多功能 3D 打印水凝胶微型机器人,用于按需锚定和货物运送
此类移动医疗微型机器人的开发和实施,包括软机器人微设备的制造[11,12]、生物相容性或响应性 (自适应) 材料的合成[13–15] 以及体内运动策略。[16–22] 已提出了大量远程控制医疗微型机器人,以实现形状改变、多功能化和重构,以响应不同的刺激,如磁场[23–27]、温度[28,29]、化学物质[30,31]、光[32] 和超声波[33,34],用于各种医疗应用,如靶向药物输送、微创手术和遥感。[35,36] 然而,微型机器人与生物组织的相互作用、复杂的生物流体环境以及多种刺激的重叠是其未来医疗应用面临的主要挑战。[37]
通过体现能量
*作者对本手稿的概念和写作也同样贡献了康奈尔大学,机械和航空航天工程。B哈佛大学,工程与应用科学学院。 c ku Leuven,生产工程。 d空军研究实验室,材料和制造局。 e陆军研究实验室,能源和生物技术部。 f陆军研究实验室,自治系统部。 g Max Planck智能系统研究所,机器人材料部门。 h佛蒙特大学,计算机科学。 i剑桥大学,工程系。 前言:自主机器人由驱动,能量,感觉和控制系统组成,该系统由不一定要用于多功能性的材料和结构构建。 然而,机器人努力模仿的人类和其他动物在细胞,组织和器官水平上包含高度复杂和相互连接的系统,这些系统允许同时执行多种功能。 在这里,我们研究了自然如何建立具有具体能量的自动驾驶机器人的新范式。 目前,大多数不受限制的机器人都使用电池来存储能量并为其操作供电。 为了延长其操作时间,必须与支撑结构同时添加其他电池块,从而增加其体重并降低其效率。 能源储能技术的最新进步使化学或电能源可以直接体现在用于创建机器人的材料和机械系统中。B哈佛大学,工程与应用科学学院。c ku Leuven,生产工程。d空军研究实验室,材料和制造局。e陆军研究实验室,能源和生物技术部。 f陆军研究实验室,自治系统部。 g Max Planck智能系统研究所,机器人材料部门。 h佛蒙特大学,计算机科学。 i剑桥大学,工程系。 前言:自主机器人由驱动,能量,感觉和控制系统组成,该系统由不一定要用于多功能性的材料和结构构建。 然而,机器人努力模仿的人类和其他动物在细胞,组织和器官水平上包含高度复杂和相互连接的系统,这些系统允许同时执行多种功能。 在这里,我们研究了自然如何建立具有具体能量的自动驾驶机器人的新范式。 目前,大多数不受限制的机器人都使用电池来存储能量并为其操作供电。 为了延长其操作时间,必须与支撑结构同时添加其他电池块,从而增加其体重并降低其效率。 能源储能技术的最新进步使化学或电能源可以直接体现在用于创建机器人的材料和机械系统中。e陆军研究实验室,能源和生物技术部。f陆军研究实验室,自治系统部。g Max Planck智能系统研究所,机器人材料部门。h佛蒙特大学,计算机科学。i剑桥大学,工程系。前言:自主机器人由驱动,能量,感觉和控制系统组成,该系统由不一定要用于多功能性的材料和结构构建。然而,机器人努力模仿的人类和其他动物在细胞,组织和器官水平上包含高度复杂和相互连接的系统,这些系统允许同时执行多种功能。在这里,我们研究了自然如何建立具有具体能量的自动驾驶机器人的新范式。目前,大多数不受限制的机器人都使用电池来存储能量并为其操作供电。为了延长其操作时间,必须与支撑结构同时添加其他电池块,从而增加其体重并降低其效率。能源储能技术的最新进步使化学或电能源可以直接体现在用于创建机器人的材料和机械系统中。这种观点突出了体现能量的新兴例子,重点介绍了持久的自主机器人的设计和制造。
ESS的远程动物概念
在93年初船上的多感觉机器人成功地以宇航员以及不同的远程动物地面控制模式在官方模式下成功地工作。这些包括在线远程操作和望远镜程序 - 通过在虚拟环境中展示概念来进行学习的技术。实验成功的关键技术一直是其多种抓地力技术,本地(共享的自治)反馈控制概念以及远程自动型地面站中强大的延迟3D形图模拟(预测性模拟)。由于这些概念不再只是想法或效率,而是证明了它们在真实空间中的效率,因此知道如何将其应用于即将到来的太空机器人任务。本文重点介绍了远程动物以及3D图形仿真概念,结合了图像和其他传感器信息,以执行提出的望远镜编程方法。将通过概述实验性维修卫星(ESS)环境来描述原型卫星修复任务的场景,包括捕获和码头的策略。
机器人二尖瓣修复后的功能结果
我们对前瞻性收集的调查数据进行了单个机构的回顾性分析,以评估我们的目标。评估了203名在2010年3月1日至2020年9月31日之间进行机器人二尖瓣成形术的患者。在这些患者中,有63名患者对使用改良的KCCQ-12调查对术后功能结果进行了在线调查。我们进行了配对的非参数Wilcoxon和一个样本t检验,以评估测量结果中的统计显着性。
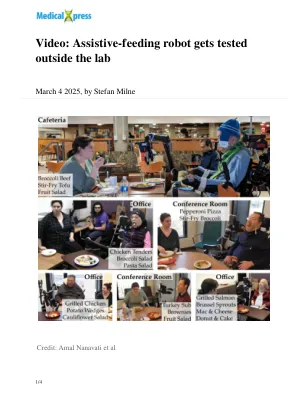
视频:辅助喂养机器人在实验室外进行测试
在两项研究中,用户都成功地养活了自己的饭菜。在第一项研究中,机器人获得了约80%精度的主菜,另一项研究中的用户发现这是成功的阈值。在第二次研究中,房屋的各种环境和环境(Ko)可能在低光或在床上工作时在饮食中吃饭 - 使系统的默认功能保持不变。但研究人员将该系统设计为可定制的,因此KO能够控制机器人并仍然为自己喂食所有餐点。
使用触点有限元仿真滚动刺激圆柱机器人
轻,热或湿度。15,47–49,例如,先前的研究表明,在均匀的光照射或升高温度下,圆柱形单域LCE杆可以连续滚动在平坦的表面(最高6 mm S 1)上。 47可以通过结合热刺激和光刺激来进一步控制滚动运动。 同样,通过基于纤维的执行器证明了受控运动,例如平坦和倾斜表面上的光启动(在速度上达到1.7 mm S 1的速度,最大的工作密度为0.179 kj kg 1,功率密度为24.28 w kg 1),以提高其额外的稳定性capabil-Ities iesies iesies shoundlyplys themplys themply。 当尼龙和聚二甲基硅氧烷(PDMS)纤维(4 mM S 1)放置在加热板上时,也观察到了15个不同的滚动行为(同时将弹性能量密度存储为300 kJ m 3)。 48,49 Other works on soft actuators investigate rectilinear motion, such as the curling of polyurethane (PU) hydrogel strips, 50 the crawling of LC network films 51 and the squeezing of arc-shaped robots made from LCE–carbon nanotubes 52 using ‘‘bow-shaped'' bimorph actuators that bend or ‘‘ring-shaped'' actuators that roll. 这些实验为设计和制造多功能软机器人车奠定了坚实的基础。 在轻度,热或湿度驱动的软机器人中自动滚动的实验生动地证明了各种运动机制,吸引了分析或数值分析这些行为的理论家的注意。15,47–49,例如,先前的研究表明,在均匀的光照射或升高温度下,圆柱形单域LCE杆可以连续滚动在平坦的表面(最高6 mm S 1)上。47可以通过结合热刺激和光刺激来进一步控制滚动运动。同样,通过基于纤维的执行器证明了受控运动,例如平坦和倾斜表面上的光启动(在速度上达到1.7 mm S 1的速度,最大的工作密度为0.179 kj kg 1,功率密度为24.28 w kg 1),以提高其额外的稳定性capabil-Ities iesies iesies shoundlyplys themplys themply。当尼龙和聚二甲基硅氧烷(PDMS)纤维(4 mM S 1)放置在加热板上时,也观察到了15个不同的滚动行为(同时将弹性能量密度存储为300 kJ m 3)。48,49 Other works on soft actuators investigate rectilinear motion, such as the curling of polyurethane (PU) hydrogel strips, 50 the crawling of LC network films 51 and the squeezing of arc-shaped robots made from LCE–carbon nanotubes 52 using ‘‘bow-shaped'' bimorph actuators that bend or ‘‘ring-shaped'' actuators that roll.这些实验为设计和制造多功能软机器人车奠定了坚实的基础。在轻度,热或湿度驱动的软机器人中自动滚动的实验生动地证明了各种运动机制,吸引了分析或数值分析这些行为的理论家的注意。已经开发了一种耦合的照片化学或热机械模型,以说明通过

社论:人机交流中的失败和维修
该研究主题出现在WTF研讨会系列的背面(Förster等,2022;Förster等,2023a),将一个跨学科的研究人员组合在一起,从机器人和计算语言学家和计算语言学家到对话分析师和对话分析师和认知科学家进行了公开和坦率地进行了研究(Robally everally of Offore)的研究(robally obotor)进行了研究(Robally extressection),他们在这些方面进行了研究。在下面的贡献文章中阐述了研讨会中讨论的一些问题,可以在Förster等人的研讨会摘要文章中找到更多的指示。(2023b)。该研究主题有助于两个主要目标:首先,我们为报告人类机器人互动(HRI)中通常发生的交流失败提供了一个平台。其次,该主题旨在突出潜在的多模态修复机制的机会,以使机器人语音界面更具弹性,以使其具有弹性。因此,我们包括几篇文章记录和分析此类失败的文章,以阐明许多机器人从业人员经历的一个未报告的问题。此外,该主题还包含报道HRI中有关会话修复的现有研究的文章,并概述了此类机制的潜力。

Ref_48V_2X1KW_ASFOC双运动驱动器机器人驱动器...
“评估板和参考板”是指嵌入在印刷电路板(PCB)中的产品,用于演示和/或评估目的,其中包括但不限于演示,参考和评估板,套件和设计(集体称为“参考板”)。环境条件。仅如本文档所述,Infineon Technologies对评估板和参考板的设计进行了测试。在整个工作温度范围或寿命中,设计在安全要求,制造和操作方面没有资格。Infineon Technologies提供的评估板和参考板仅在典型的负载条件下进行功能测试。评估委员会和参考委员会与有关返回材料分析(RMA),过程更改通知(PCN)和产品停用(PD)的常规产品的程序不受相同的程序。评估委员会和参考委员会不是商业化产品,仅旨在评估和测试目的。尤其不得用于可靠性测试或生产。因此,评估委员会和参考委员会可能不符合CE或类似标准(包括但不限于EMC指令2004/EC/108和《 EMC法》),并且不得满足客户经营的国家/地区的其他要求。客户应确保所有评估委员会和参考委员会都将以符合其经营国家的相关要求和标准的方式处理。评估委员会和参考委员会以及本文档中提供的信息仅针对合格且熟练的技术人员,用于实验室使用,并且应根据本文档中规定的条款和条件以及在相应评估委员会或参考委员会提供的其他相关文档中使用和管理。是客户技术部门的责任评估预期申请评估委员会和参考委员会的适用性,并评估本文档中有关该应用程序中提供的信息的完整性和正确性。客户有义务确保使用评估委员会和参考委员会不会对人员或第三方财产造成任何伤害。评估委员会和参考委员会以及本文档中的任何信息都按“原样”提供,而Infineon Technologies不符合任何明示或暗示的担保,包括但不限于对第三方权利的不侵权和任何目的的含义保证,或为任何目的而言。Infineon Technologies 对于使用评估委员会和参考委员会和/或本文档中提供的任何信息造成的任何损害概不负责。 客户有义务捍卫,赔偿和持有因其任何用途而造成或造成的任何索赔或损害的损害和损害的Infineon技术。对于使用评估委员会和参考委员会和/或本文档中提供的任何信息造成的任何损害概不负责。客户有义务捍卫,赔偿和持有因其任何用途而造成或造成的任何索赔或损害的损害和损害的Infineon技术。Infineon Technologies保留在随时随地修改本文档和/或本文提供的任何信息的权利,恕不另行通知。
通过运动学分析
对避免进近倾向的调查传统上依赖于基于计算机的技术,这些技术主要是通过改编时间来表征人类行为的。但是,这些技术无法准确量化其他动力变量,例如手动速度和运动方向。为了解决这些限制,已经开发了新的机器人设备,从而为人类行为提供了更多样化和准确的定量评估。本技术报告介绍了Kinarm上的避免接近任务的适应性,这是一个机器人平台,旨在跟踪参与者与虚拟环境互动的上肢运动。这种避免进近任务的这种变体评估了两个臂在十二个方向上的运动。此外,可以应用电阻载荷来研究物理效果在避免进近倾向或支持康复方案中的作用。数据和来自试验样本(n = 5)的数据突出了Kinarm进近避免接近任务的功能(KAAT)。