
XiaoMi-AI文件搜索系统
World File Search SystemAdaptive
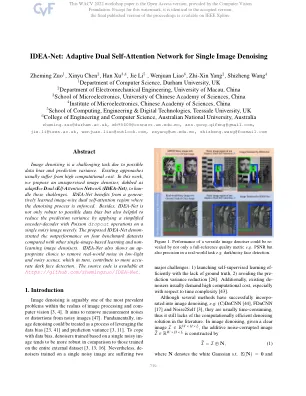
IDEA-Net:用于单幅图像去噪的自适应双自注意网络
由于可能存在数据偏差和预测方差,图像去噪是一项具有挑战性的任务。现有方法通常计算成本高。在这项工作中,我们提出了一种无监督图像去噪器,称为自适应双自注意网络(IDEA-Net),以应对这些挑战。IDEA-Net 受益于生成学习的图像双自注意区域,其中强制执行去噪过程。此外,IDEA-Net 不仅对可能的数据偏差具有鲁棒性,而且还通过仅在单个噪声图像上应用具有泊松丢失操作的简化编码器-解码器来帮助减少预测方差。与其他基于单图像的学习和非学习图像去噪器相比,所提出的 IDEA-Net 在四个基准数据集上表现出色。 IDEA-Net 还展示了在低光和嘈杂场景中去除真实世界噪声的适当选择,这反过来有助于更准确地检测暗脸。源代码可在 https://github.com/zhemingzuo/IDEA-Net 获得。
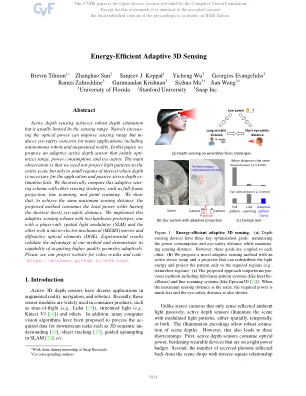
节能自适应3D传感-CVF开放访问
主动深度传感可实现强大的深度估计,但通常受感应范围的限制。天真地增加光学能力可以改善传感范围,但对许多应用(包括自主机器人和增强现实)的视力安全关注。在本文中,我们提出了一个自适应的主动深度传感器,该传感器可以共同介绍范围,功耗和眼部安全。主要观察结果是,我们不需要将光模式投影到整个场景,而只需要在关注的小区域中,在应用程序和被动立体声深度所需的深度失败的情况下。理论上将这种自适应感知方案与其他感应策略(例如全帧投影,线扫描和点扫描)进行了比较。我们表明,为了达到相同的最大感应距离,提出的方法在最短(最佳)眼部安全距离时会消耗最小的功率。我们用两个硬件原型实现了这种自适应感测方案,一个具有仅相位空间光调制器(SLM),另一个带有微电动机械(MEMS)镜像和衍射光学元素(DOE)。实验结果验证了我们方法的优势,并证明了其能力自适应地获得更高质量的几何形状。请参阅我们的项目网站以获取视频结果和代码:
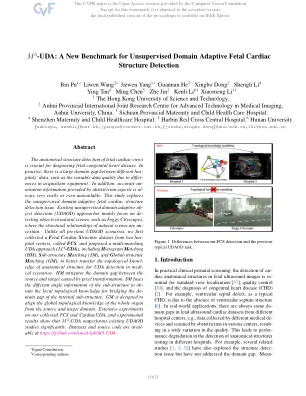
m3-uda:无监督域自适应胎儿心脏结构检测的新基准
胎儿心脏视图的解剖结构检测对于诊断胎儿先天性心脏病至关重要。实际上,不同的Hos-Pitals数据之间存在较大的域间隙,例如由于采集设备的不同而引起的可变数据质量。此外,产科专家提供的准确的符号信息非常昂贵甚至无法使用。本研究探讨了无监督的域自适应胎儿心脏结构检测问题。现有的无监督域自适应观察检测(UDAOD)的方法主要集中在自然场景中的特定物体,例如雾gy的城市景观中,自然场景的结构关系是不确定的。Unlike all previous UDAOD scenarios, we first collected a F etal C ardiac S tructure dataset from two hos- pital centers, called FCS , and proposed a multi-matching UDA approach ( M 3 -UDA ), including H istogram M atching (HM), S ub-structure M atching (SM), and G lobal-structure M atching (GM), to better transfer the在医疗场景中进行UDA检测的解剖结构的拓扑知识。HM减轻由像素转换引起的源和目标之间的域间隙。sm融合了子结构的不同角度信息,以遵循局部拓扑知识,以弥合内部子结构的主要间隙。GM旨在使整个器官的全球拓扑知识与目标域相结合。对我们收集的FCS和Cardiacuda进行了广泛的实验,实验结果表明,M 3 -UDA的表现胜过现有的UDAOD研究。数据集和源代码可在https://github.com/xmed-lab/m3-uda
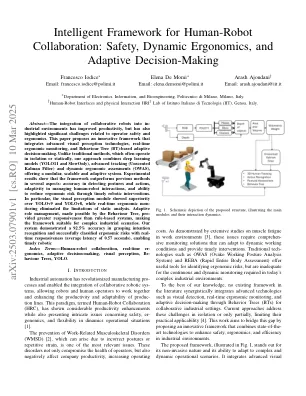
安全,动态人体工程学和自适应决策
摘要 - 将协作机器人集成到工业环境中的整合提高了生产率,但也强调了与操作员安全和人体工程学相关的重大挑战。本文提出了一个创新的框架,该框架集成了先进的视觉感知技术,实时人体工程学监测和行为树(BT)基于自适应的决策。与通常在孤立或静态上运行的传统方法不同,我们的方法结合了深度学习模型(Yolo11和缓慢地),先进的跟踪(无流感的卡尔曼滤波器)和动态的人体工程学评估(OWAS),提供了模块化,可扩展和适应性系统。实验结果表明,该框架在几个方面都优于先前的方法:检测姿势和动作的准确性,在管理人类机器人相互作用方面的适应性以及通过及时的机器人干预措施降低人体工程学风险的能力。尤其是,视觉感知模块比Yolov9和Yolov8具有优越性,而实时人体工程学的概念消除了静态分析的局限性。自适应角色管理是由行为树实现的,比基于规则的系统具有更大的响应能力,使该框架适合复杂的工业场景。我们的系统在掌握意图识别方面的准确性为92.5%,并成功地将人体工程学风险分类为实时响应能力(平均延迟为0.57秒),使及时的机器人指数术语 - 人类机器人合作,实时的eR-GONOMICS,实时的eR-GONOMICS,适应性的决策,视觉感知,视觉感知,是Haviour haviour tree Yolo,Yolo。

展开微生物群-Iris -Eperto
作者没有宣布潜在的利益冲突。摘要癌症的特征是失去了保留多细胞生物体内稳态的调节机制,例如受控的增殖,细胞 - 细胞粘附和组织分化。多细胞规则的崩溃伴随着“自私”,单细胞样的生活特征的激活,这与癌细胞展示的环境变化的适应性增加有关。压力反应的机制类似于在单细胞生物中观察到的机制,由哺乳动物癌细胞积极利用,以提高遗传多样性并增加在不利条件下的生存机会,例如缺乏氧气/营养或暴露于药物。在压力条件下的单细胞生物(例如抗生素治疗)停止复制或缓慢分裂并瞬时增加其突变率以促进多样性,这一过程称为自适应突变性。类似地,暴露于药物的肿瘤细胞进入了持久表型,并可以减少DNA复制保真度,从而促进了遗传多样性。自适应进化的含义与理解对抗癌疗法的抵抗力相关。

离散事件系统中的状态避免的自适应加强学习
摘要 - 强化学习(RL)已成为复杂环境中自动决策的有效范式。但是,在RL中,事件驱动的决策过程的集成仍然是一个挑战。本文介绍了一种新颖的体系结构,将离散事件监督(DES)模型与标准RL框架相结合,以创建混合决策系统。我们的模型利用了DES的能力来管理基于事件的动态,而RL代理对连续状态和行动的适应性,从而促进了以连续和离散事件为特征的系统中更强大,更灵活的控制策略。DES模型与RL代理一起运行,通过基于事件的见解来增强策略的性能,而环境的状态过渡则由机械模型约束。我们通过模拟证明了方法的功效,这些模拟显示出比传统RL实现的性能指标的改进。我们的结果表明,这种综合方法对从工业自动化到智能交通系统的应用有望在离散事件处理至关重要的情况下。索引术语 - 预言学习,离散事件超级访问控制,混合系统,自主决策,事件驱动的动态
精神分裂症中奖励的自适应编码,其随着时间的变化和与冷漠的关系
奖励的自适应编码是神经元对可用补偿背景的反应的过程。较高的奖励会导致更强的大脑反应,但是响应的增加取决于可用奖励的范围。在狭窄范围内观察到更陡峭的增加,并且在更广泛的范围内逐渐逐渐增加。在精神分裂症中,自适应编码似乎在不同领域,尤其是在奖励领域中受到影响。在这里,我们测试了大量精神分裂症患者(n = 86)和对照组(n = 66)的奖励的自适应编码。我们评估了:(i)自适应编码缺陷和症状之间的关联; (ii)缺陷的纵向稳定性(相同的任务相同3个月); (iii)两个实验部位之间结果的稳定性。我们使用功能性MRI和货币激励延迟任务来评估参与者对两个不同的奖励范围的适应:狭窄范围和广泛范围。我们使用利率分析来评估纹状体和视觉区域内的适应性。患者和对照受试者接受了全面的人口统计和临床评估。我们发现患者的自适应编码降低,在狭窄的奖励范围内,相对于对照参与者,纹状体但没有视觉区域的奖励范围降低。在两个研究地点都观察到了这种模式。进行重新测试后,患者增加了狭窄的斜率,显示了改善的自适应编码,而对照受试者则略微降低了它们。在重新测试时,狭窄范围内斜坡过高的患者也显示出更高水平的负症状。我们的数据证实了精神分裂症奖励适应的缺陷,并揭示了患者实践的影响,从而改善了改善,重新测试时坡度较高。但是,在某些患者中,由于大脑反应的早期饱和,坡度过高可能导致更大的奖励可区分性。一起,在新的(第一次接触,适应不足)和更熟悉的(重新测试,过度适应)情况下丧失奖励表示的损失可能会导致精神分裂症的多种动机症状。

对复杂犯罪现场对象的自适应深度学习...
犯罪现场调查通常发生在复杂的环境中,在复杂的环境中,可能会隐藏,遮挡或分散在混乱的背景中。传统的对象检测方法经常面临此类挑战,导致错过或不准确地识别关键的法医元素。本研究提出了一个自适应深度学习框架,旨在在复杂的犯罪现场中精确的对象检测。通过利用高级卷积神经网络(CNN),基于区域的CNN(R-CNN)和注意机制,提出的模型动态适应了不同的犯罪现场条件,无论大小,方向或遮挡,都可以有效地识别对象。框架集成了多尺度特征提取,上下文感知学习和自适应学习率,以提高准确性和鲁棒性。将Yolov8和掩码R-CNN合并用于实时检测和实例分段,该系统可确保对象定位和分类的高精度。对各种犯罪现场数据集进行了广泛的测试,证明了该模型的出色表现,平均平均精度(MAP)为92.5%,同时显着降低了误报和负面因素。这种适应性方法不仅简化了法医研究,而且还可以最大程度地减少人为错误,为执法机构提供了可靠,有效的工具。未来的研究将着重于将系统的功能扩展到3D犯罪现场重建和跨域法医分析。

自适应免疫和SLE
全身性红斑狼疮(SLE)是一种无法治愈的自动Mune B细胞疾病,部分是由于核抗原的无效清除和TLR途径的激活。抗体分泌细胞(ASC)的毛囊外(EF)途径被认为在小鼠和人类的致病性抗体中起着重要作用。例如,在小鼠(年龄相关的B细胞)和人(DN2细胞)中鉴定出的CD21 LO CD11C + B细胞的新型种群被认为是自动反应性EF ASC的主要来源。但是,EF ASC的发育动力学和细胞来源仍未开发。为了跟踪B细胞破裂和EF ASC生成的早期事件,建立了一种收养转移系统,其中WT B细胞被转移到富含核抗原的富含核抗原的自动反应性BCR BCR转基因564IGI宿主中。通过引入WT和TLR7缺陷B细胞的竞争种群,我们证明了EF ASC的分化需要TLR7。检查自动反应性B细胞增殖和EF ASC分化的动力学,使用了细胞跟踪标记方法。我们发现,供体B细胞至少需要7个分区才能区分EF ASC,并且TLR7缺乏的B细胞在每个分裂的WT逐渐胜过。相关地,CD21 LO CD23 -B细胞高度增殖,表达CD11C,并且对TLR7缺陷敏感。我们的解释是它们可能是EF ASC的直接发展前代。CD21的损失是通过受体阻滞而反转的,并直接与供体细胞增殖联系起来。这些发现提高了我们目前对EF衍生自动抗体产生细胞背后基本生物电路的理解,并有可能指向未来的治疗发展途径。

自适应迭代反馈提示通过llms
规划对于在复杂的决策任务中运作的代理商至关重要,尤其是在人类机器人互动(HRI)方案中,该方案通常需要适应性和导航动态环境的能力。大型语言模型(LLMS)以其出色的自然语言理解能力而闻名,通过处理上下文和语言提示,可以在HRI中提高HRI的计划。但是,它们的有效性受到空间推理中固有的缺点的限制。现有的基于LLM的计划框架通常取决于与经典计划方法结合或难以适应动态环境,从而限制了它们的实际适用性。本文审查了环境反馈机制和迭代计划是否可以增强LLM的计划能力。具体来说,我们提出了“自适应迭代反馈提示”(AIFP)路径计划框架。在AIFP中,LLM生成了部分轨迹,并通过环境反馈评估了潜在的碰撞。基于评估,AIFP升级了轨迹或重新计划。我们的初步结果表明,AIFP将基线的成功率提高了33。3%,并生成有效的,适当的复杂路径,使其成为动态HRI场景的有希望的方法。