
XiaoMi-AI文件搜索系统
World File Search SystemRobot

自主垃圾检测和收集机器人
摘要:该项目旨在开发一个旨在在室内环境(例如购物中心,公交车站和电影院)操作的自主垃圾机器人。机器人的主要目标是在浏览空间并避免障碍的同时检测和收集垃圾项目。利用传感器和图像处理技术的组合,机器人可以识别垃圾对象,并调整其在不误认为障碍物的情况下将其捡起的路径。通过采用具有成本效益的硬件组件和简化算法,我们旨在创建一个实用的解决方案,以解决公共空间中的垃圾污染,这证明了机器人技术在环境可持续发展方面的潜力。关键字:Raspberry Pi,垃圾检测,对象识别,避免障碍物,节点MCU,机器人,Arduino IDE

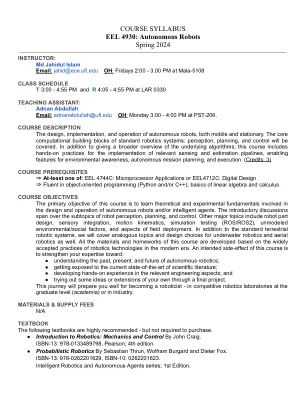
课程大纲EEL 4930:自动机器人弹簧...
本课程的主要目的是学习参与自主机器人和/或智能代理的设计和操作的理论和实验基础。介绍性讨论涵盖了机器人感知,计划和控制的子主题。其他主要主题包括机器人零件设计,感官集成,运动运动学,仿真测试(ROS/ROS2),未建模的环境/社会因素以及现场部署方面。除了标准的地面机器人系统外,我们还将涵盖水下机器人技术和空中机器人技术的类似主题和设计选择。本课程的所有材料和家庭作业都是根据现代机器人技术广泛接受的实践开发的。本课程的预期副作用是增强您的专业知识:

医疗保健4.0
手稿收到2019年10月26日;修订了2020年3月9日和2020年3月30日; 2020年4月14日接受。出版日期,2020年4月27日;当前版本的日期2020年9月3日。这项工作得到了中国国家自然科学基金会的部分支持,该基金会根据授予5189084,赠款51975513和赠款51821093,部分由宗教省的自然科学基金会根据Grant LRRR20E050003的授予,部分是由Zhejiang University Special Sci-University Inti-Intientififififififififififififfiffiffiffic Findif Findifif Fiffinfiffiffiffiffiffiffiffiffiffiffienfif Fund。 2020xGZX017,部分是由国家在Grant Sklofp_zz_2002下的国家关键实验室主任基金会主任,部分由008-5116-008-03的Grant K18-508116-008-03的机器人机器人研究所在Grant K18-508116-008-03中的一部分,部分由中国的年轻人计划,部分由MIRA计划,一定程度地由MIRA计划,一定程度地依据由JSPS KAKENHI的一部分,部分由KDDI基金会,部分由KDDI基金会,部分由芬兰学院根据Grant 313448,Grant 313449(预防项目),Grant 316810和Grant 316811(Slim Project)(Slim Project)。(通讯作者:Zhibo Pang。)

RAS-SES 598- 空间机器人和人工智能
本课程全面介绍机器人探索和人工智能驱动的测绘和采样技术,专为太空探索和地球观测而设计。学生将获得计算机视觉、同步定位和测绘 (SLAM)、多机器人协调以及使用先进人工智能工具在极端环境中操作等关键领域的专业知识。课程强调现实世界的实施,将讲座与使用移动自主系统的动手项目相结合,包括可作为数字孪生和物理存在于 DREAMS 实验室中的自主地面、空中和水上机器人。课程以小组为基础的期末项目结束,学生将设计和演示用于未来太空探索、行星科学和地球观测的端到端机器人系统。

欧洲机器人的统一愿景
该策略阐明了欧洲机器人界的集体愿景。它借鉴了来自欧洲境内的多种信息来源,来自欧洲主题小组,研讨会和市场研究,从跟踪全球机器人技术的进步以及与其他协会和组织的合作。它提出了一系列建议,内容涉及公共和私人组织应如何努力确保欧洲的机器人技术在中长期内具有经济和社会影响。这些关于使欧洲产品和服务能够创造附加值的中心,同时维持欧洲强大的机器人研究和创新基础。它列出了支持吸收的案例,长期关注研究并满足从机器人的角度来支持欧洲强大的创新基础设施的基本需求。它探讨了机器人创新的途径和创新增长的方向。
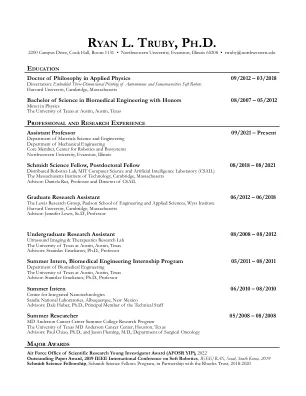
ryan l. truby,博士 - 机器人与生物系统中心
材料研究学会研究生金奖,材料研究学会,2017 年秋季年会美国国家科学基金会 Vizzies 科学可视化奖,Octobot 摄影作品大众选择奖,2017 美国国家科学基金会研究生研究奖学金,2012-2015 乔治 H. 米切尔学术卓越奖,德克萨斯大学奥斯汀分校,2012 德克萨斯大学奥斯汀分校学院理事会月度本科生研究员,2012 德克萨斯大学奥斯汀分校本科生研究奖学金,2011 初级研究员,德克萨斯大学奥斯汀分校初级研究员荣誉计划,2009-2012 大学学者,德克萨斯大学奥斯汀分校考克雷尔工程学院,2009 和 2010德克萨斯大学奥斯汀分校,2007 年至 2012 年十个学期中的九个学期
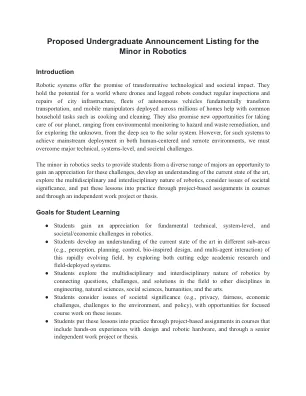
机器人次要要求
●学生对机器人技术的基本技术,系统级别和社会/经济挑战表示感谢。●学生通过探索尖锐的学术研究和现场剥夺系统,在不同的次级区域(例如,感知,计划,控制,受生物启发的设计和多代理互动)中对当前的艺术状态(例如,感知,计划,控制,受到生物启发的设计和多代理互动)进行了了解。●学生通过将该领域的问题,挑战和解决方案与工程,自然科学,社会科学,人文和艺术的其他学科联系起来,探索机器人技术的多学科和跨学科性质。●学生考虑具有社会意义的问题(例如隐私,公平,经济挑战,对环境的挑战和政策),并在这些问题上进行集中课程工作的机会。●学生通过在包括设计和机器人硬件的动手体验以及高级独立工作项目或论文的课程中,通过基于项目的作业将这些课程付诸实践。

机器人上肢矫形器的意图检测策略:考虑可用性、日常生活应用和用户评价的范围审查
可穿戴机器人上肢矫形器 (ULO) 是辅助或增强用户上肢功能的有前途的工具。虽然这些设备的功能不断增加,但对用户控制可用自由度的意图的稳健和可靠检测仍然是一项重大挑战,也是接受的障碍。作为设备和用户之间的信息接口,意图检测策略 (IDS) 对整个设备的可用性具有至关重要的影响。然而,这方面及其对设备可用性的影响很少根据 ULO 的使用环境进行评估。进行了范围界定文献综述,以确定已通过人类参与者评估的应用于 ULO 的非侵入式 IDS,特别关注与功能和可用性相关的评估方法和发现及其在日常生活中特定使用环境的适用性。共确定了 93 项研究,描述了 29 种不同的 IDS,并根据四级分类方案进行了总结和分类。与所述 IDS 相关的主要用户输入信号是肌电图 (35.6%),其次是手动触发器,例如按钮、触摸屏或操纵杆 (16.7%),以及上肢节段的残余运动产生的等长力 (15.1%)。我们确定并讨论了 IDS 在特定使用环境中的优缺点,并强调了在选择最佳 IDS 时性能和复杂性之间的权衡。通过调查评估实践来研究 IDS 的可用性,纳入的研究表明,主要评估了与有效性或效率相关的客观和定量的可用性属性。此外,它强调了缺乏系统的方法来确定 IDS 的可用性是否足够高以适合用于日常生活应用。这项工作强调了针对用户和应用程序选择和评估用于 ULO 的非侵入式 IDS 的重要性。对于该领域的技术开发人员,它进一步提供了有关IDS的选择过程以及相应评估协议的设计的建议。

粒度:使用粒状材料进行机器人任务的高性能模拟
摘要 - 植物材料对行星科学,建筑和制造业中许多机器人任务的关键兴趣。但是,颗粒材料的动力学很复杂,并且通常在计算上非常昂贵。我们提出了一组方法和一个用于快速模拟图形处理单元(GPU)的颗粒材料的系统,并表明该模拟足够快,可以通过增强学习算法进行基础培训,目前需要许多动力学样本才能实现可接受的性能。我们的方法模型使用隐式时间播放方法进行多体刚性接触的颗粒材料动力学,以及算法技术,用于在粒子对和任意形成的刚体之间和任意形状的刚体之间的有效并行碰撞检测,以及用于最小化Warp Divergence的编程技术,以最大程度地构建单层构造(构建多项)。我们在针对机器人任务的几个环境上展示了我们的仿真系统,并将模拟器作为开源工具发布。